

机器人
机器人产品、具身智能与实际应用。
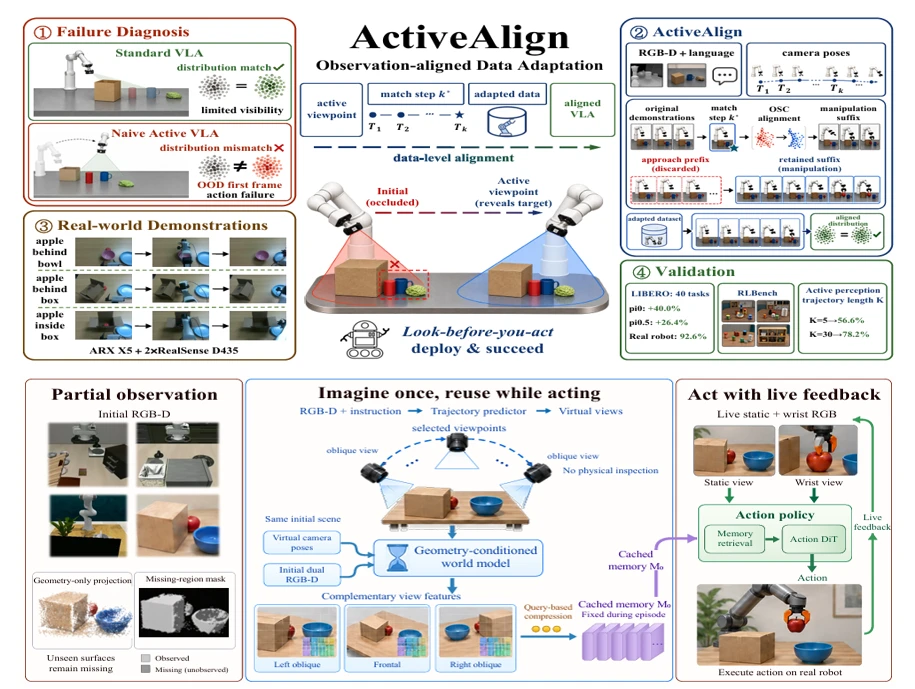
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
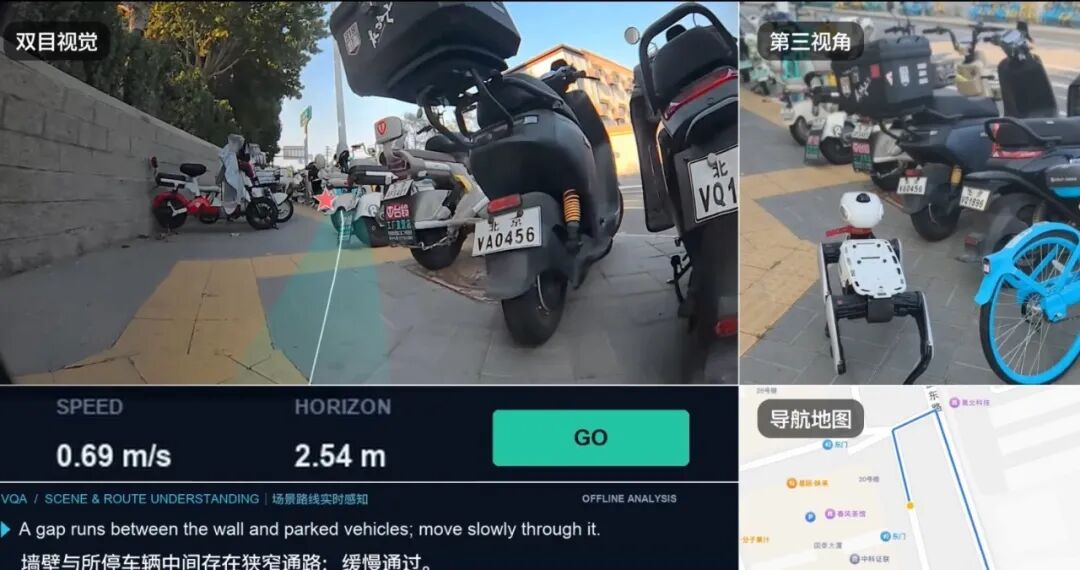
机器人都能跑马拉松了,为什么走到前台还这么难?
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…
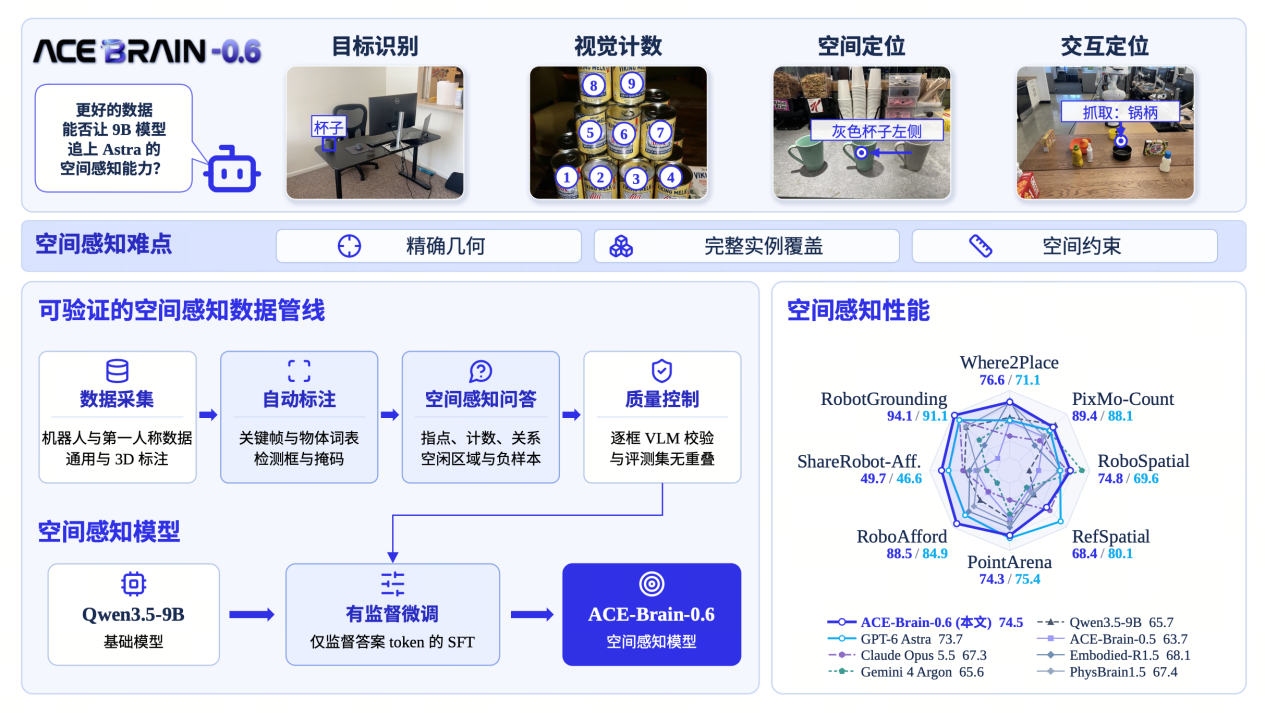
大晓发布 ACE-Brain-0.6,六项空间锚定评测得分超过 GPT-6 Astra
10 月 19 日消息,大晓机器人发布具身基模型 ACE Brain 0.6。据团队披露,这款 9B 模型在八项视觉空间锚定评测中,有六项得分超过 GPT 6 Astra;七项公开基准平均得分为 74.53 分,Astra 为 73.68 …
工博会的具身展台「静悄悄」
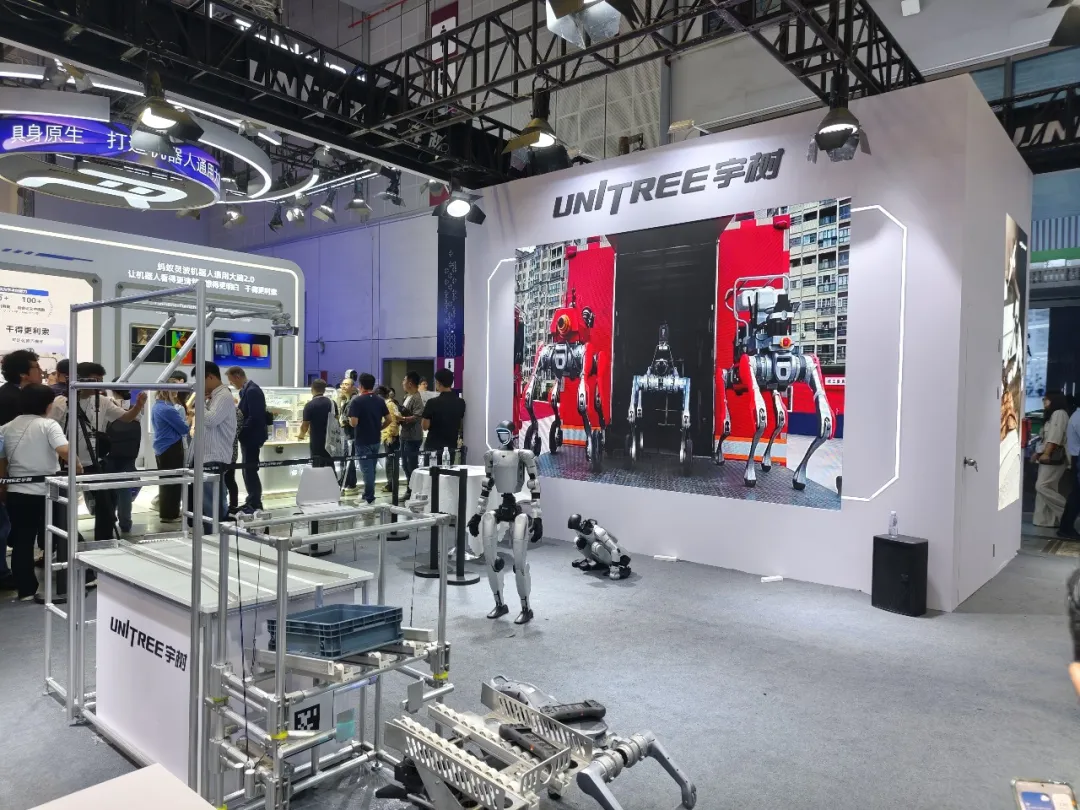
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …
智元灵犀 X2 在北京大学人民医院提供导诊服务,累计交互超 4.6 万次
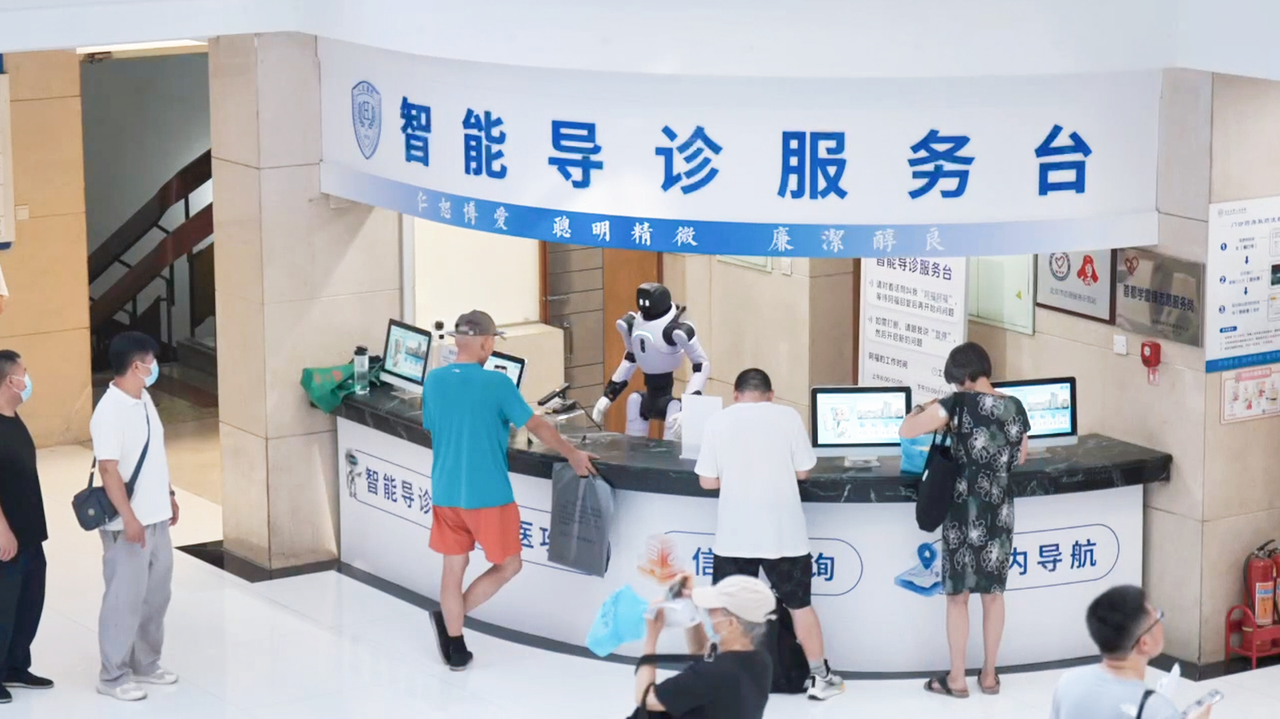
10 月 16 日,智元官方发布消息,与蚂蚁阿福合作的智慧导诊项目已落地北京大学人民医院。截至 9 月 30 日,灵犀 X2 在门诊导航台工作了 66 个工作日,累计完成 46,686 次交互,日均约 707 次,单日最高达 1,420 次…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
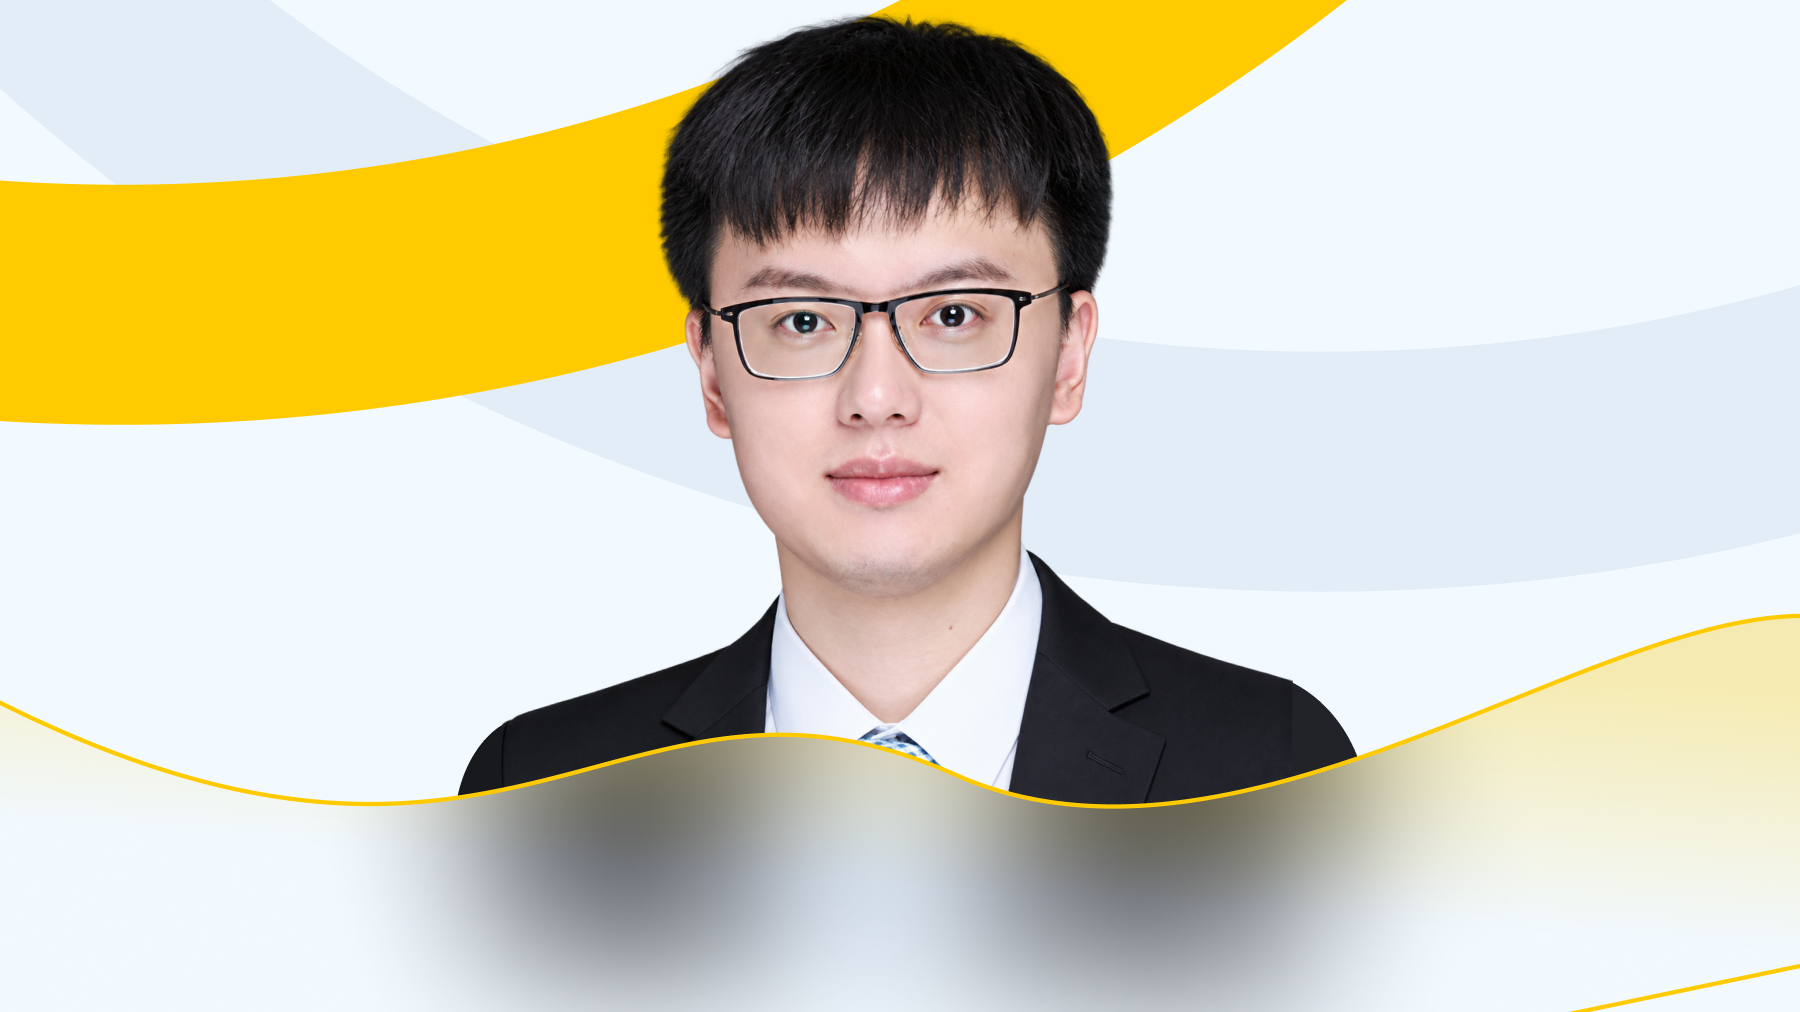
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
「摔倒」方显真差距,I-BFM 把物理交互训进行为基座模型
这两年有不少惊艳的机器人搬箱子的 demo,但不知道大家是否有注意到一个细节,绝大多数 demo 里,一切都是按剧本走的。箱子摆在它该在的位置,机器人站得笔直,一遍过,没有任何干扰,甚至大部分镜头里都没有人的出现。 现实世界不是这样。手会没…
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
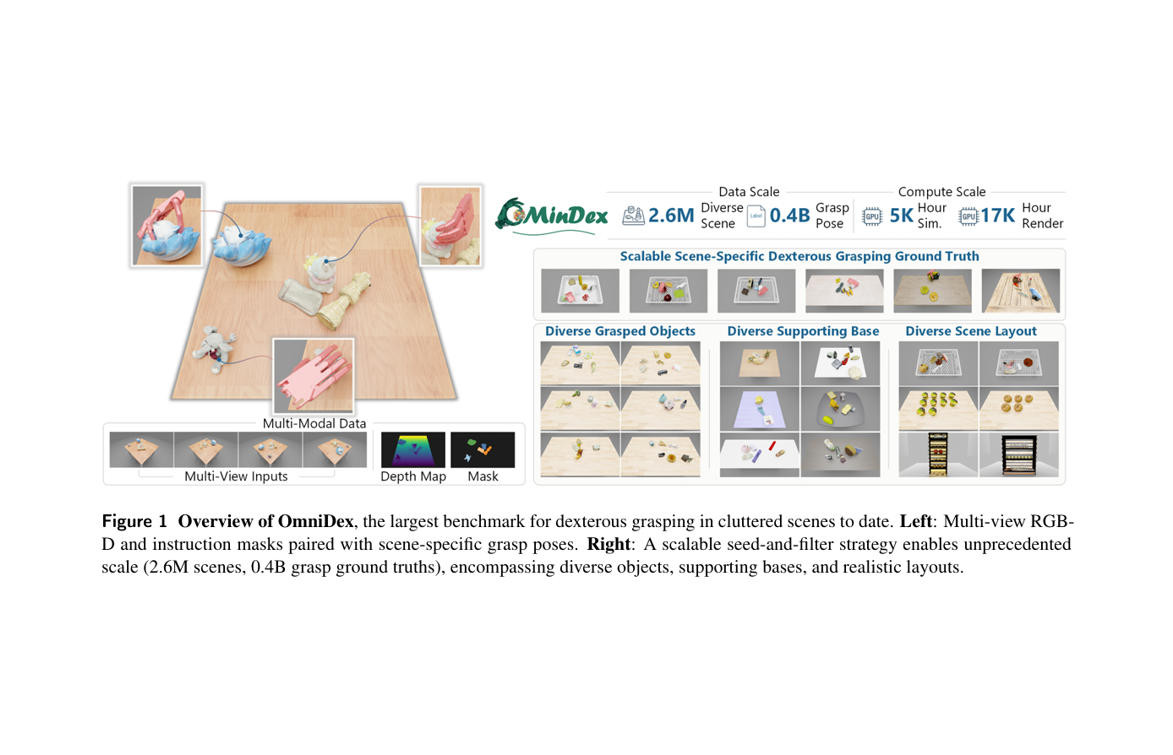
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
贾奎团队新作:让世界动作模型真正理解三维空间
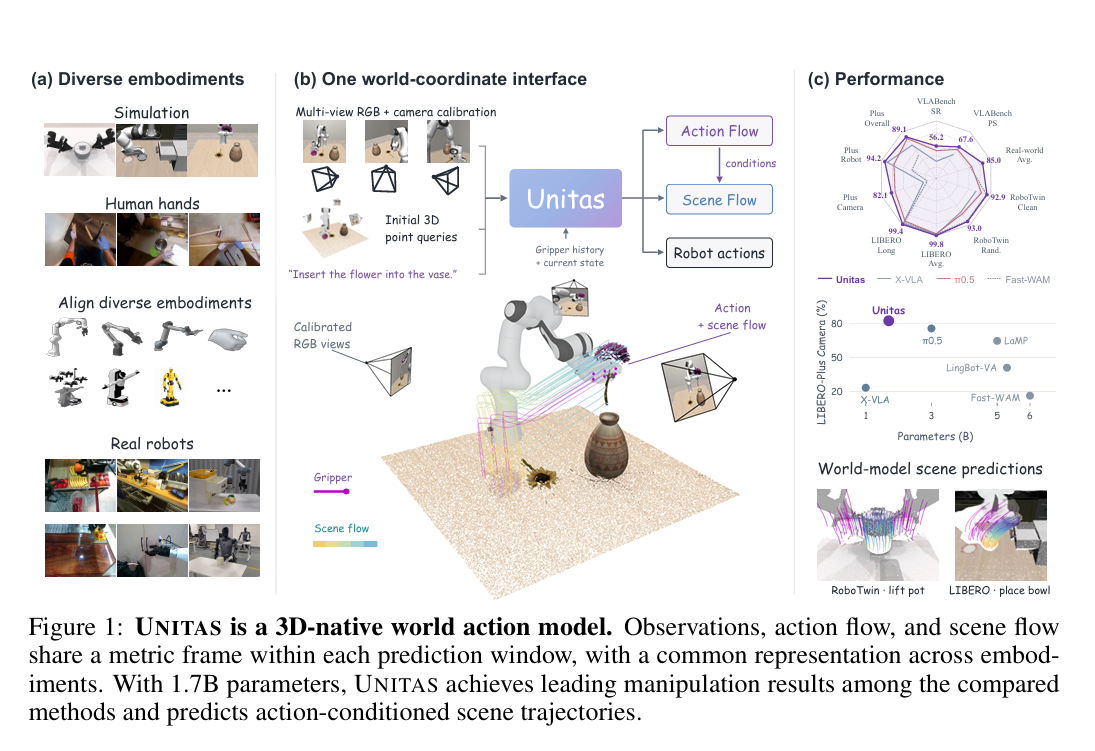
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
传 DeepSeek 将投入具身智能赛道,中美基础大模型公司齐现重大信号
10 月 12 日夜,有消息传出 DeepSeek 创始人梁文锋近期密切关注具身智能领域,DeepSeek 正在评估是否进入具身智能赛道,方案可能包括亲自组建团队下场研发,或通过投资相关企业切入。另据彭博社报道,DeepSeek 计划领投腾…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…