

仿真与真机
共 5 篇相关内容
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
智元升级 Genie Sim,柔性仿真贯通训练与评测
叠毛巾、收紧束口袋,对人来说是简单操作,对机器人却并不容易。布料和绳索会随着抓取、挤压持续变形,接触和摩擦也会改变后续操作条件。仿真如果无法还原这些变化,机器人就可能在虚拟环境中表现良好,到了真实环境却操作失败。 10 月 28 日,AI …
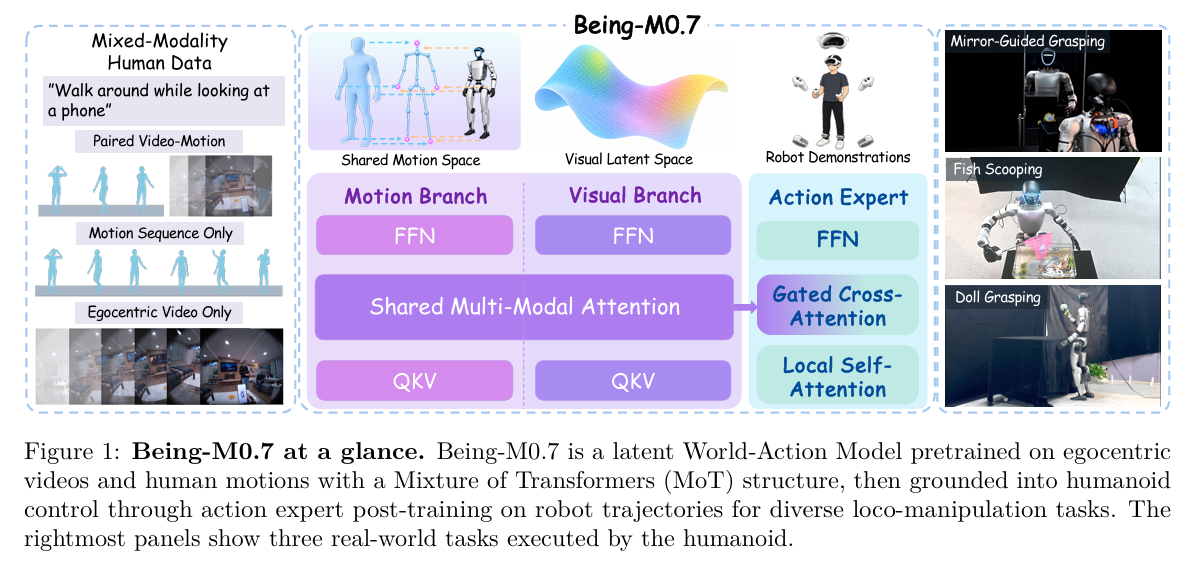
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
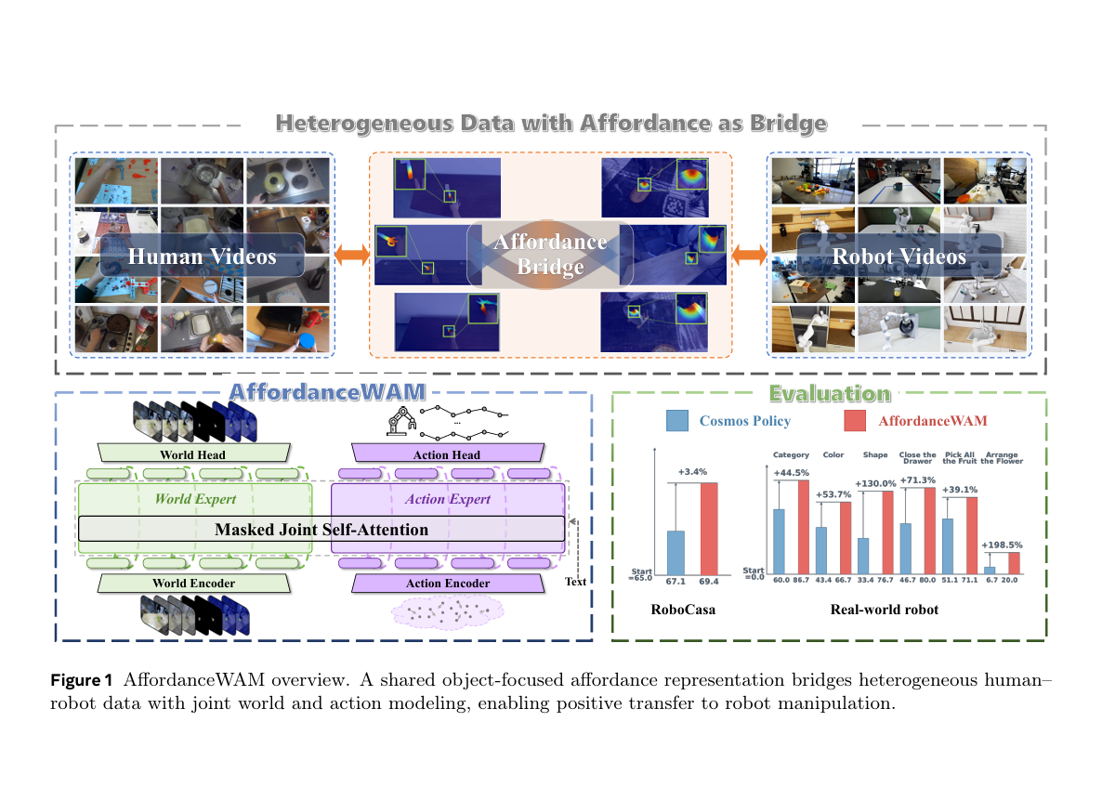
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
对话上海交大杨理欣:为什么机器人需要一条「三维时间轴」
机器人会倒水,却可能在放下瓶子后忘了刚才倒过哪一瓶。会执行动作,不等于知道任务该如何推进;机器人还需要把任务意图、行动历史与世界变化连成一条三维时间线。 这类失败不完全是抓取精度问题。今天的视觉—语言—动作模型(Vision Languag…