

作业
共 44 篇相关内容
世航沧穹大模型完成国家网信办备案,面向海洋机器人作业
世航智能近日宣布,其自主研发的海洋通用基座大模型「沧穹 CEORION」已完成国家网信办备案。模型基于 LWAM(语言—世界—动作模型)架构,融合视觉、声学、压力、流体和姿态等多种传感信息,试图让海洋机器人把「看见环境、理解任务、规划动作、…
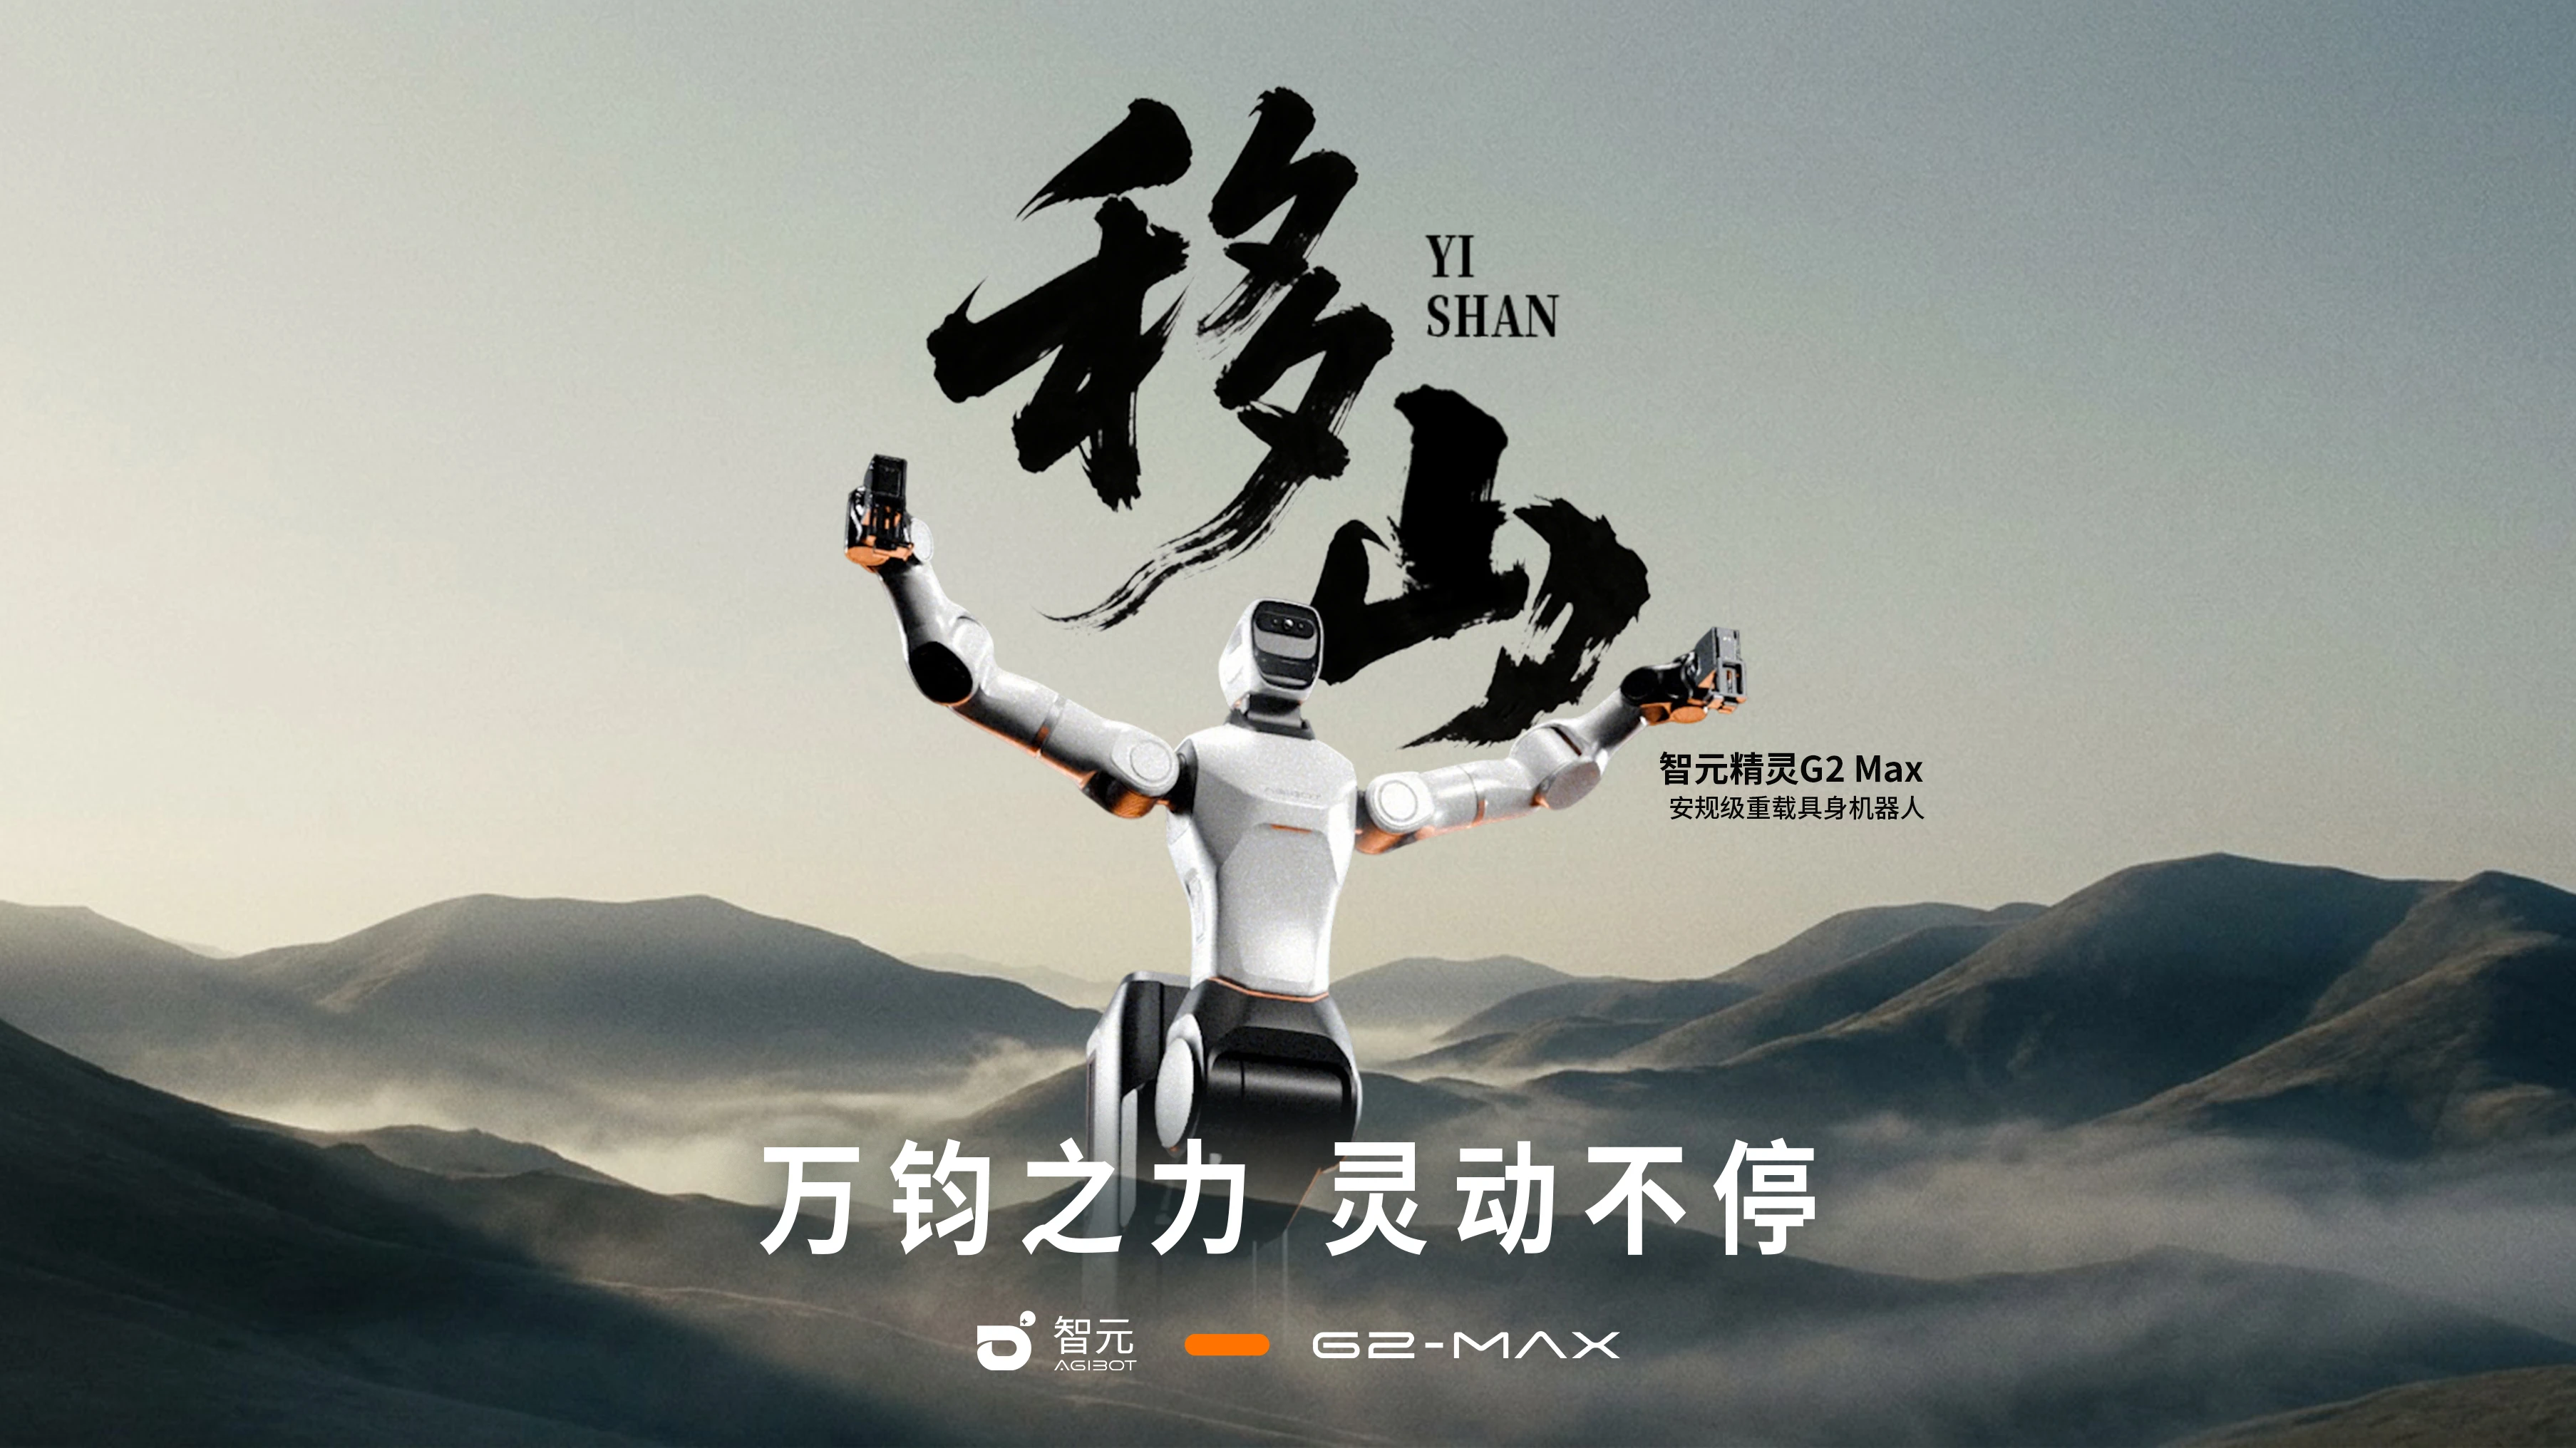
智元发布安规级重载具身机器人精灵 G2 Max,载重与精细作业兼得
10 月 26 日,智元发布安规级重载具身机器人精灵 G2 Max,面向拆码垛、物料转运、产线供料等工业场景。产品搭载 7 自由度力控双臂,单臂额定负载 20 kg、双臂额定负载 40 kg,双臂峰值负载 50 kg,手臂重复定位精度达 ±…
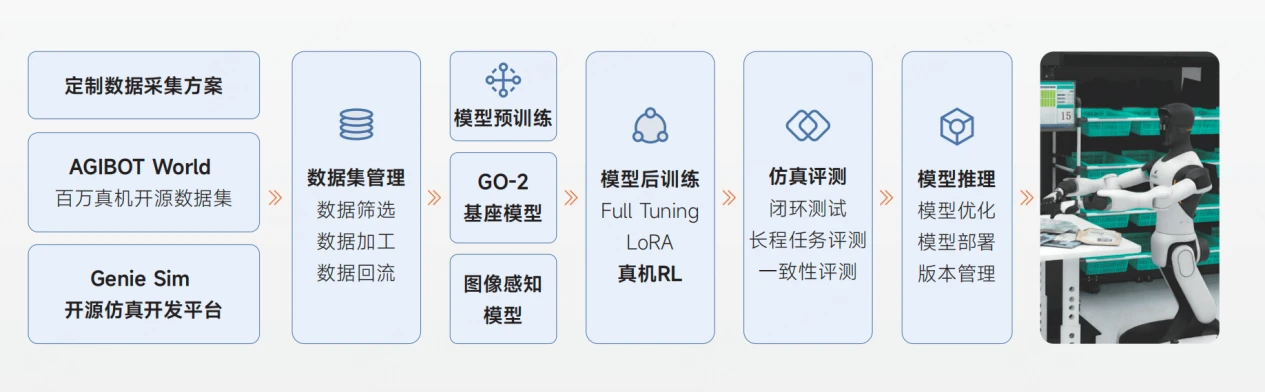
智元发布 Genie Studio 2.0,最快 7 天完成机器人新场景从 0 到 1 部署验证
10 月 23 日,作为「AI WAVE」七连发第二弹,智元发布一站式具身智能作业平台 Genie Studio 2.0。平台由 Flywheel、Agent、Monitor 三大模块组成,覆盖数据采集、模型训练、仿真测试、作业编排与多机运…
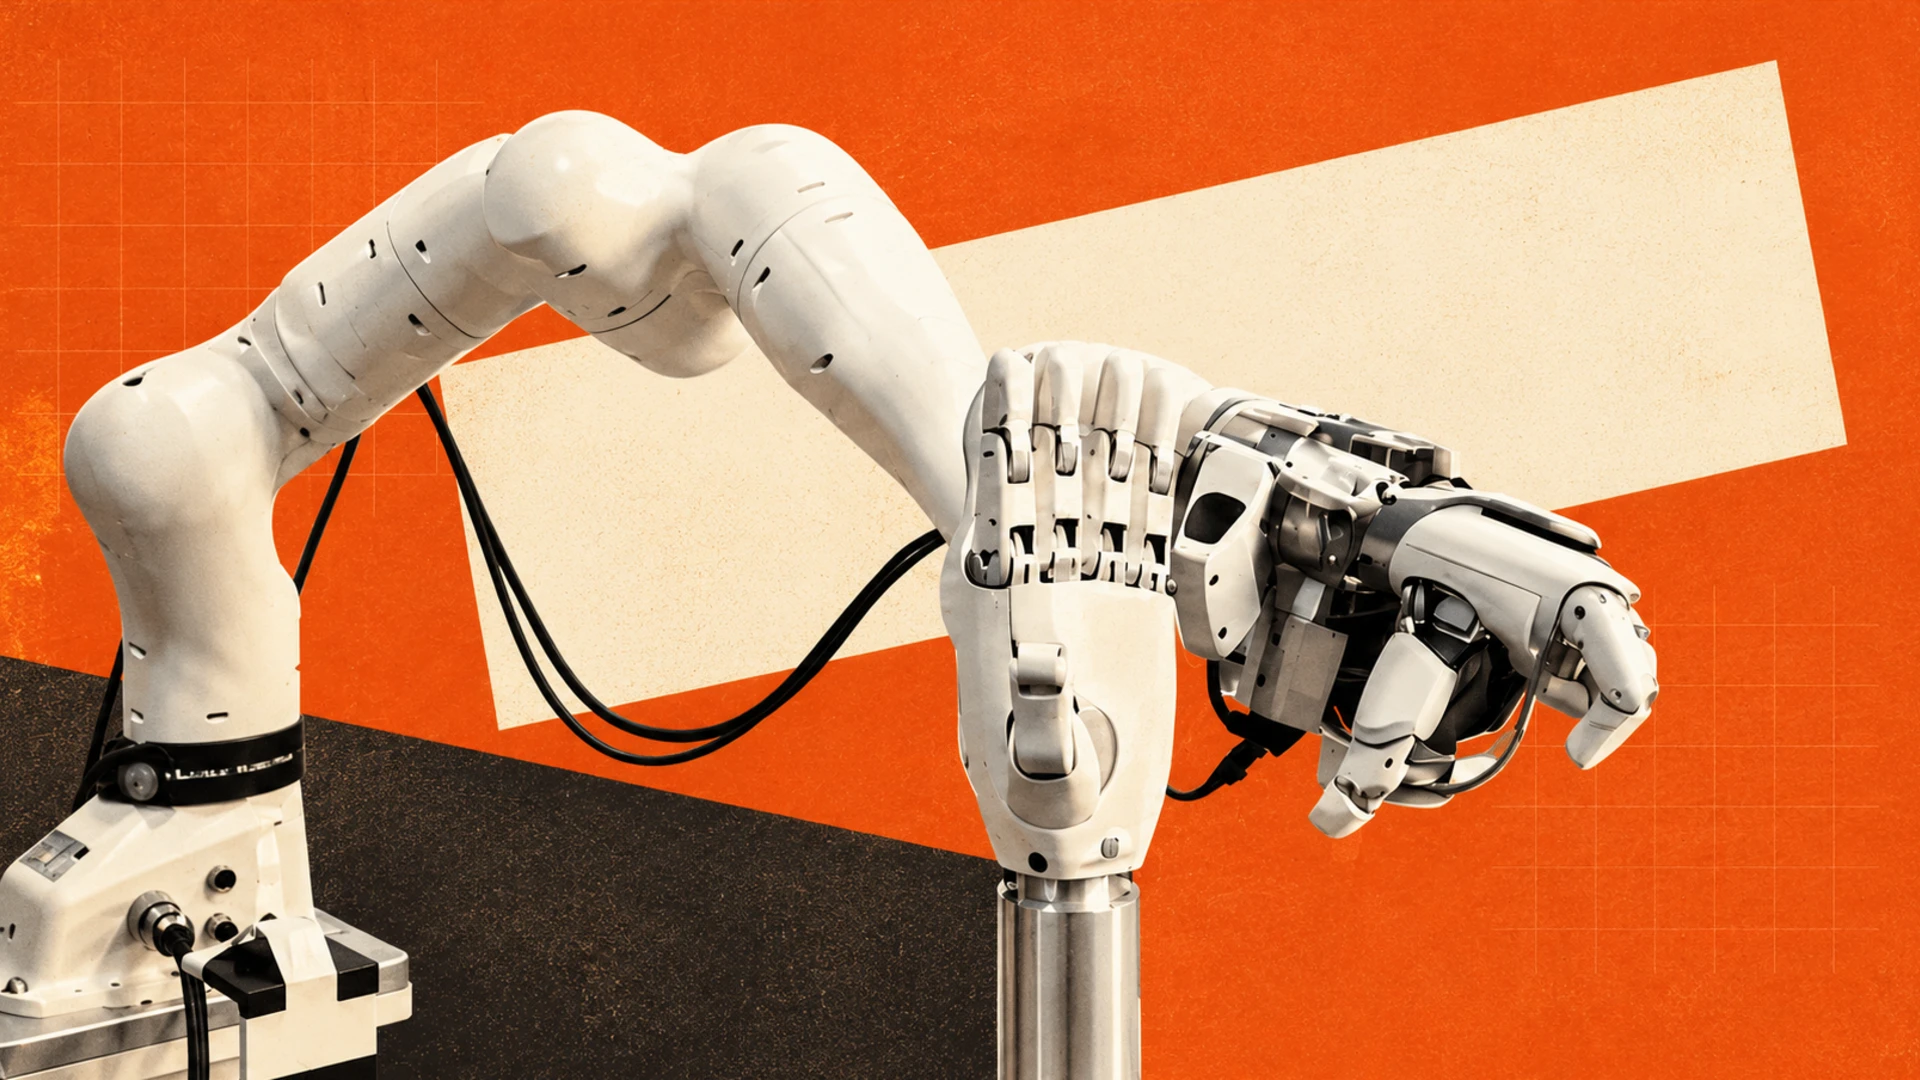
故障率从 10% 到 0.5%:一只灵巧手的进厂考试
一只灵巧手拿起螺丝枪,为另一只待出厂的灵巧手完成性能测试。这是临界点在 10 月 29 日智元创新日灵巧操作分论坛上,通过跨城连线展示的一个生产测试工位。 在绍兴临界点卧龙联合生产制造基地,机器人需要完成上料、扫码、装夹、拧固、启动测试设备…
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
小米披露 21 自由度仿生手,构型来自 1,827 个工厂 SOP
10 月 27 日,小米技术披露了一款 21 自由度仿生灵巧手,由 26 个电机混合驱动,配有 1,500 点高密度全掌触觉。它的构型来自小米汽车智能制造部中试中心的 1,827 个真实作业 SOP(标准作业程序),小米以此为依据敲定这只手…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
智元发布安规级重载具身机器人精灵 G2 Max,载重与精细作业兼得
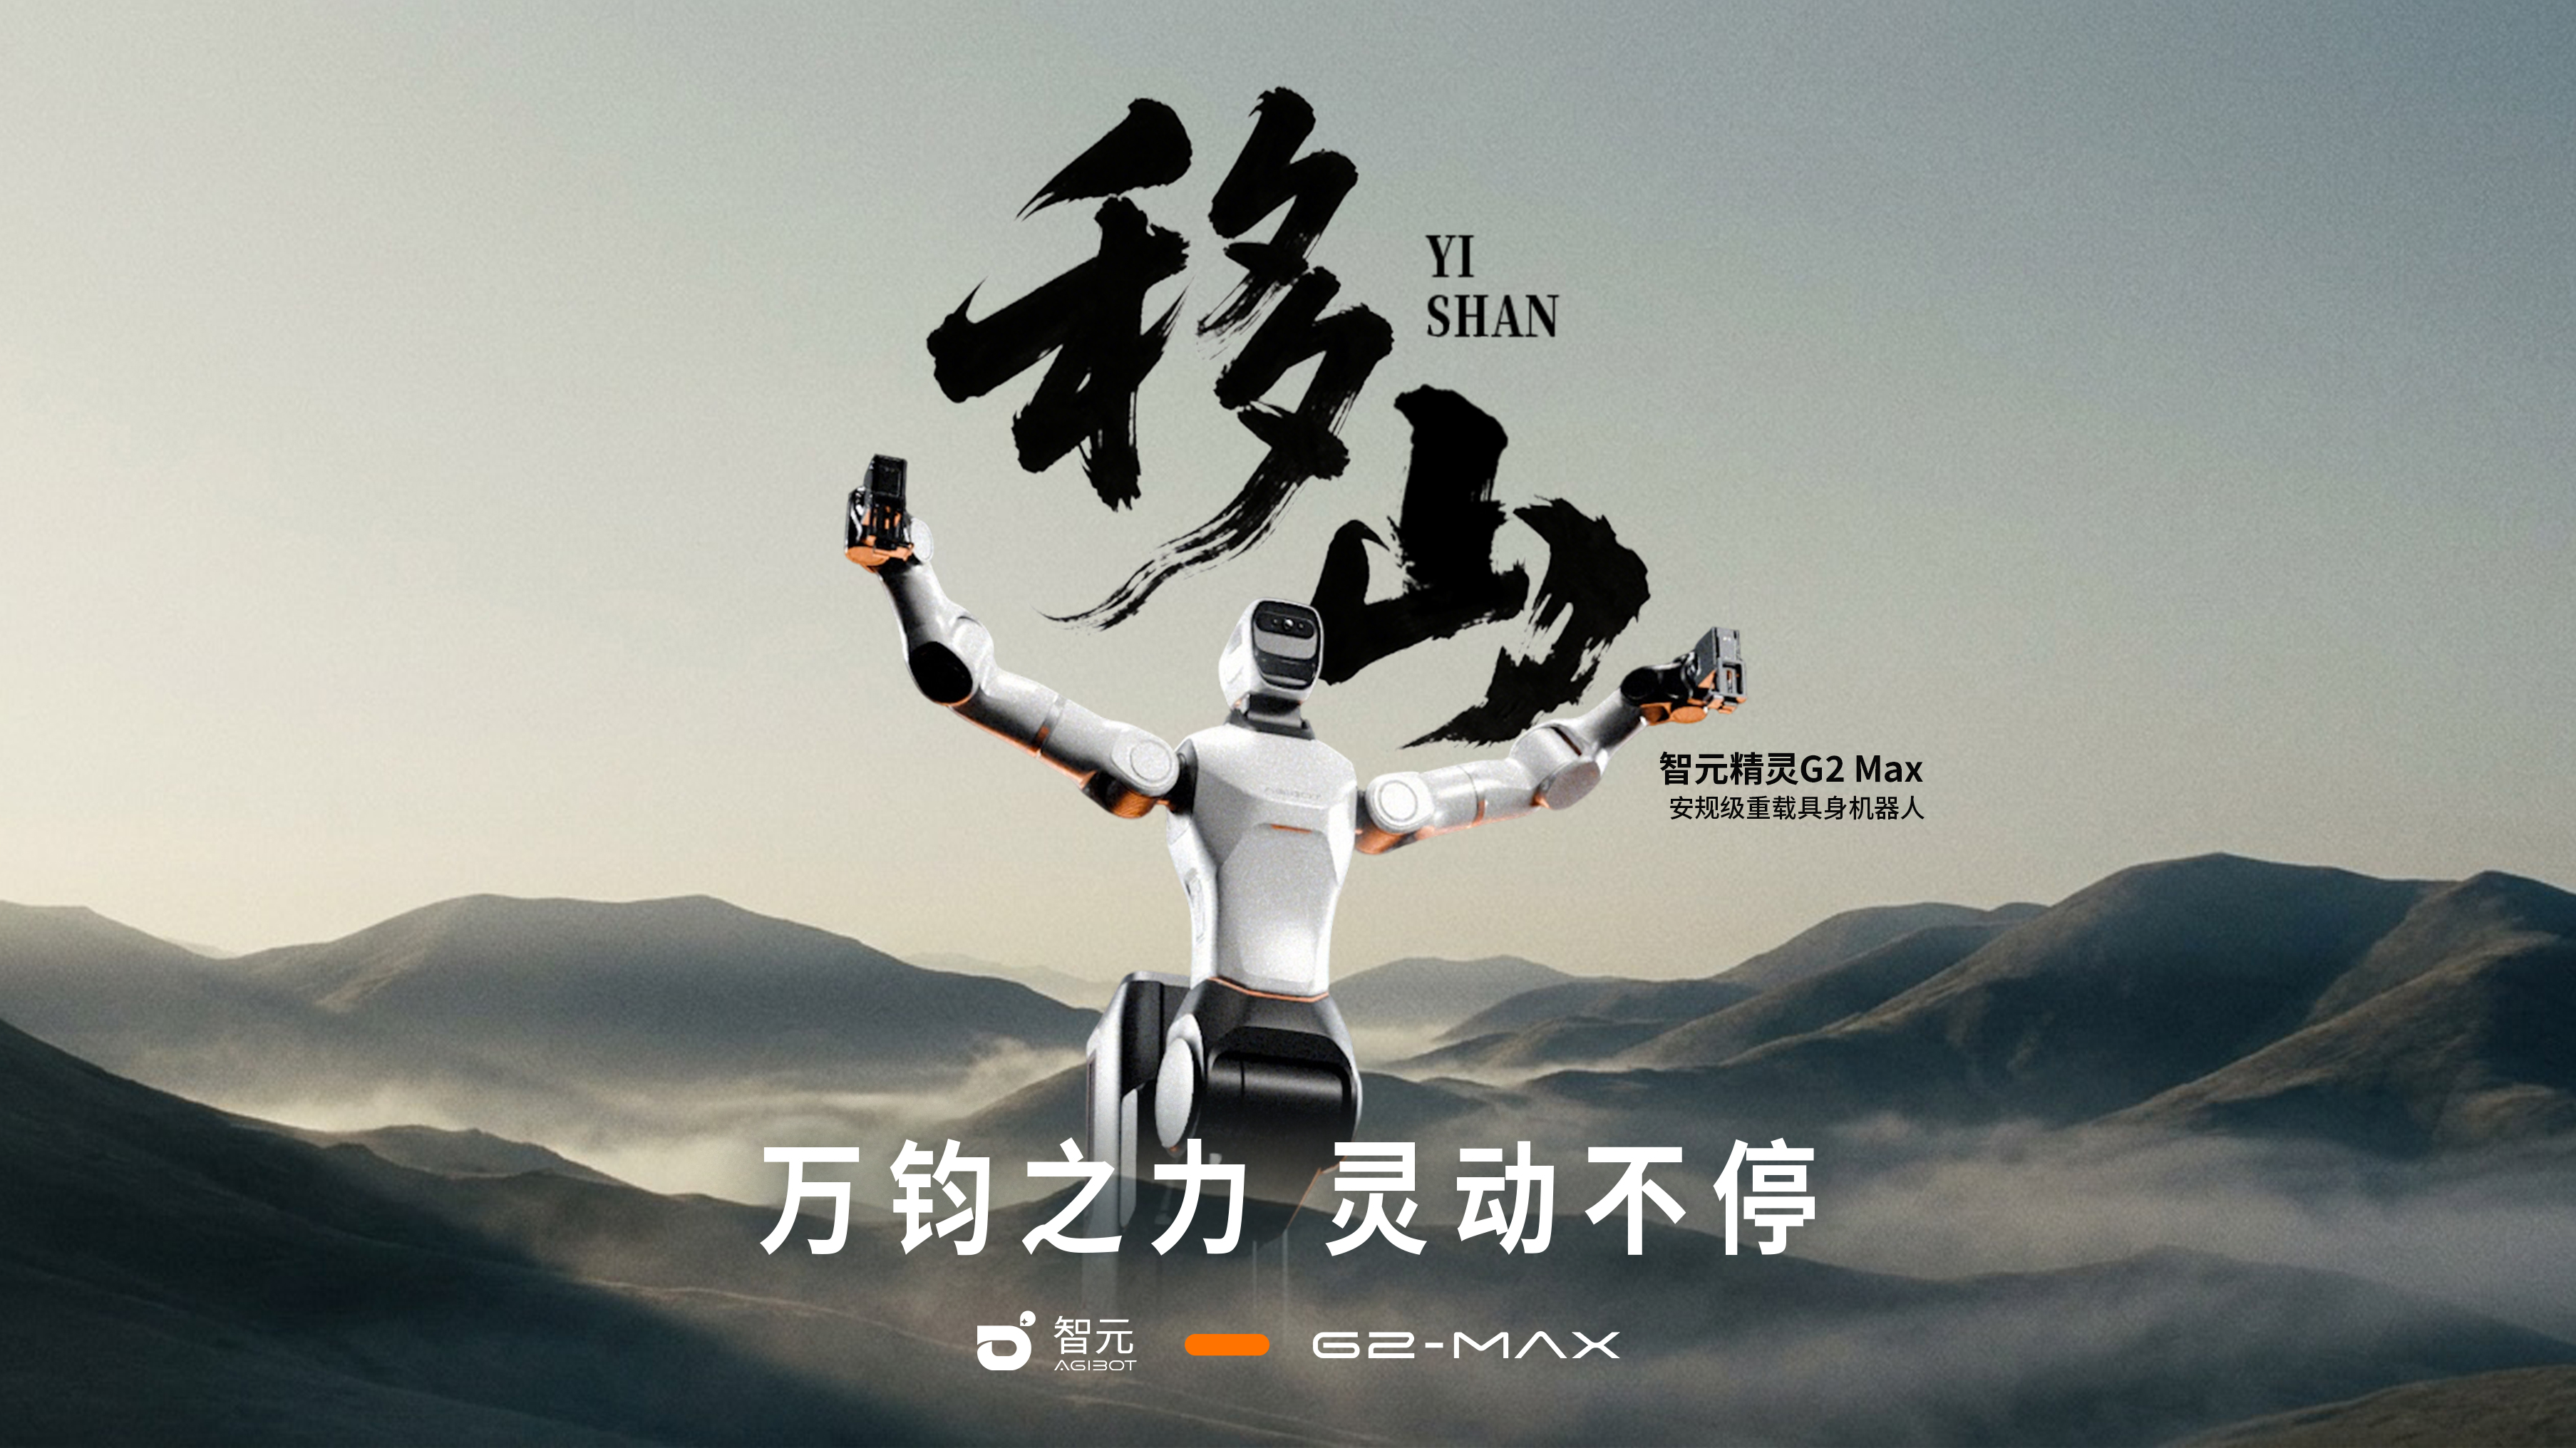
10 月 26 日,智元发布安规级重载具身机器人精灵 G2 Max,面向拆码垛、物料转运、产线供料等工业场景。产品搭载 7 自由度力控双臂,单臂额定负载 20 kg、双臂额定负载 40 kg,双臂峰值负载 50 kg,手臂重复定位精度达 ±…
机器人卖出之后,轮到二开公司赚钱了吗?
摘要: 本体厂商忙着卖机器人,二开公司负责让机器人真正干活。但这笔钱,没那么好赚。 买了一台机器人,只是花钱的开始。要让它真正干活,则是另外的价钱。 今年工博会期间,一家做具身智能全链路二次开发的服务商给我们算了一笔账:一套工厂拆码垛机器人…
工博会的具身展台「静悄悄」
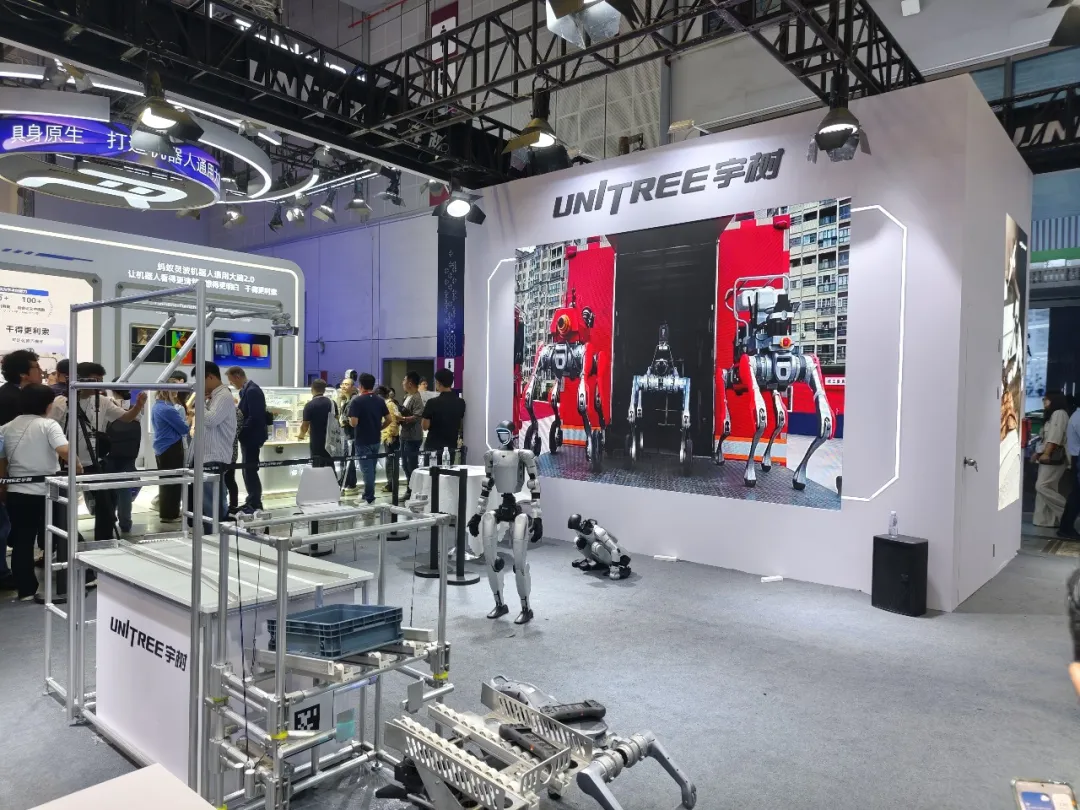
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
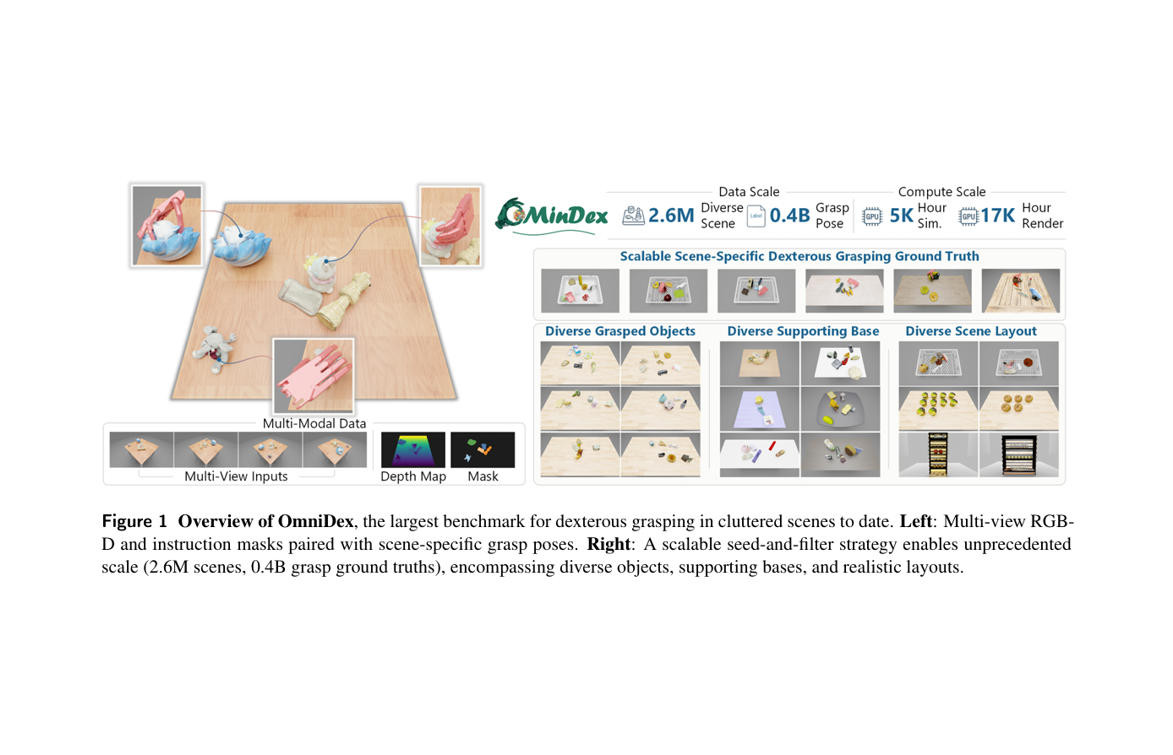
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…