

动作数据
共 24 篇相关内容
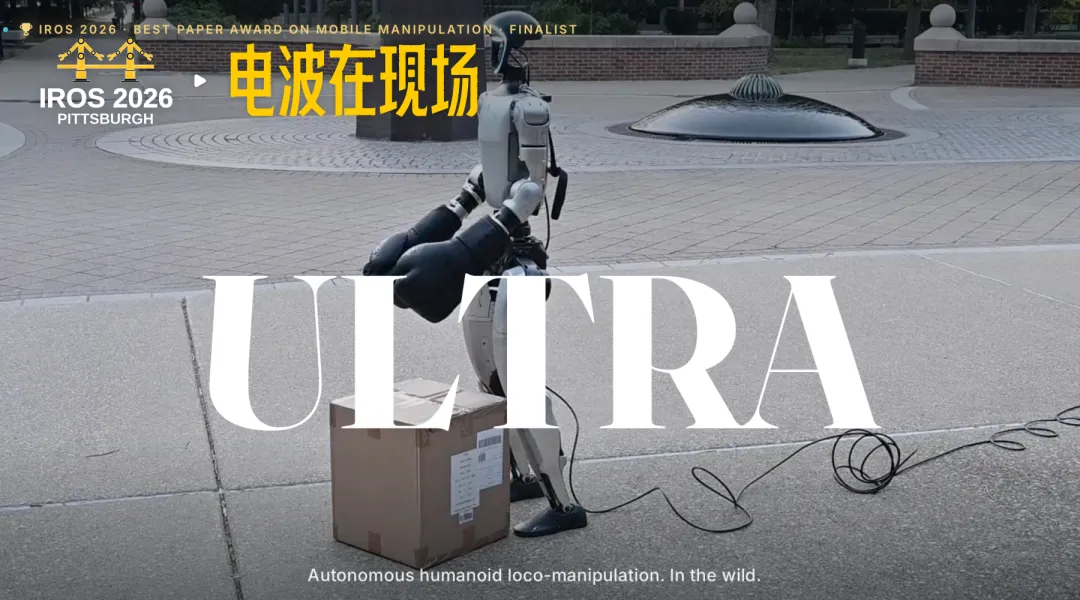
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…
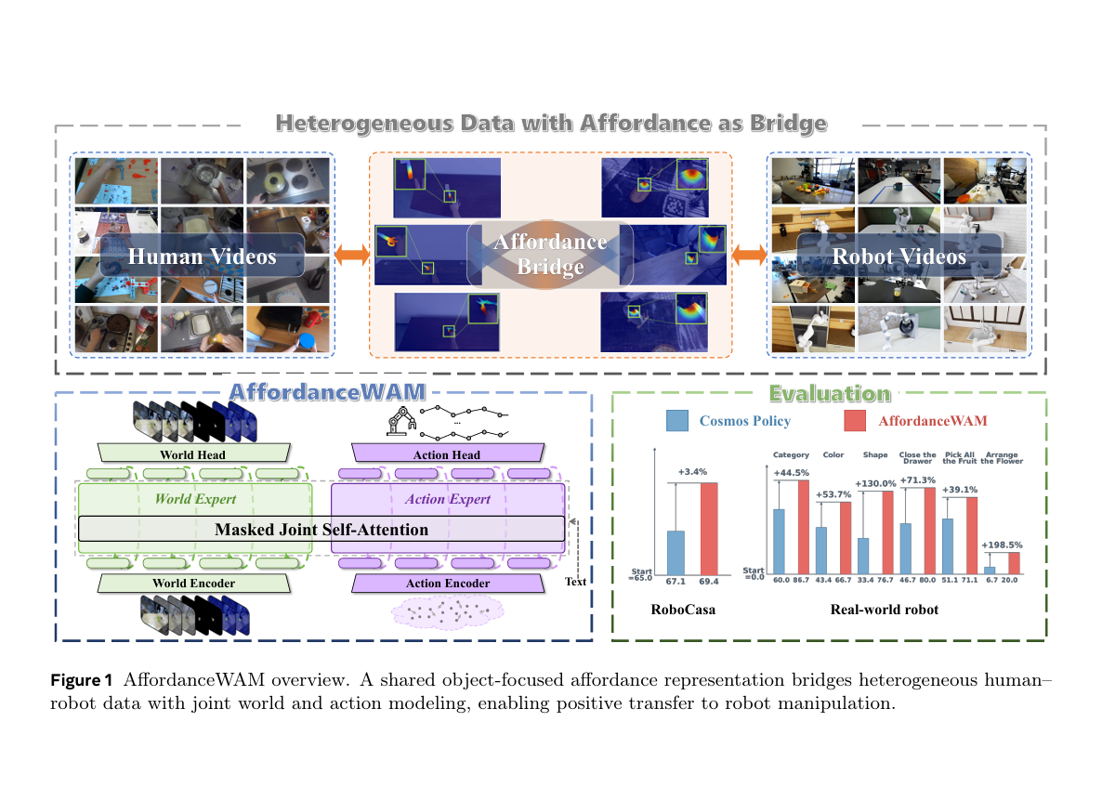
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…
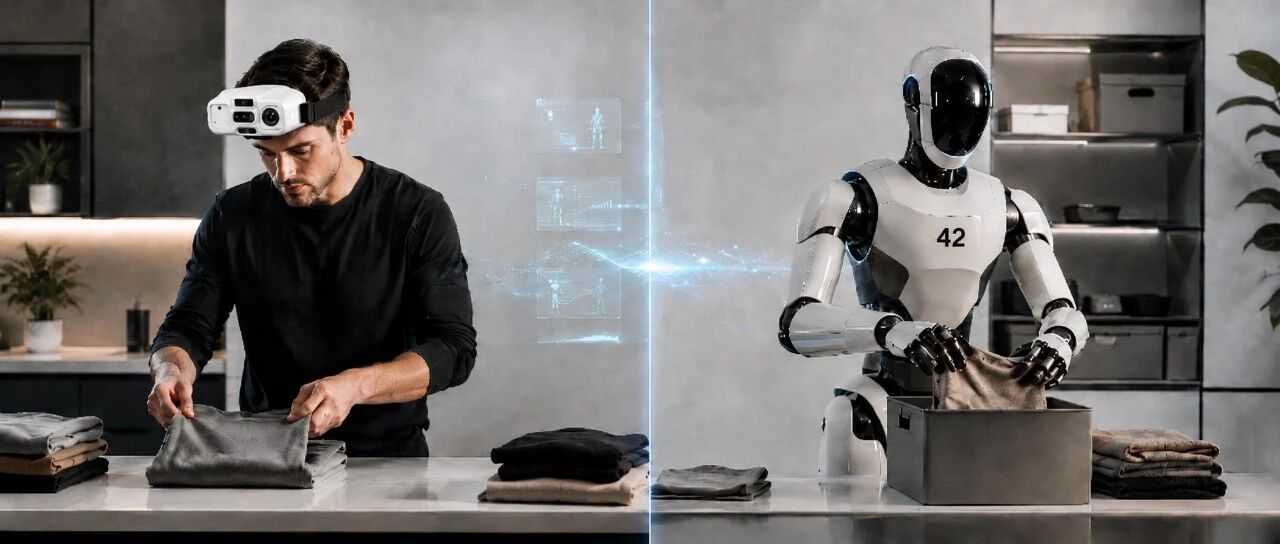
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
2030 年千亿营收目标背后,智元真正想做的是什么?
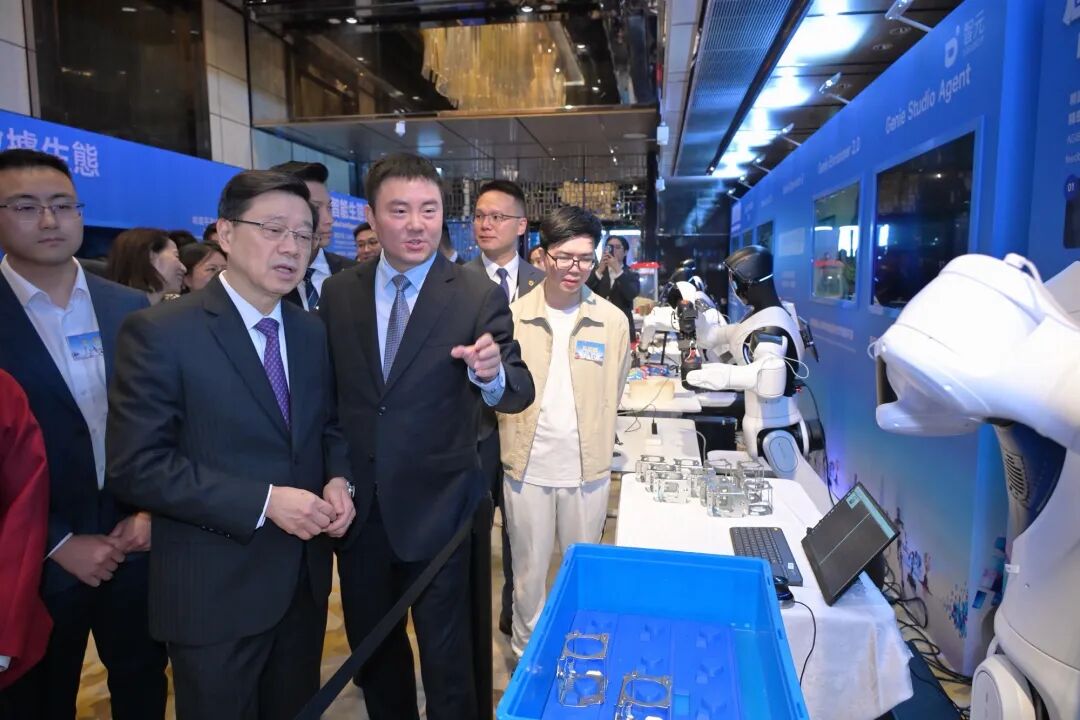
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…
一副 200 美元手套,可能改变机器人训练方式
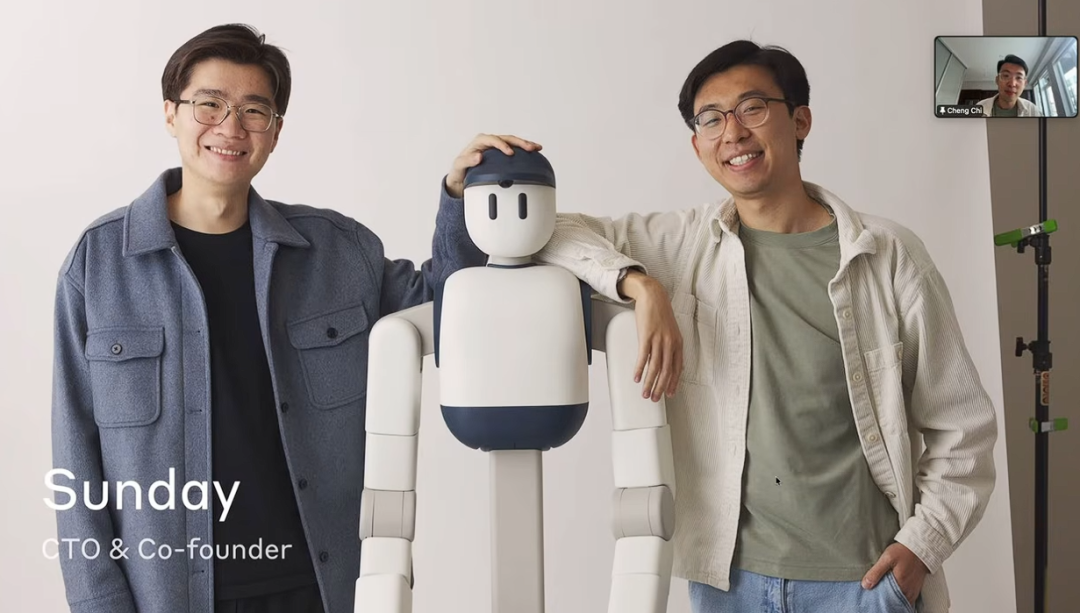
近日,Sunday Robotics 联合创始人兼 CTO 迟宬在 ETHZ Robot Learning 2026 上发表了公开演讲,针对机器人行业最关心的数据采集、硬件供应链等方面分享了 Sunday Robotics 的做法。 对于很…
融资 17 亿元的明星团队终于带着刺绣机器人来了
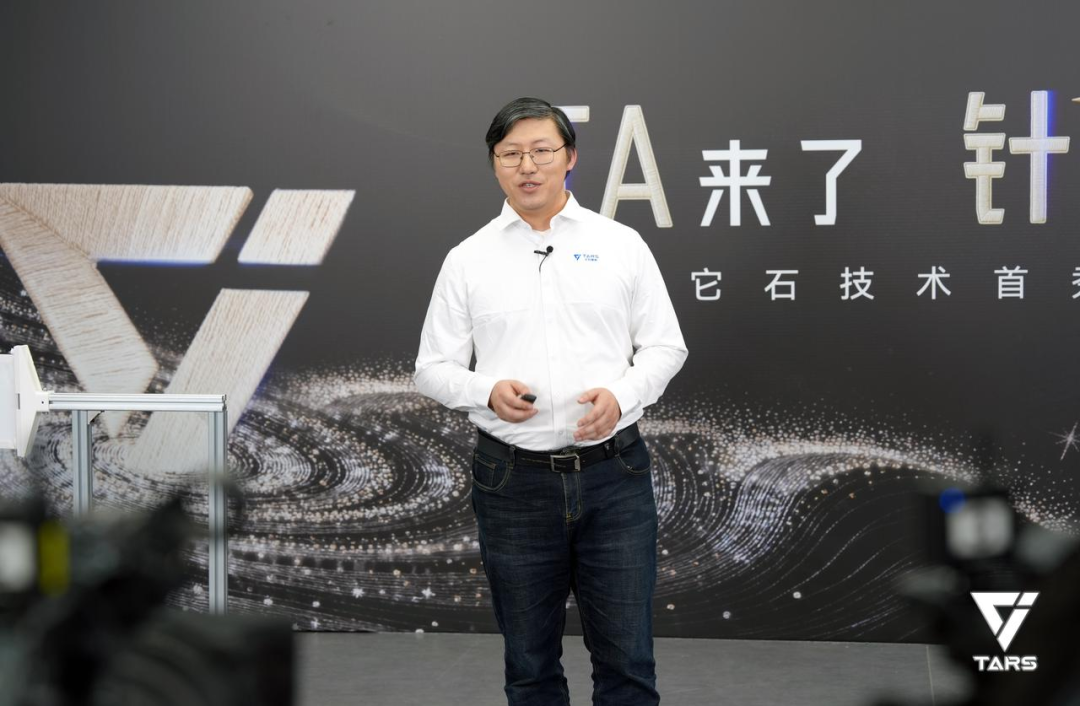
近日,具身智能公司它石智航迎来了成立至今的首次全栈技术发布,包括以人为中心的具身数据与模型范式、TARS AWE 2.0 模型和为 AI 而生的硬件体系。 发布环节中,它石展示了全球首个完成手工刺绣的机器人,在穿针引线之间,最终绣出了它石的…

1X AI 副总裁 Eric Jang:能跳舞的机器人很酷,但只能在家里跳没用
只会跳舞的机器人没用? 近日,成立于挪威的机器人初创公司 1X AI 副总裁 Eric Jang 与海外媒体 The Humanoid Hub 进行了一次深入访谈。 在访谈当中,Eric Jang 既表达了对特斯拉、宇树、众擎等公司机器人的…