

可能
共 146 篇相关内容

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
半年狂揽 4 亿美元的逐际动力,按下上市快进键
具身智能赛道的百亿独角兽,再添一员猛将。 7 月 14 日,通用人形机器人公司逐际动力宣布完成 Pre IPO 轮融资,融资金额近 2 亿美元,投后估值达 150 亿元。在过去的半年时间里,逐际动力已经累计完成 4 亿美元融资。 同时,这也…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
中美具身第一股:宇树和 Agility 各自走了什么路线?
2026 年 6 月 24 日,美国俄勒冈州的人形机器人公司 Agility Robotics 宣布,将与特殊目的收购公司(SPAC)Churchill Capital Corp XI 合并,并以借壳上市的方式登陆纳斯达克。交易完成后,合并…
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
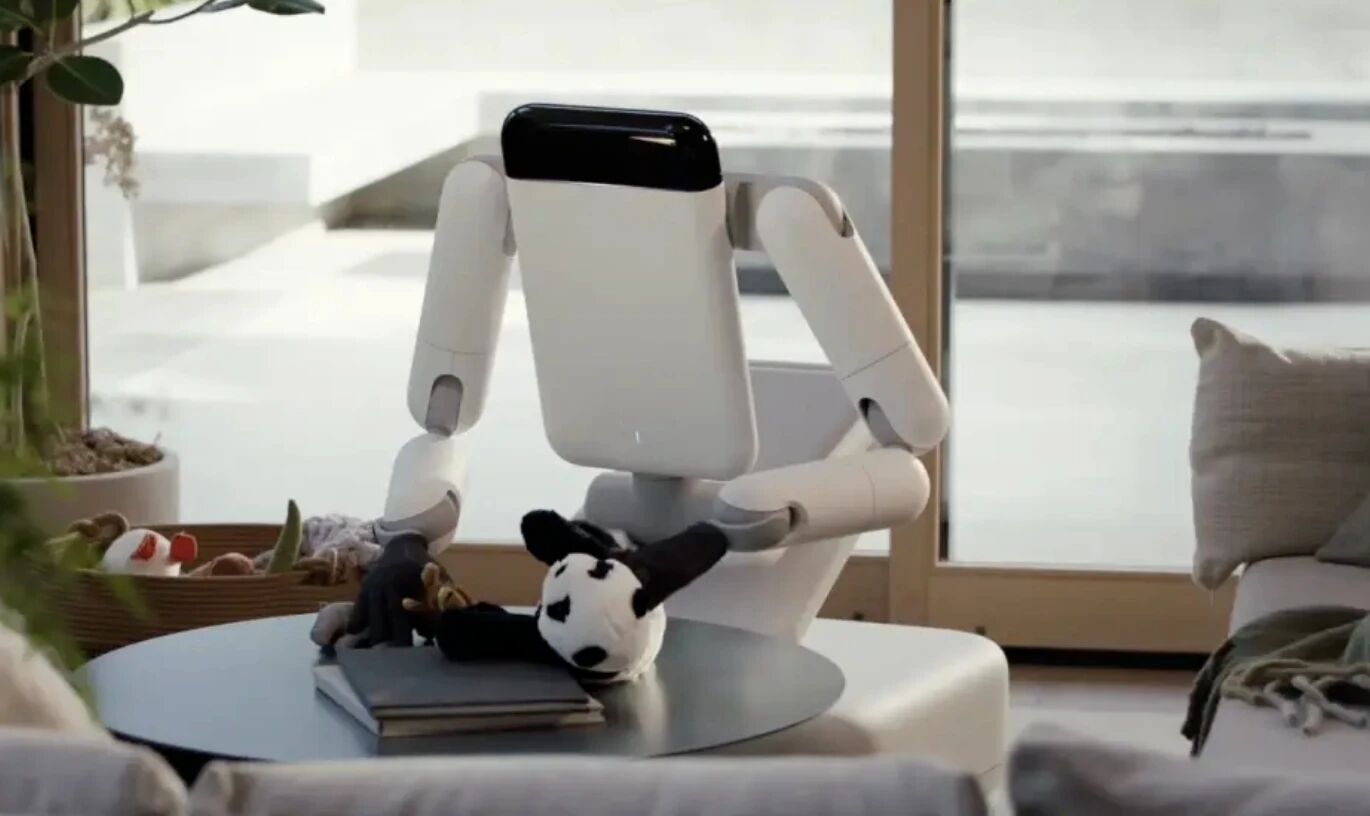
Genesis AI 发布 Eno:机器人商业化,可能不需要先长得像人
Genesis AI 发布了它的第一款通用机器人 Eno。 这不是一台传统意义上的人形机器人。它没有头,也没有两条腿,而是采用轮式底盘、双臂和一组三段式可折叠躯干。 如果只看第一眼,Eno 最容易被记住的是外形:身体可以展开,也可以折叠收起…
从智元 6 天工厂作业,看具身智能的「部署态」拐点
在过去两年时间里,全球具身智能行业迎来高速扩张。硬件层面百花齐放,自由度不断刷新,行走速度日益精进。然而,机器人熟练地叠衣服、倒咖啡或是后空翻背后,很可能就是大量失败之中巧合的一次成功。 机器人什么时候能真正走向规模落地? 具身智能的产业拐…
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
不愿只做车企的理想,如今选择做 AI
看完这场 Livis Day,我最直接的感受是:理想正在变得越来越不像一家传统车企了。 当然,它不是贬义。 如果把时间往前倒几年,我们熟悉的理想,还是那家把家庭需求拆得极细的公司。它会认真告诉你为什么一台车要有冰箱、彩电、大沙发,为什么二排…
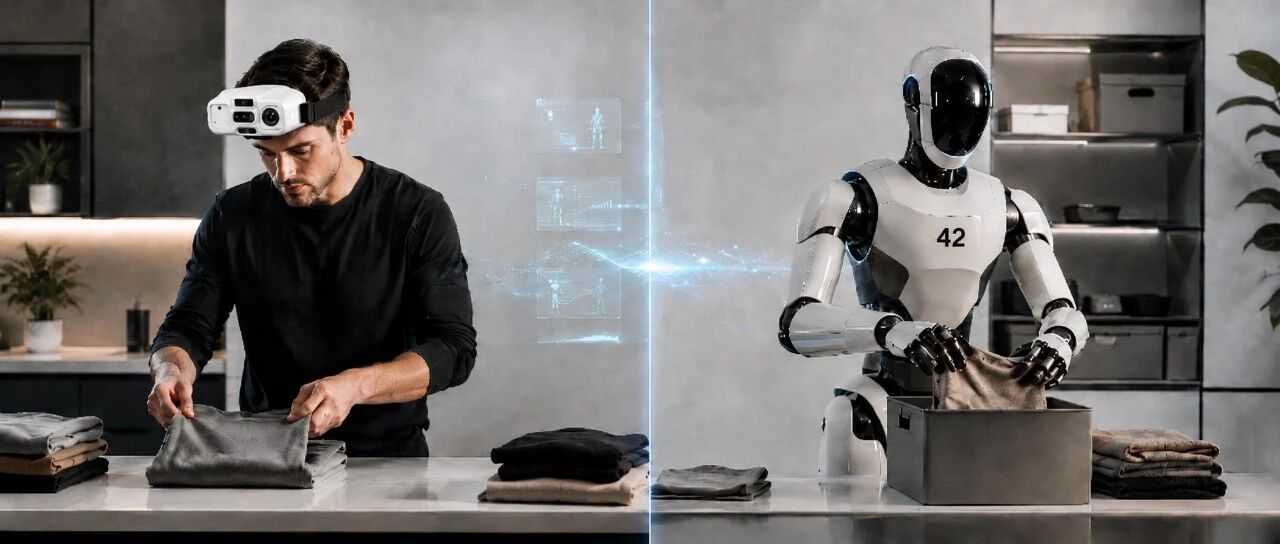
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
VLA 终于摆脱后训练了?自变量开源 WALL-OSS-0.5,预训练完直接上真机
近年来,VLA 模型越来越强,但始终存在一个关键现实,几乎所有亮眼成绩,都依赖后训练。预训练模型本身,很少能直接部署到机器人本体上。 似乎任务微调才是那个让模型真正「干活」的东西,预训练到底有没有让机器人学会操作,离了后训练,模型还能不能直…