

多模态
共 67 篇相关内容
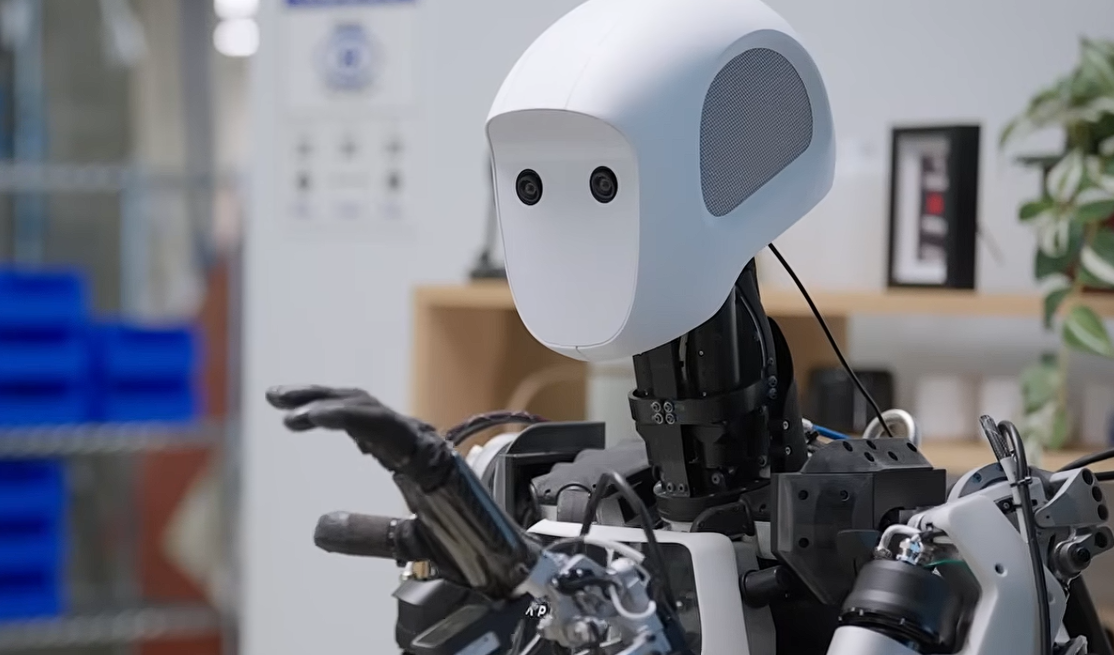
谷歌一出手就是王炸,这次给机器人安上了「新大脑」
谷歌放大招,Gemini Robotics 1.5 系列模型让通用具身智能又迈出了坚实的一步。 当地时间 9 月 25 日,谷歌核心 AI 研发部门 DeepMind 发布了为机器人打造的 Gemini Robotics 1.5 系列模型,…
外滩大会上,王兴兴对机器人有了新看法
9 月 11 日,在 2025 外滩大会上,宇树科技创始人兼首席执行官王兴兴发表了最新观点。针对机器人模型、数据和硬件等问题提出了自己的看法。 王兴兴认为,让 AI 干活整个领域目前都是荒漠,只是长了几棵小草,爆发性增长的前夜还没有到来。而…
世航沧穹大模型完成国家网信办备案,面向海洋机器人作业
世航智能近日宣布,其自主研发的海洋通用基座大模型「沧穹 CEORION」已完成国家网信办备案。模型基于 LWAM(语言—世界—动作模型)架构,融合视觉、声学、压力、流体和姿态等多种传感信息,试图让海洋机器人把「看见环境、理解任务、规划动作、…
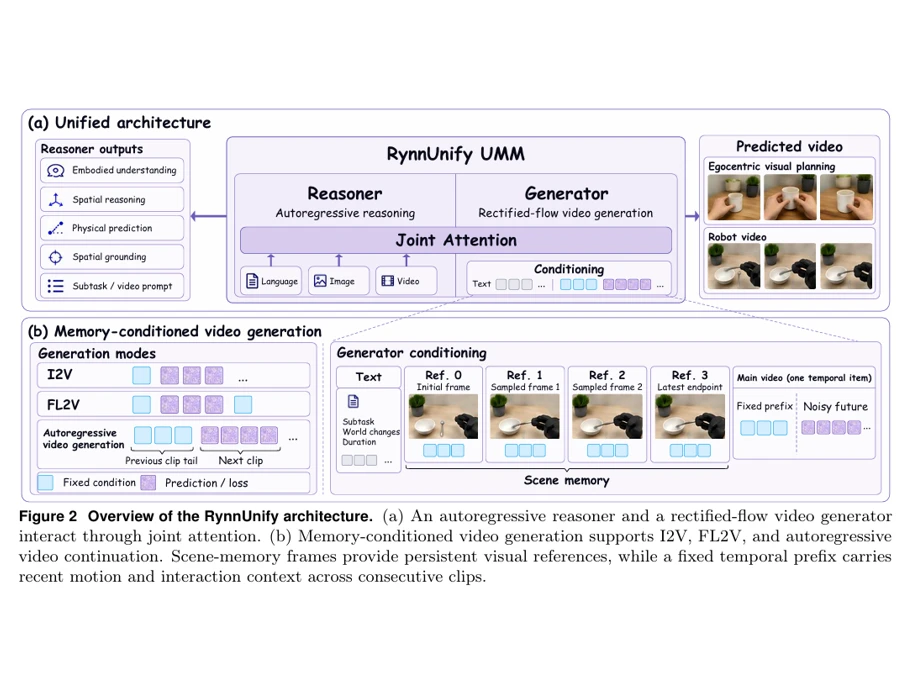
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
SharpaDex v1.0 正式开源:发布约 300 小时真实触觉操作数据,覆盖 59 种任务
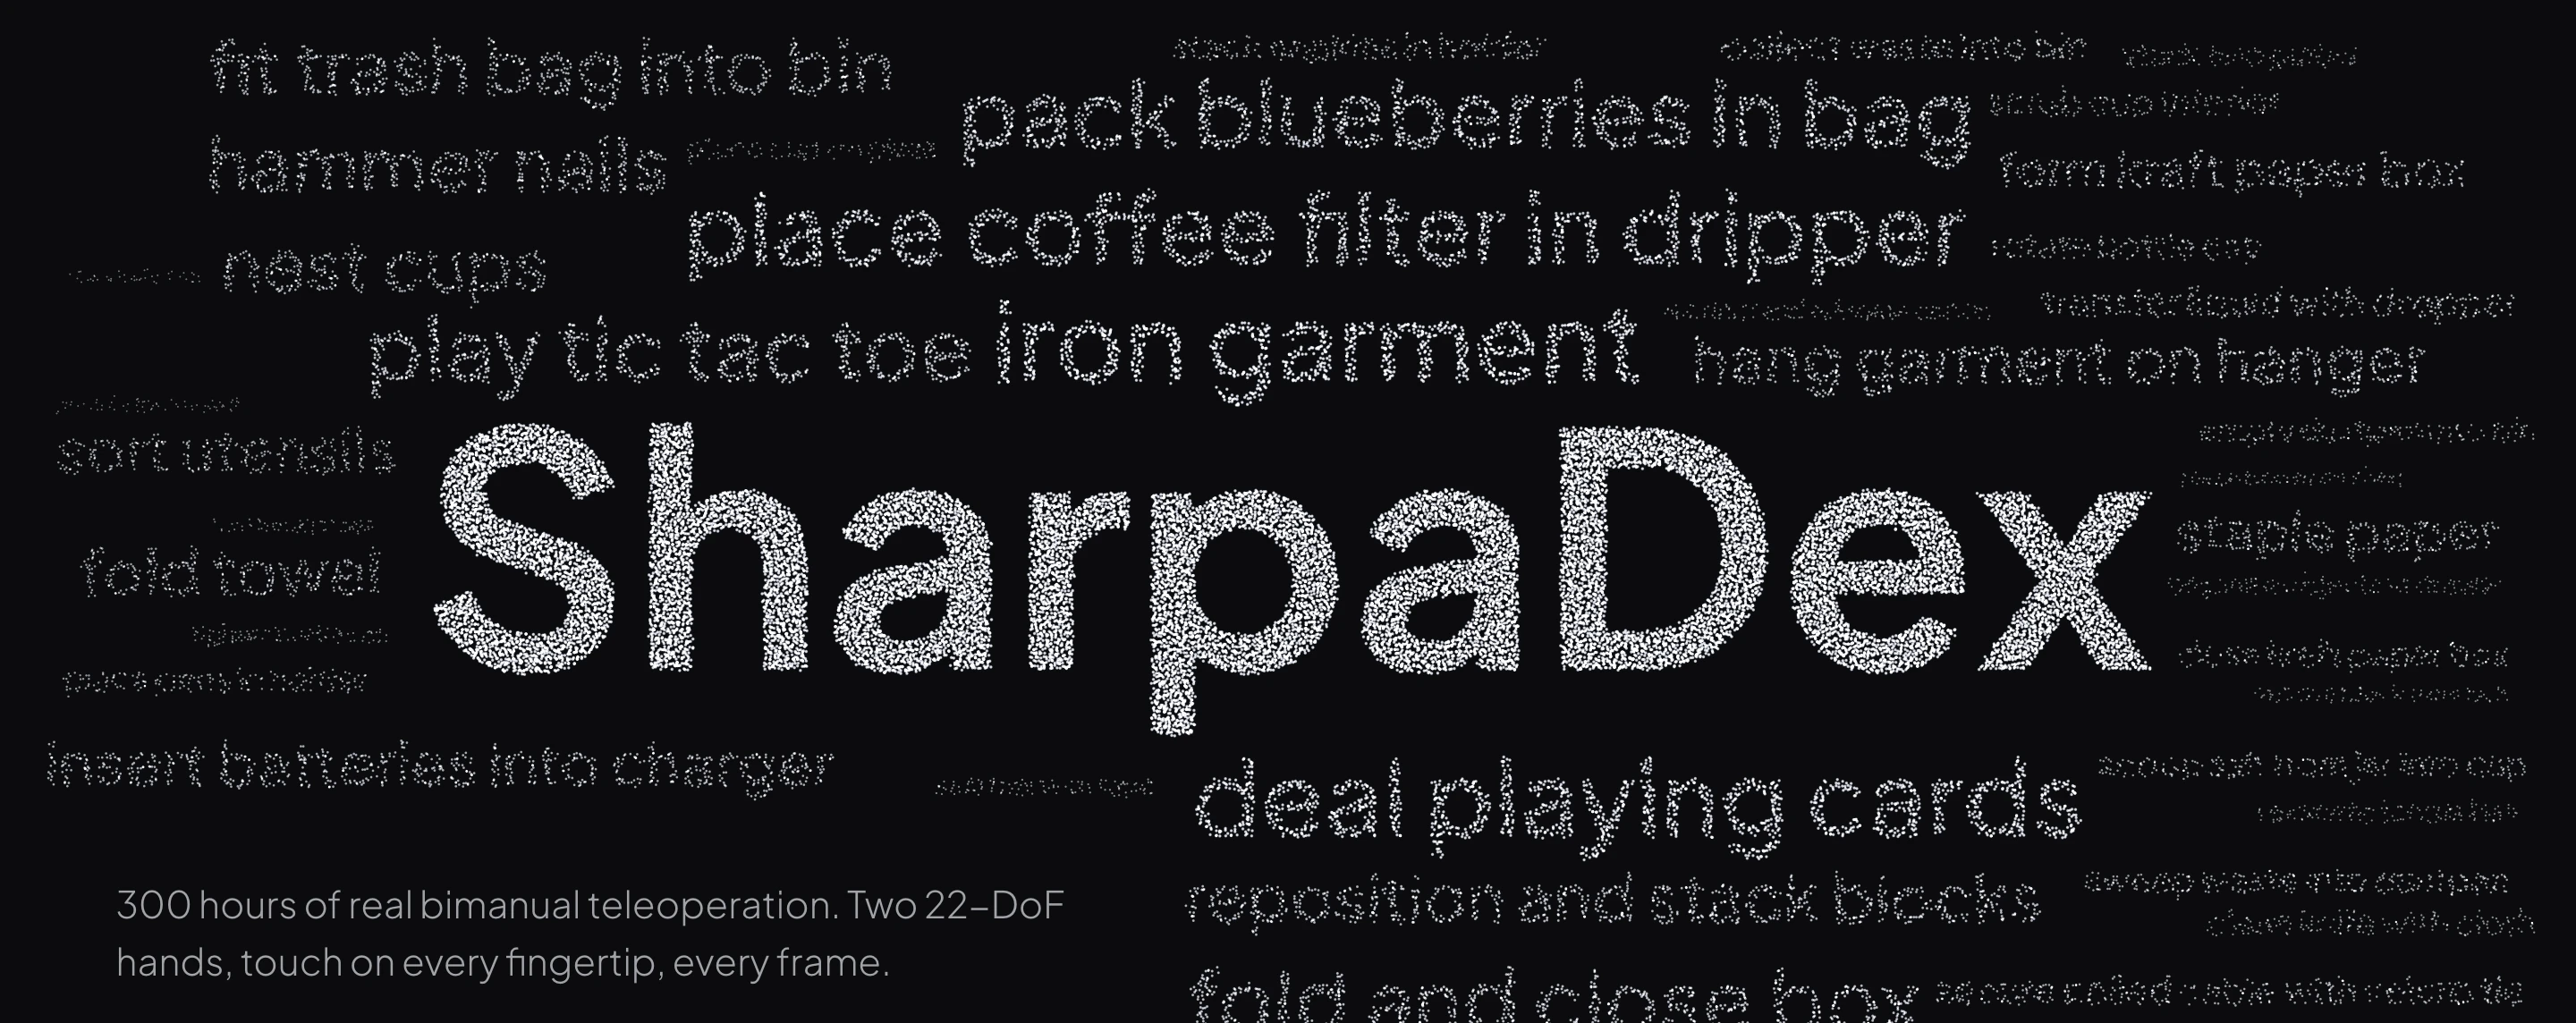
10 月 22 日,Sharpa 正式开源灵巧操作数据集 SharpaDex v1.0。该数据集包含约 300 小时真实机器人操作数据、28,993 条示教和 32,396,172 帧数据 ,覆盖 59 种操作任务。根据 Sharpa 官方…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
机器人都能跑马拉松了,为什么走到前台还这么难?
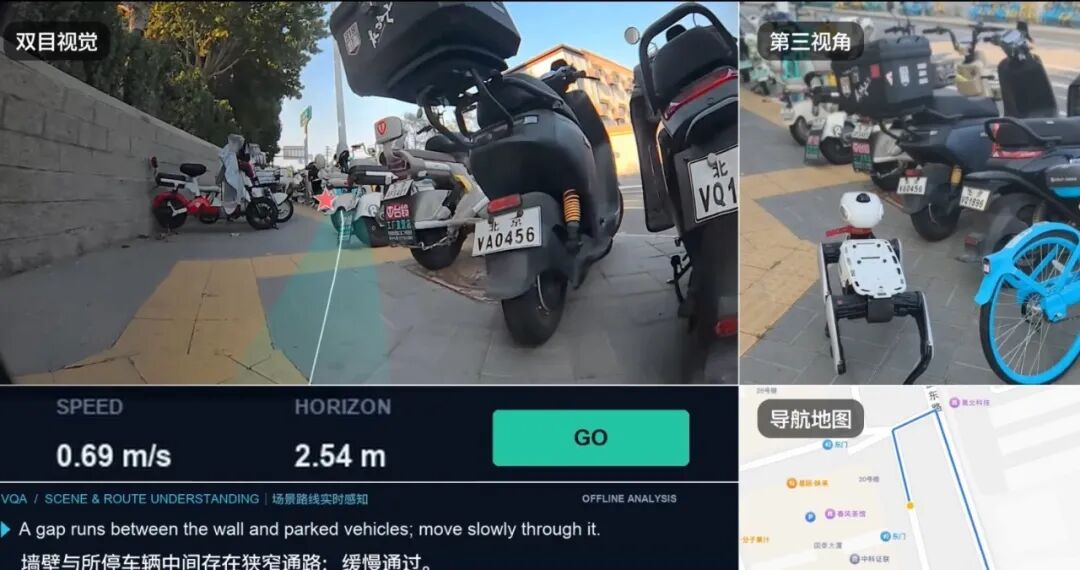
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
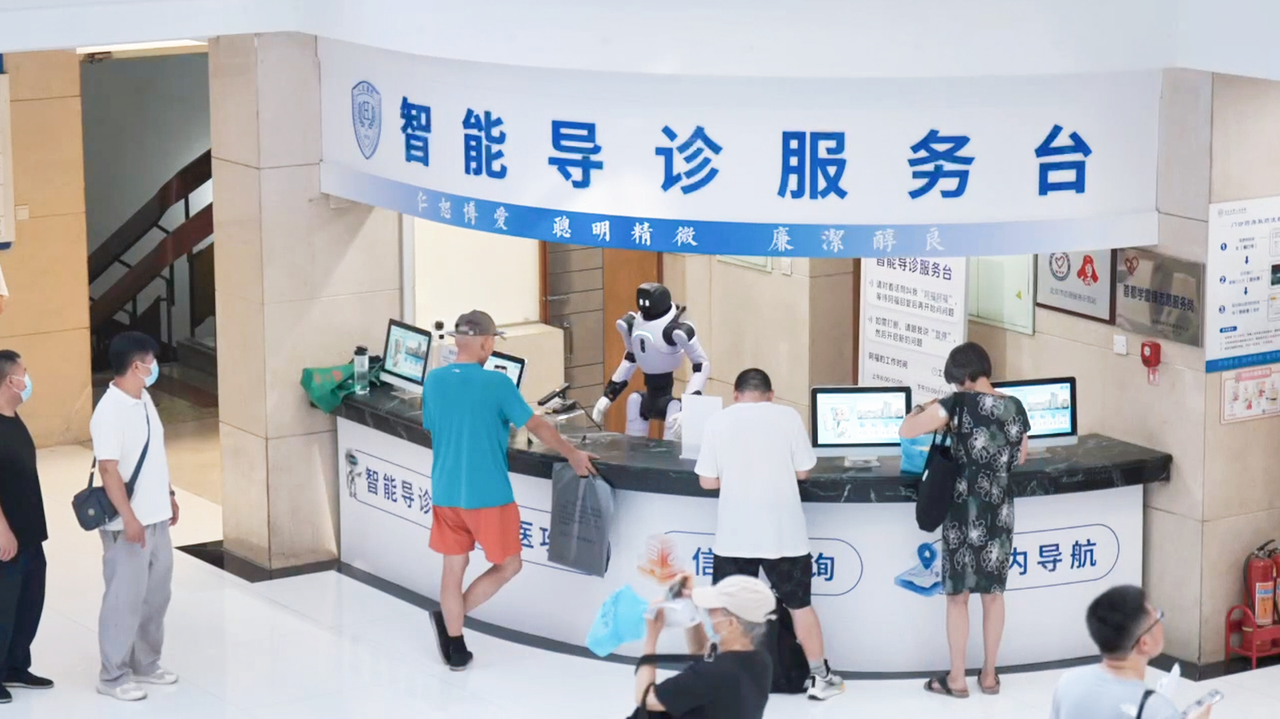
智元灵犀 X2 在北京大学人民医院提供导诊服务,累计交互超 4.6 万次
10 月 16 日,智元官方发布消息,与蚂蚁阿福合作的智慧导诊项目已落地北京大学人民医院。截至 9 月 30 日,灵犀 X2 在门诊导航台工作了 66 个工作日,累计完成 46,686 次交互,日均约 707 次,单日最高达 1,420 次…
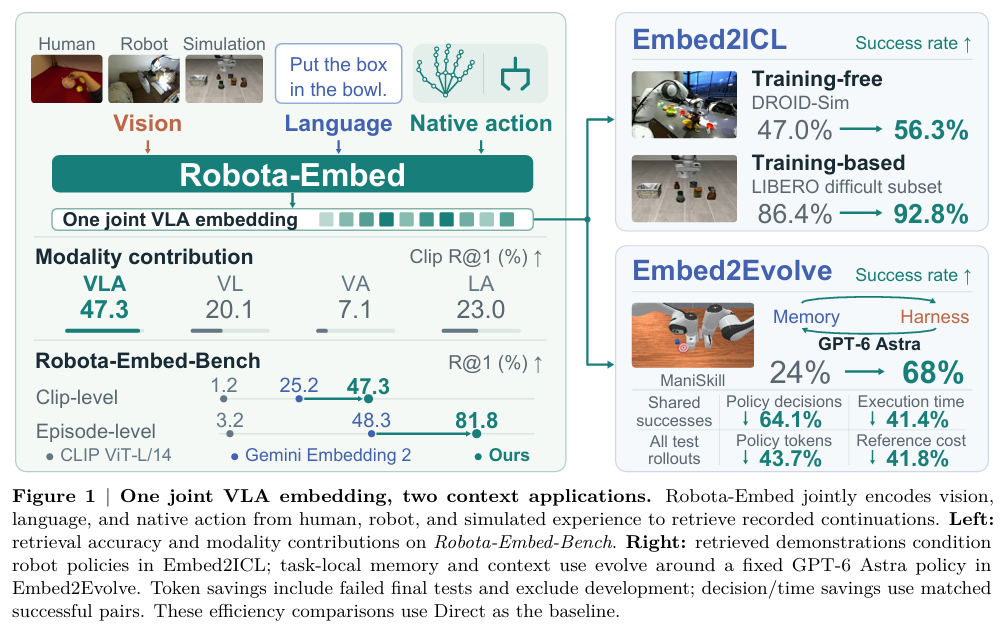
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…
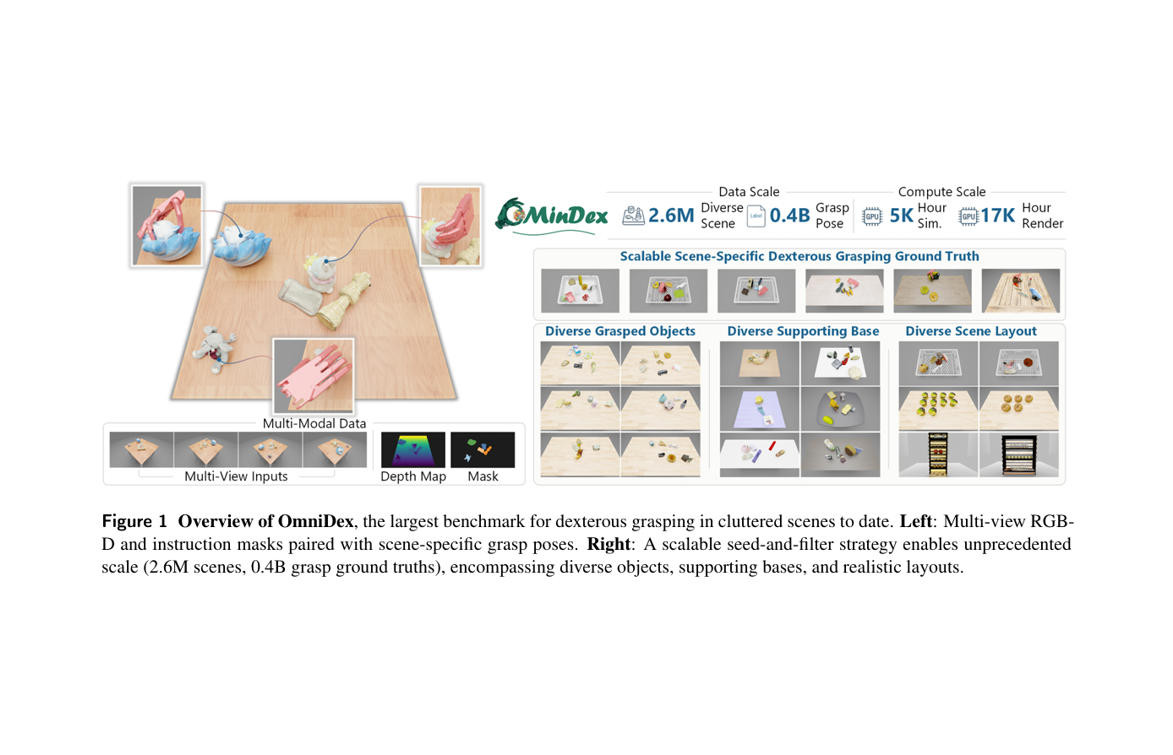
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…