

持续学习
共 13 篇相关内容
机器人学新忘旧?港大、原力无限等团队用真机给 VLA 做了一场压力测试
机器人的神经网络中,有个由来已久的问题:灾难性遗忘。 今天机器人学会了整理餐具,明天又学会了叠毛巾,后天学会了打包纸箱。等多个任务都学完之后,再回到第一个任务,它可能就退化到像没学过一样,不知道如何处理。对于家庭、工厂这些场景而言,学新忘旧…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
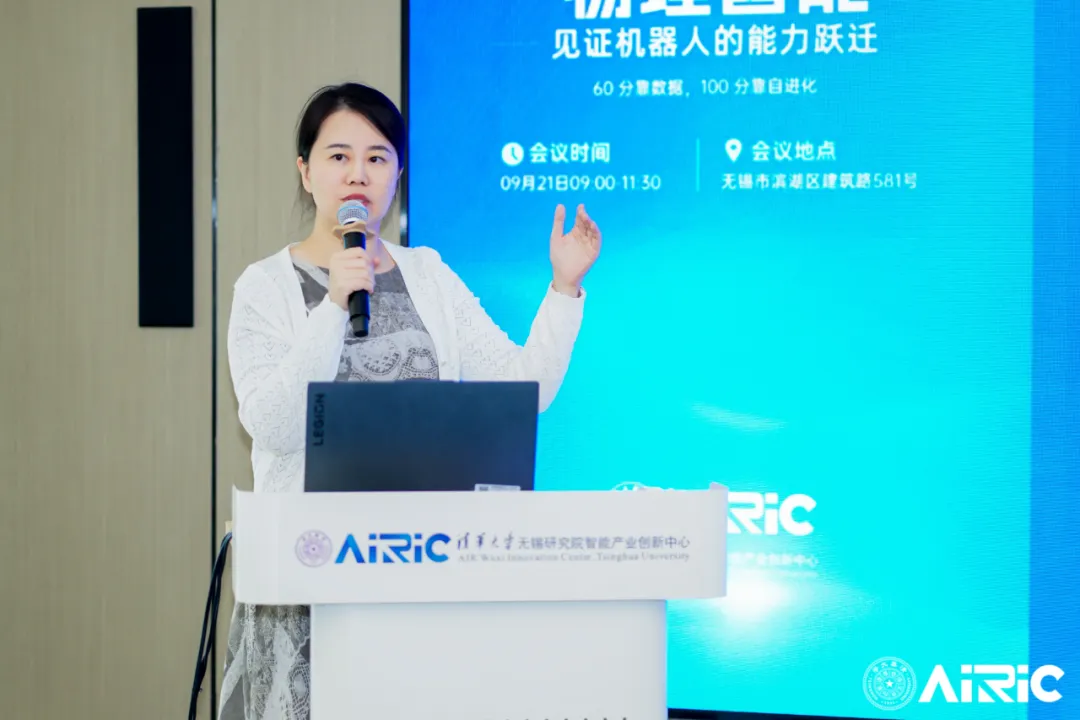
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
边想边做还是想好再做,智元机器人 GO-2 模型给出了答案
4 月 9 日,智元发布了新一代 VLA 基座模型 Genie Operator 2(GO 2),引入「动作思维链」和「异步双系统」架构的同时,试图为机器人领域长期存在的知行不一问题,给出一套新的解法。 近一年来,围绕机器人落地干活的讨论越…
不做机器人本体,这家公司却拿了 385 亿估值,它赌的是操作系统
最近,美国具身智能公司 Physical Intelligence 的联合创始人 Sergey Levine 参加了播客节目《Invest Like The Best》,在 1 个多小时的访谈中,Sergey Levine 就机器人模型路线…
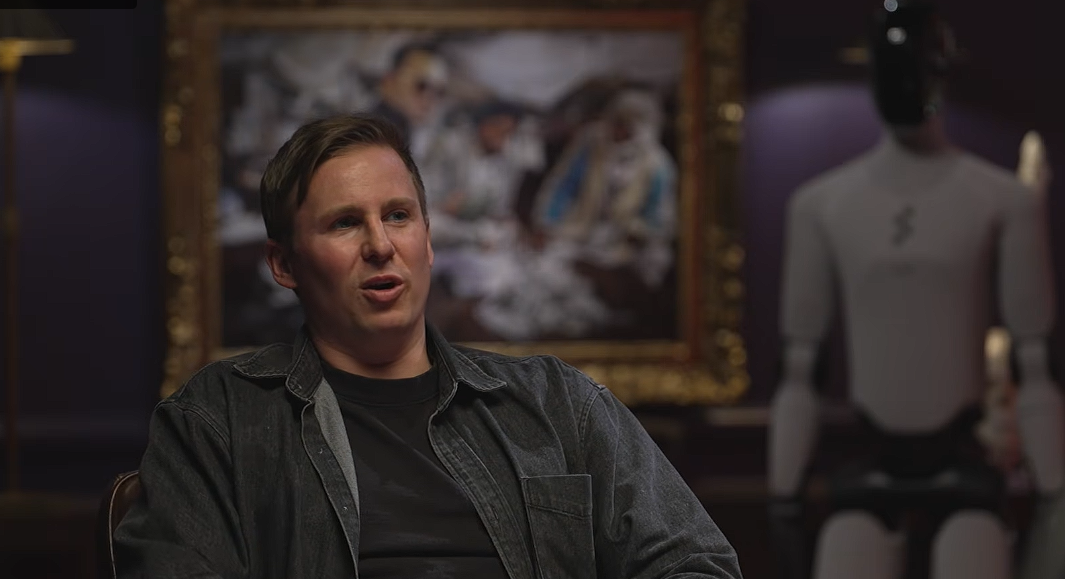
与 OpenAI 分道扬镳后,Figure 机器人反而更强了?
最近,Figure 创始人 Brett Adcock 参加了播客节目《Shawn Ryan Show》,在长达 3 小时的访谈中,Brett Adcock 就机器人技术路径、产业应用和 AI 泡沫等问题进行了详细探讨。 作为全球估值最高(3…
Sklid AI 完成约 98 亿元 C 轮融资;1X 公布世界模型进展;逐际动力发布具身智能体系统丨电波周报
1. Sklid AI 完成约 98 亿元 C 轮融资 1 月 15 日,具身智能公司 Skild AI 宣布完成约 14 亿美元(约合人民币 98 亿元)的 C 轮融资,估值升至超 140 亿美元(约合人民币 980 亿元)。 本轮融资由…