

未来
共 151 篇相关内容
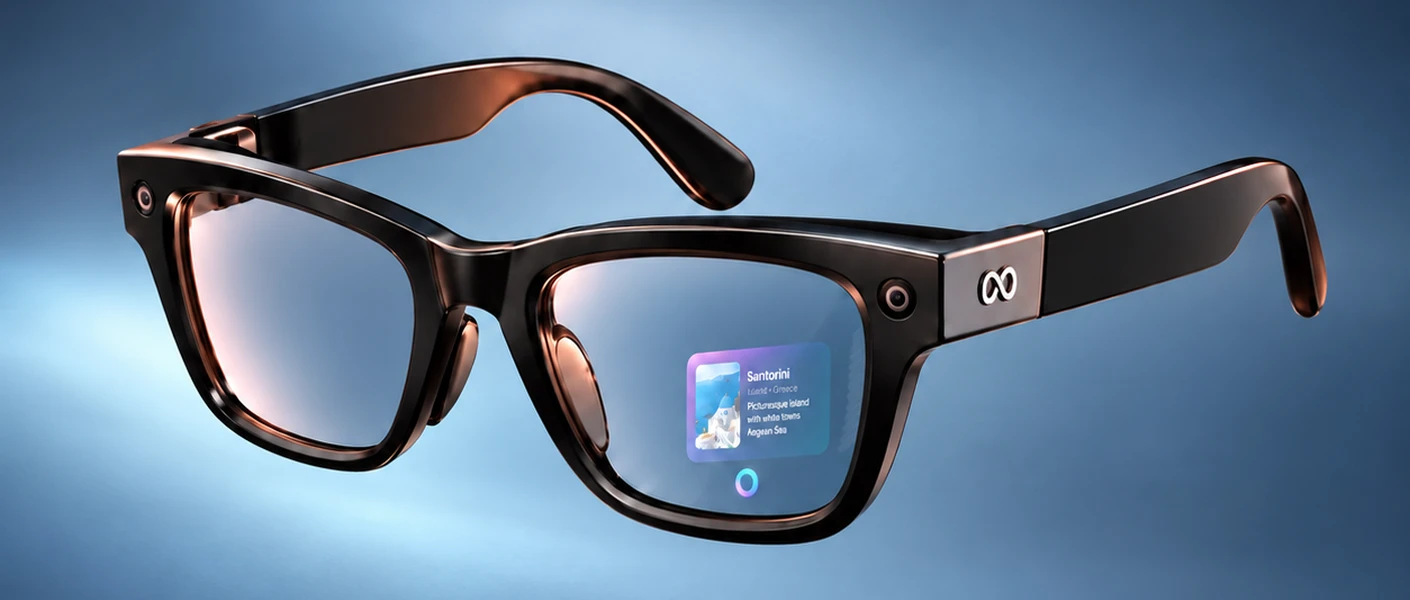
前三季度销售额翻倍,为什么智能眼镜厂商还在亏钱?
随着双 11 的到来,智能眼镜行业接连出了两条好消息:10 月 20 日,Ray Ban 母公司依视路陆逊梯卡在三季报里,首次披露了包含 AI 眼镜在内的可穿戴业务收入,单季进账 4.86 亿欧元,同比增长 20%。10 月 23 日,中国…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
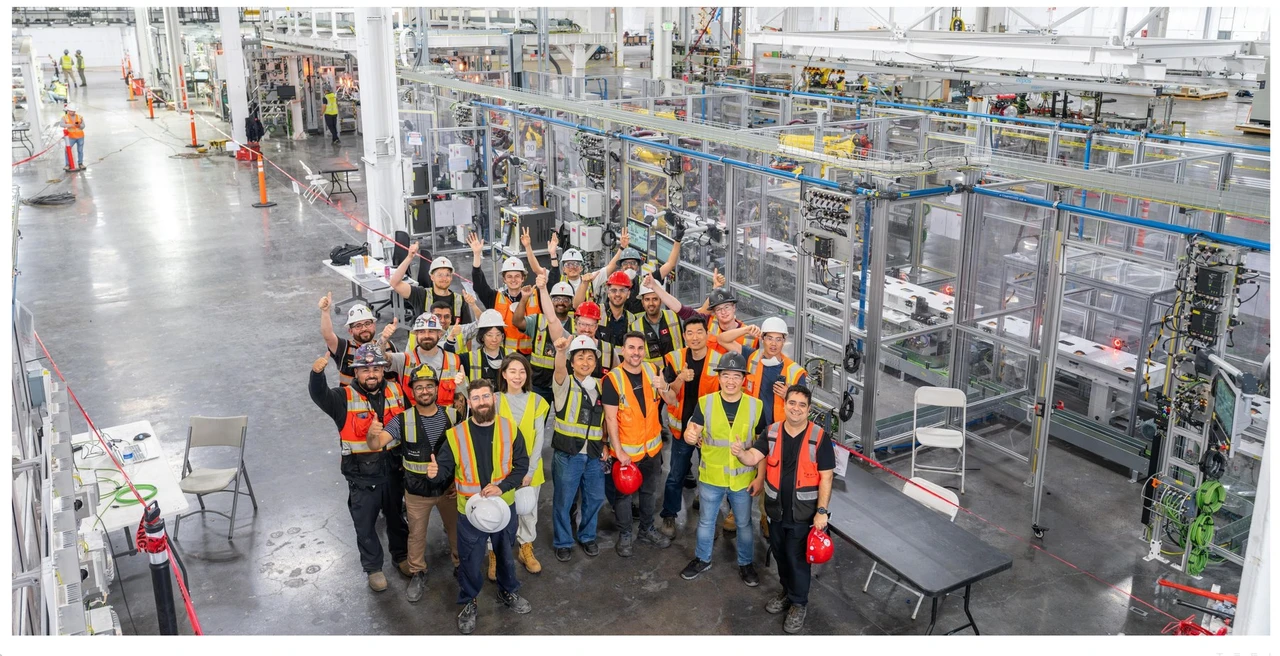
特斯拉 Optimus 开产,马斯克:周产 2 万台至少还要一年
北京时间 10 月 22 日凌晨,特斯拉发布 2026 年第三季度股东信。在机器人一栏,特斯拉只写了三句话:Optimus 已经在弗里蒙特高产量产线投产,这批下线产品是特斯拉首批达到「量产品质」标准的机器人,硬件与制造工艺仍会持续迭代,当前…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
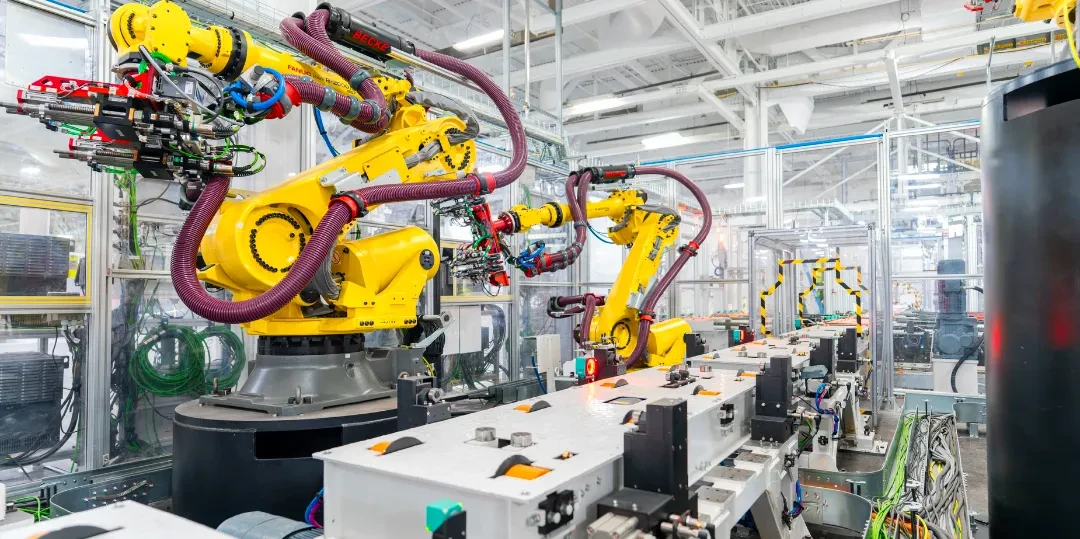
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡
特斯拉三季报确认人形机器人投产,Optimus 进入早期爬坡 特斯拉在这次三季报里给出了一个明确的机器人进展:Optimus 已经在弗里蒙特开始生产,加州项目进入早期爬坡。 美国当地时间 10 月 21 日,特斯拉发布 2026 年第三季度…
仉尚航等提出 HAF-VLA,让人形机器人分层生成协调的全身动作
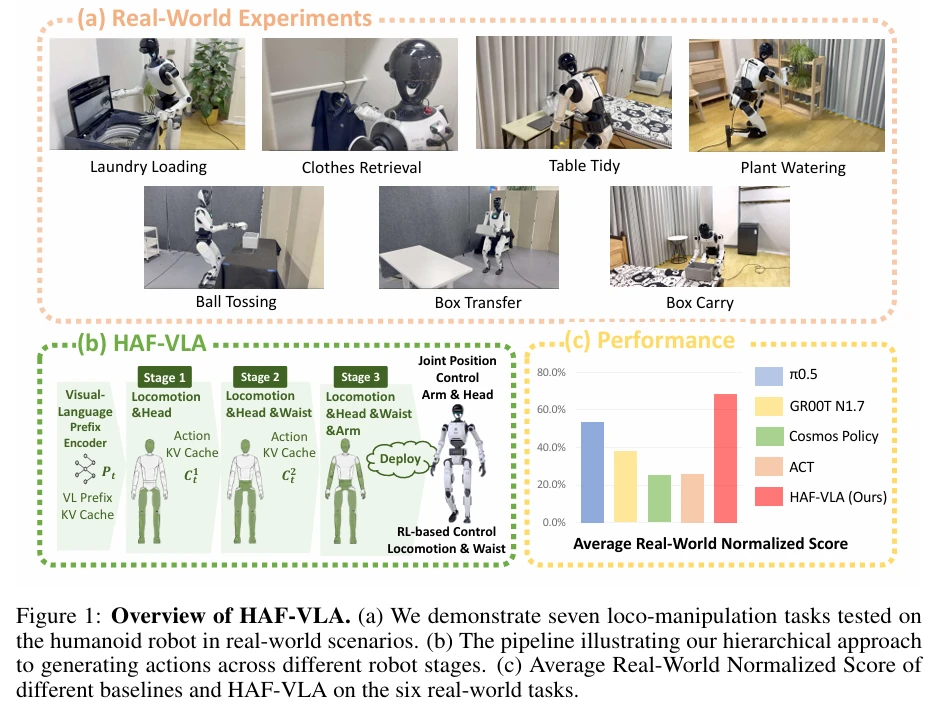
仉尚航等提出 HAF VLA,让人形机器人分层生成协调的全身动作 人形机器人要学会自主走向目标、俯身、再伸手抓取,卡点在于全身动作的协同生成。腿、腰、头部与双臂串联在同一条运动学链上:底盘偏移几厘米、腰部角度差几度,手臂就得伸得更远代偿。持…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
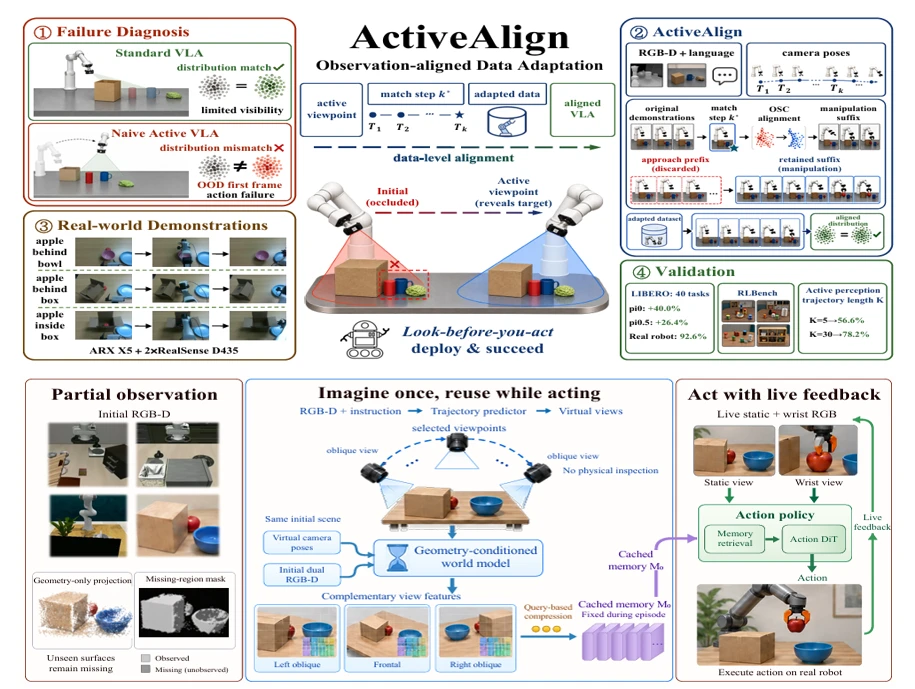
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
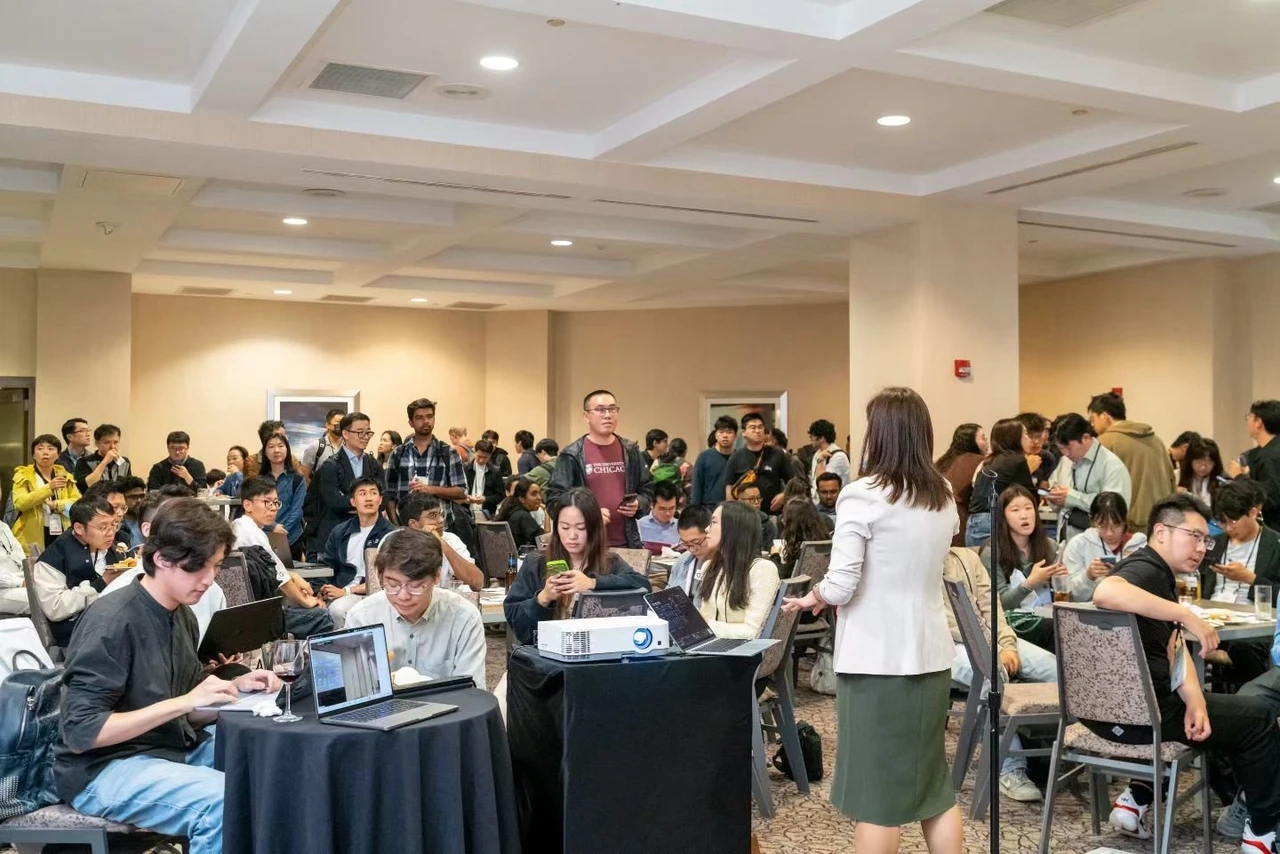
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
机器人都能跑马拉松了,为什么走到前台还这么难?
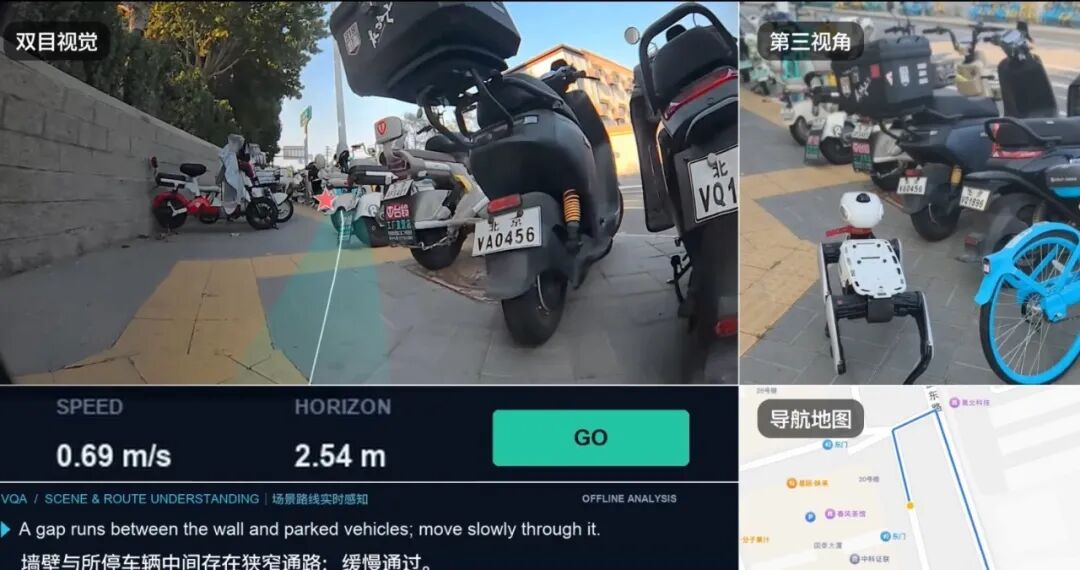
机器人越来越会动了。四足机器人爬楼梯、翻越障碍早已不新鲜。今年北京亦庄的人形机器人半程马拉松上,甚至有近四成参赛队伍采用自主导航方式。 但如果终点不是赛道上的冲线,而是某栋写字楼的前台呢? 在 Vbot(维他动力)展示的一段导航演示中,机器…
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
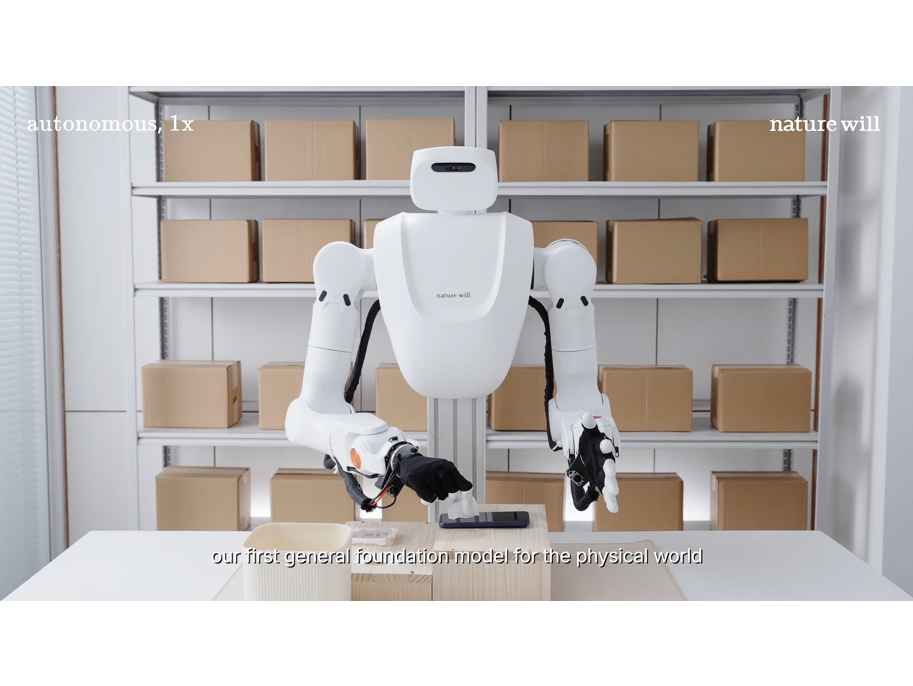
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…