

未来
共 151 篇相关内容
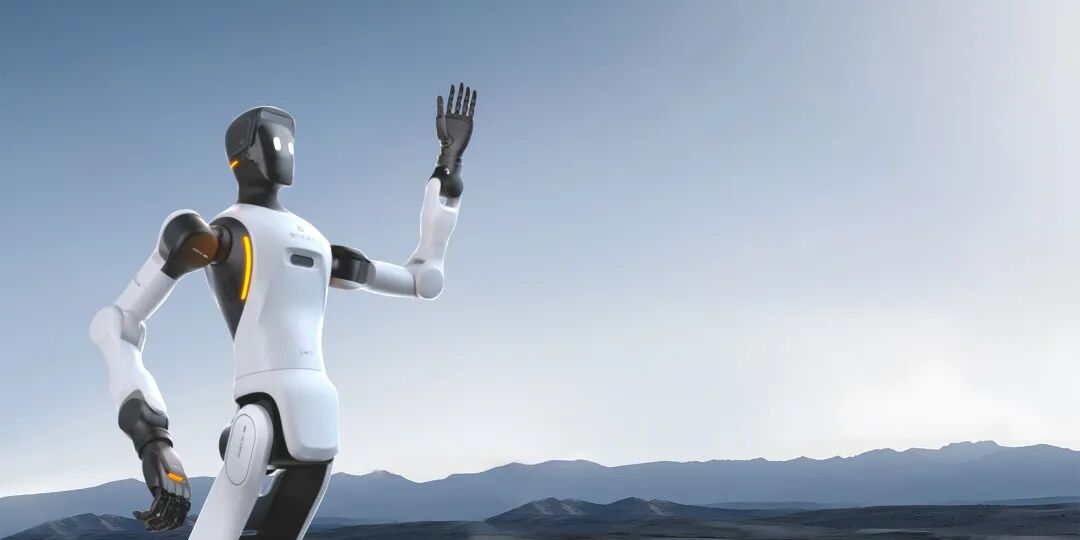
从智元 6 天工厂作业,看具身智能的「部署态」拐点
在过去两年时间里,全球具身智能行业迎来高速扩张。硬件层面百花齐放,自由度不断刷新,行走速度日益精进。然而,机器人熟练地叠衣服、倒咖啡或是后空翻背后,很可能就是大量失败之中巧合的一次成功。 机器人什么时候能真正走向规模落地? 具身智能的产业拐…
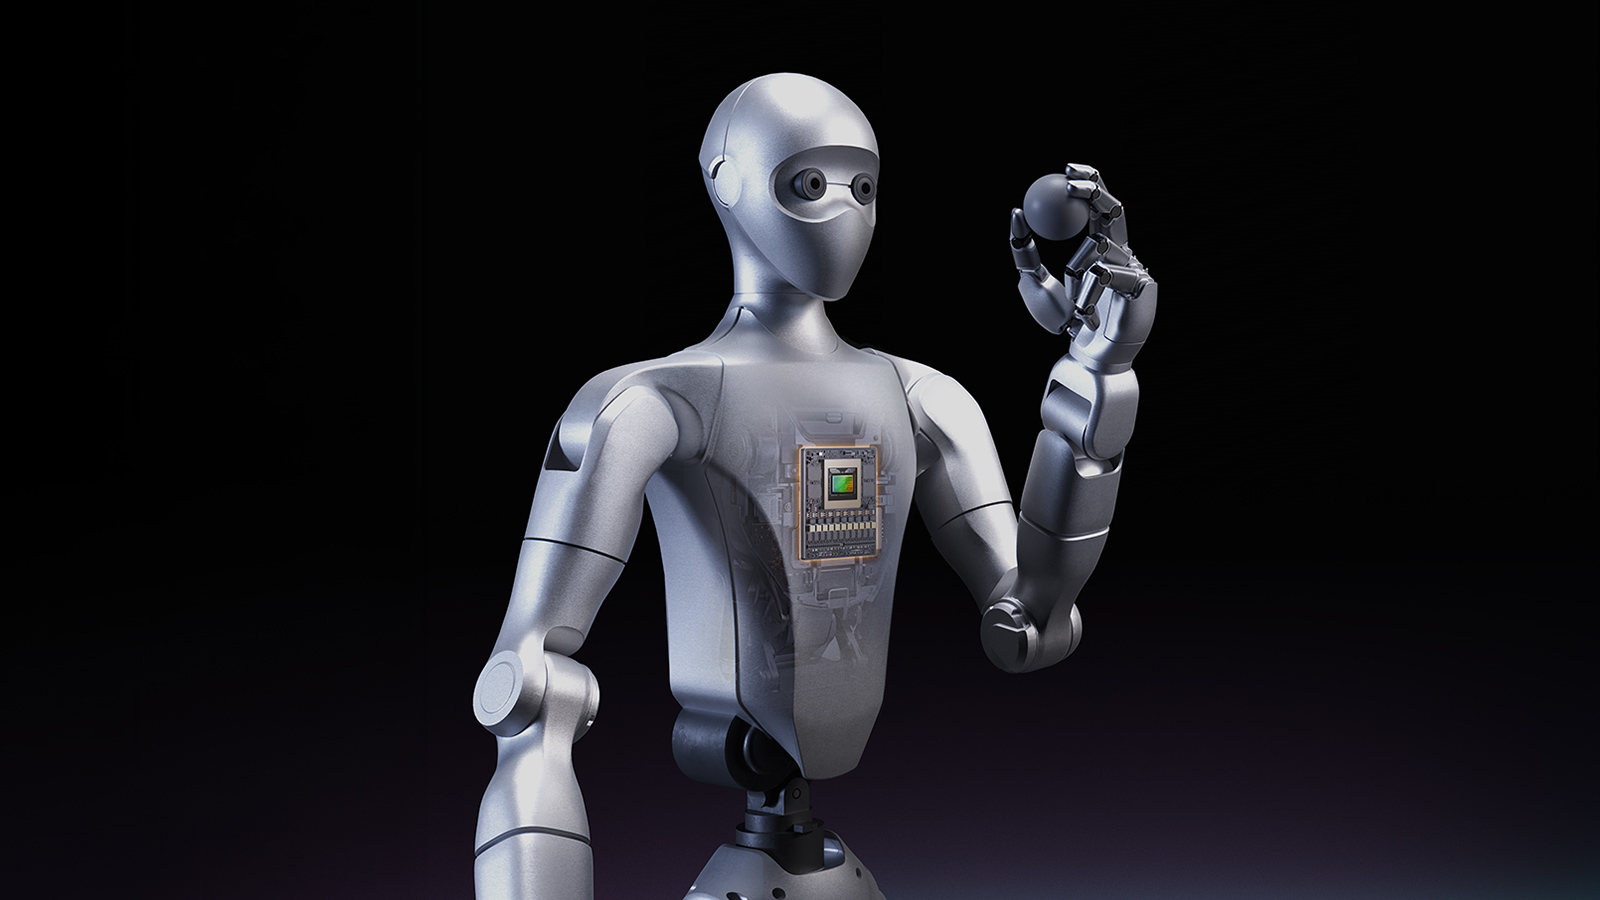
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
不愿只做车企的理想,如今选择做 AI
看完这场 Livis Day,我最直接的感受是:理想正在变得越来越不像一家传统车企了。 当然,它不是贬义。 如果把时间往前倒几年,我们熟悉的理想,还是那家把家庭需求拆得极细的公司。它会认真告诉你为什么一台车要有冰箱、彩电、大沙发,为什么二排…
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…
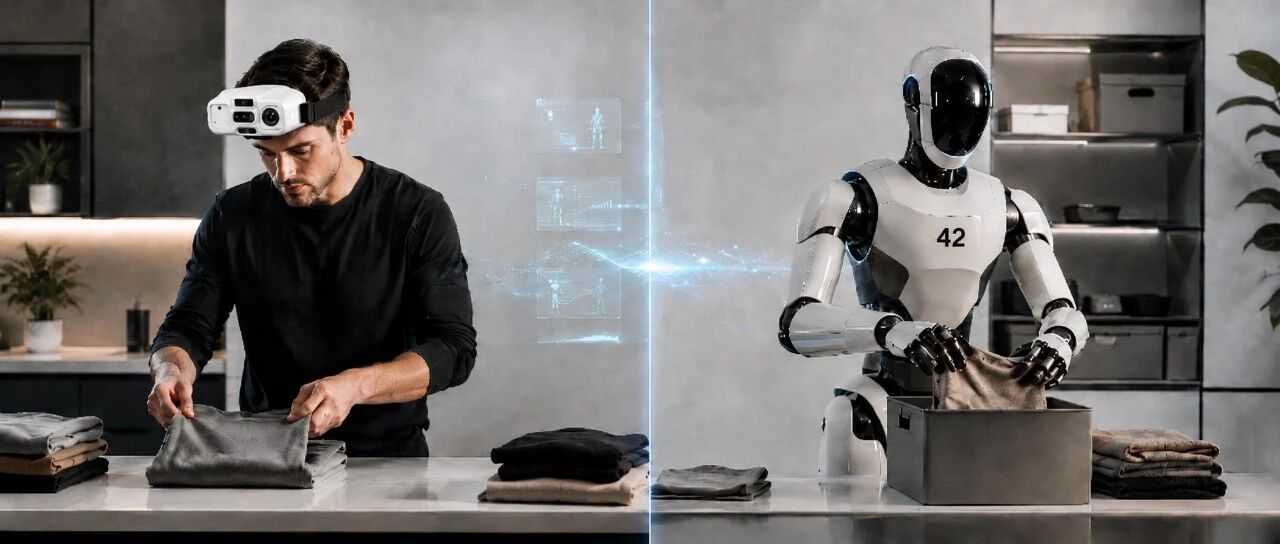
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
从底层本能出发,橡木果机器人发布「本能驱动」技术路线
6 月 2 日,橡木果机器人发布「本能驱动」技术路线,从底层本能出发,让机器人先获取操作本能,继而在与物理世界的交互中自主涌现操作智能。 从行业视角看,目前具身智能领域多数公司选择的是「自上而下」的路径:用大模型理解任务,用海量数据训练端到…
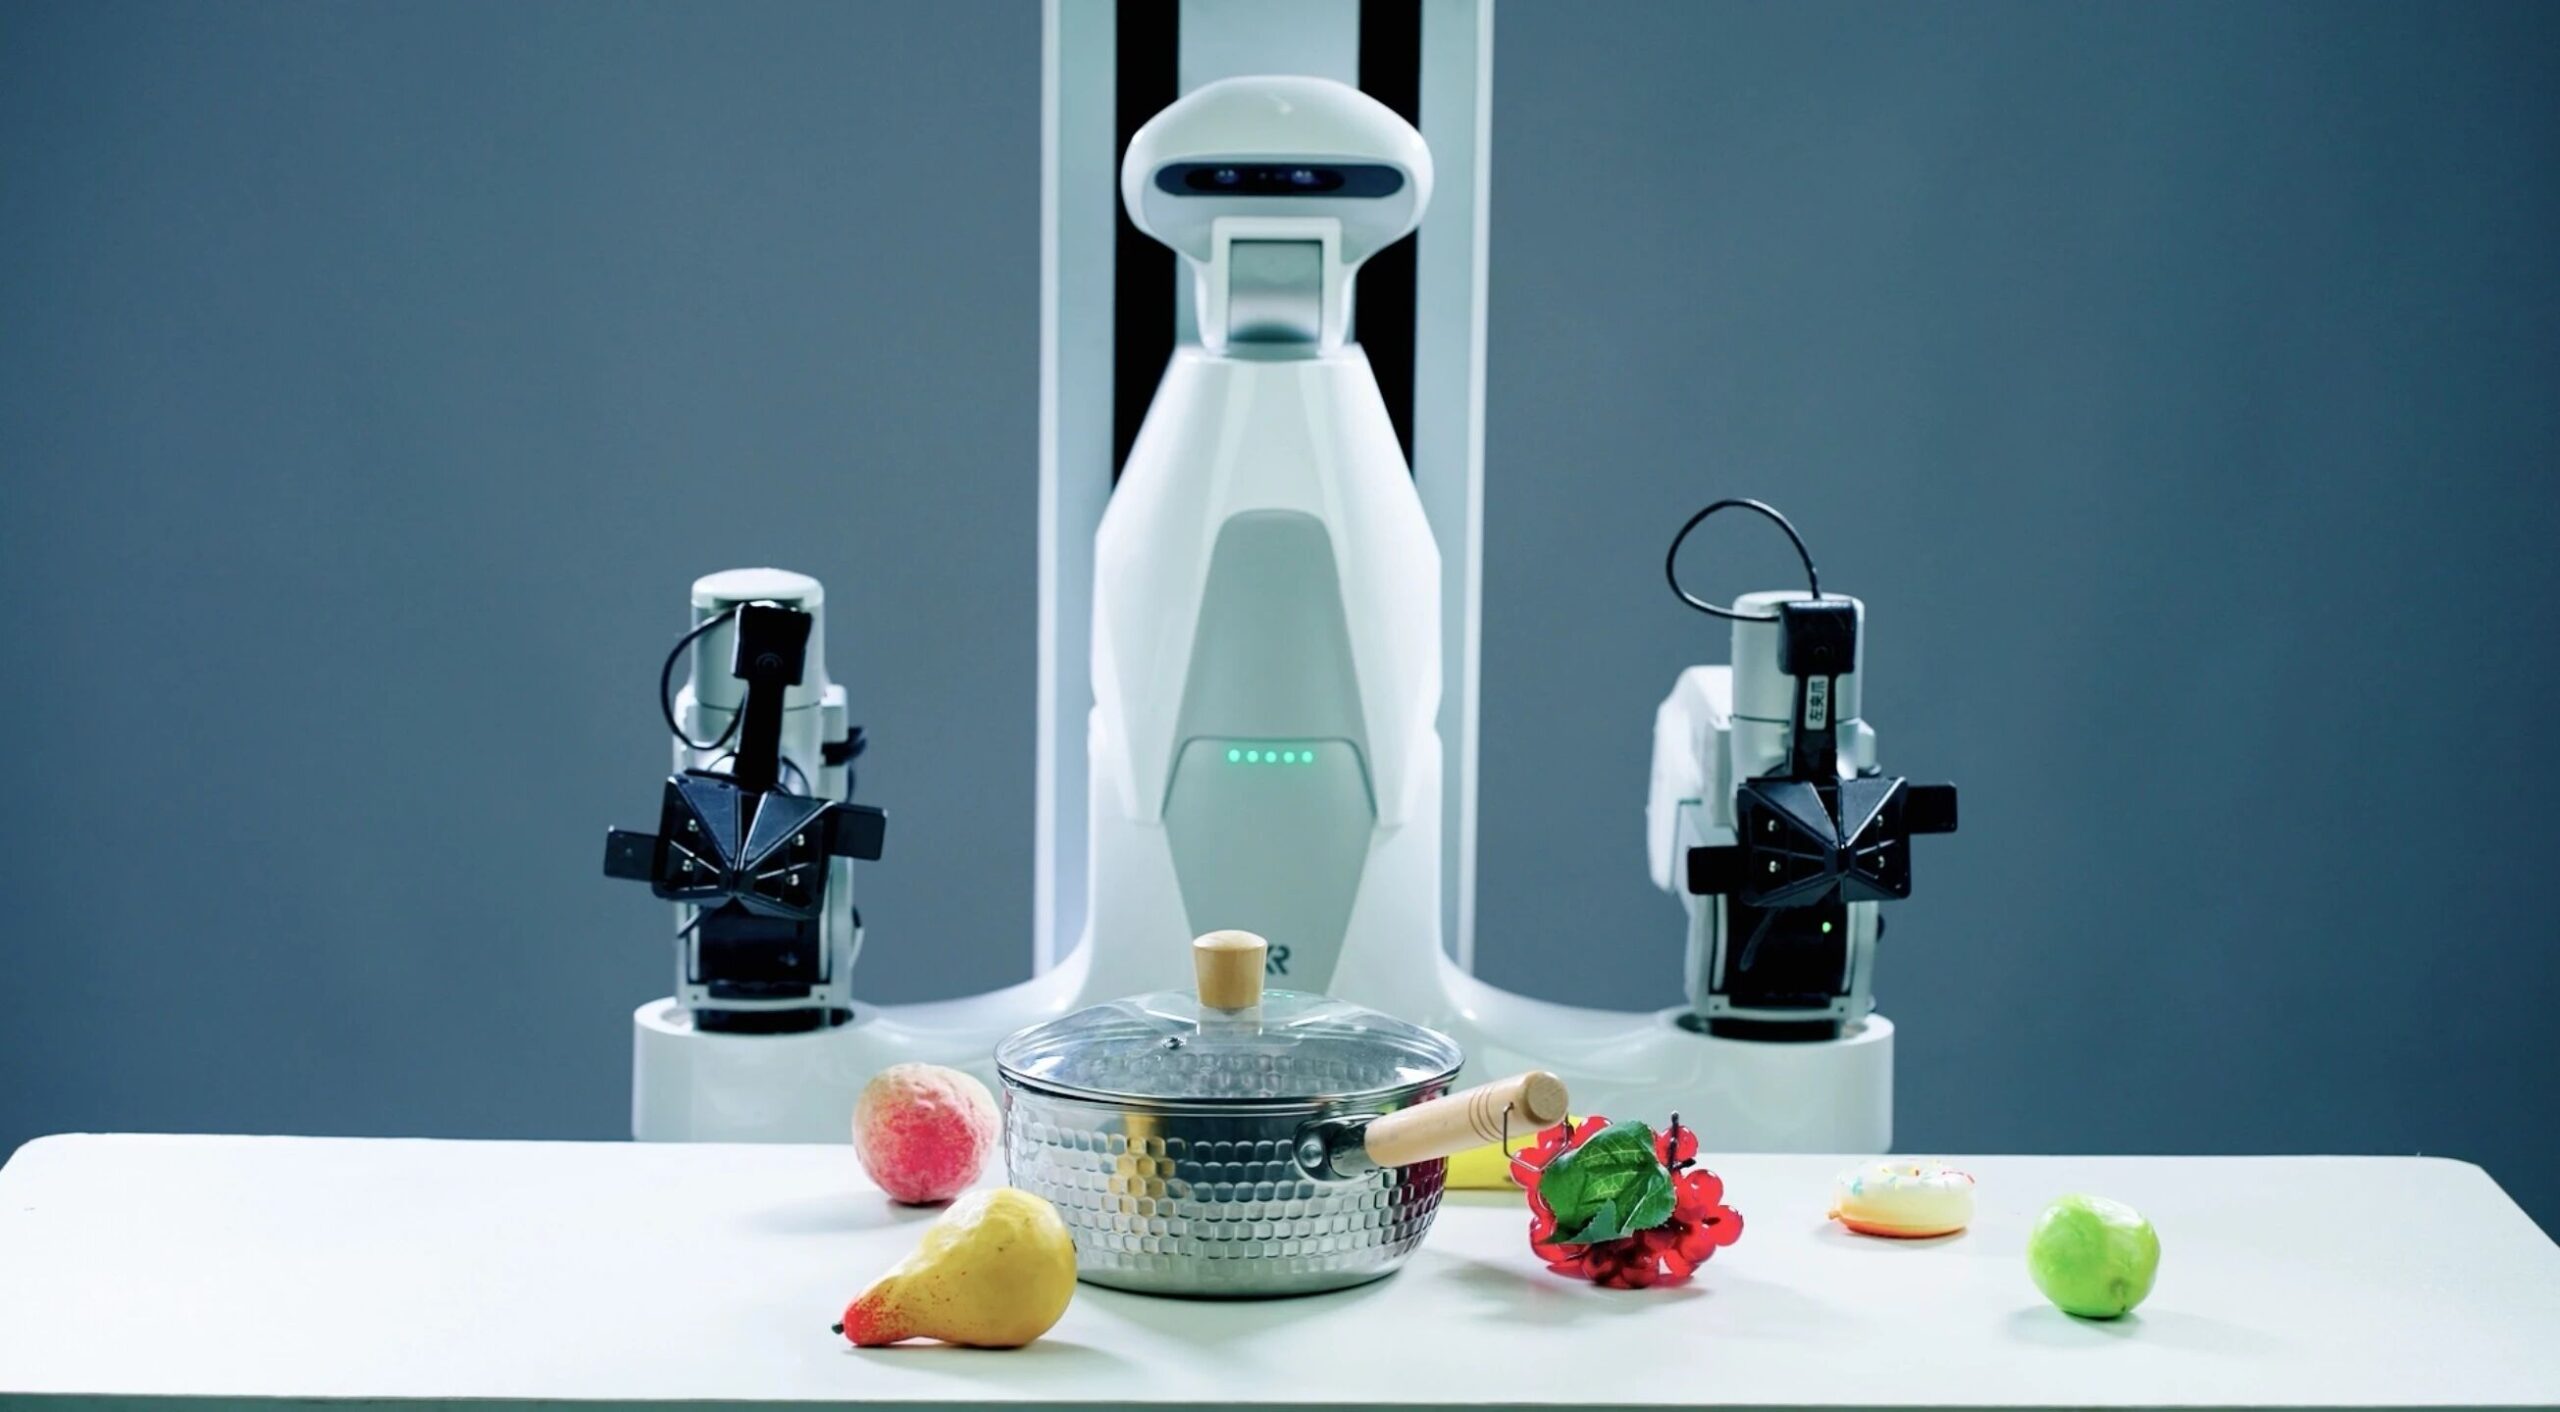
VLA 终于摆脱后训练了?自变量开源 WALL-OSS-0.5,预训练完直接上真机
近年来,VLA 模型越来越强,但始终存在一个关键现实,几乎所有亮眼成绩,都依赖后训练。预训练模型本身,很少能直接部署到机器人本体上。 似乎任务微调才是那个让模型真正「干活」的东西,预训练到底有没有让机器人学会操作,离了后训练,模型还能不能直…
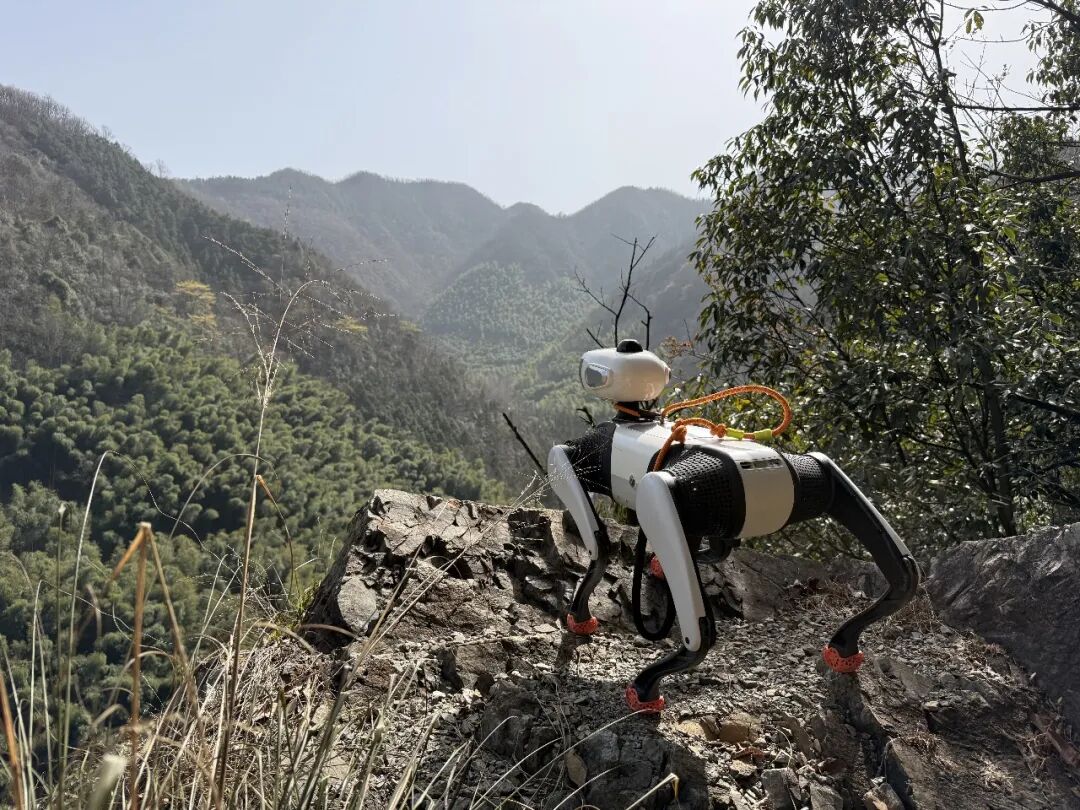
第一批消费级四足机器人进家门,这些用户都在想什么?
你或许在短视频里刷到过这样的画面:人形机器人在舞台中旋转跳跃、在家里整理床铺、四足机器人在废墟中如履平地。算法一次又一次在屏幕里刷新我们的认知,仿佛机器人时代已经触手可及。 但回到现实,具身智能产品的落地远比想象中更慢,产业刚刚萌芽,供应链…
2030 年千亿营收目标背后,智元真正想做的是什么?
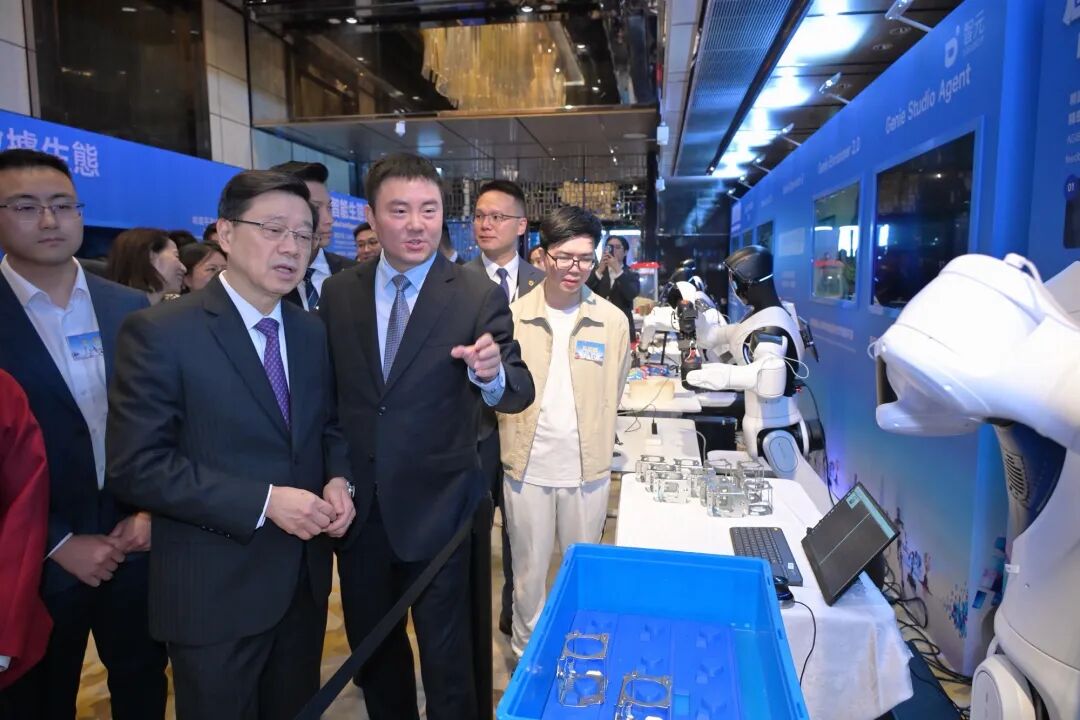
在过去两年的时间里,机器人给人们生活带来最大的震撼,莫过于能跑、能跳、能完成高难度动作。但是,这些花活放到 2026 年的今天,早就不新鲜了,头部公司多两个花活,腰部公司做得大差不差,尾部公司也能放出几个 Demo。 作为一个潜力巨大的行业…
开门、铺床、点头示意,Figure 让两台机器人当起了「同事」
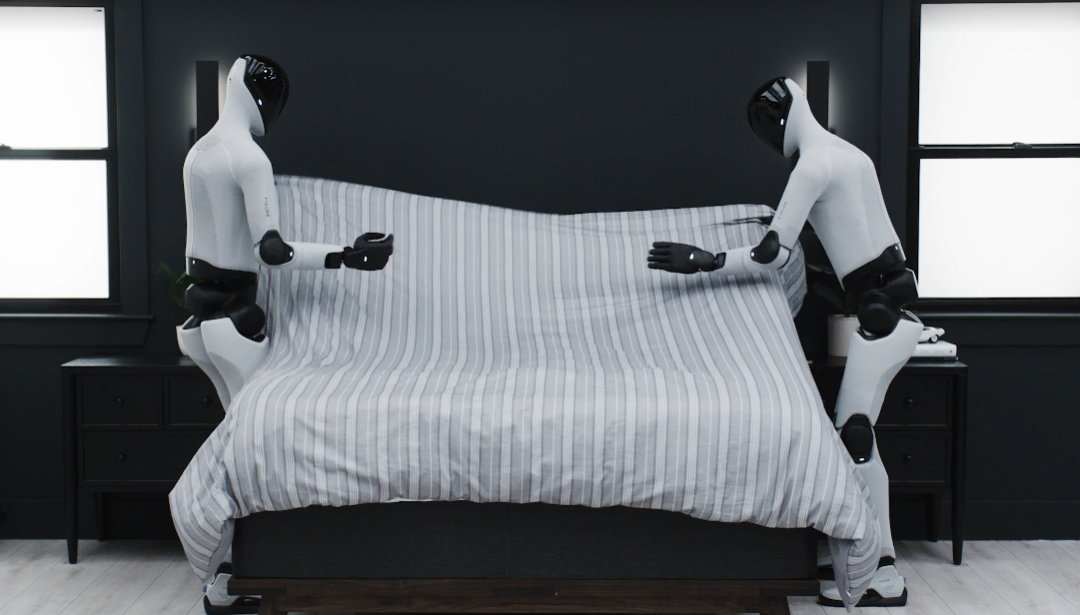
Figure 已经不满足于单独一台机器人炫技了,开始瞄准双机协同操作。 在 Figure 最新公布的模型进展中,搭载 Helix 02 模型的 Figure 03 机器人开始进入卧室场景,完成收拾衣物、整理床铺、归纳杂物等一系列长时序任务。…
边想边做还是想好再做,智元机器人 GO-2 模型给出了答案
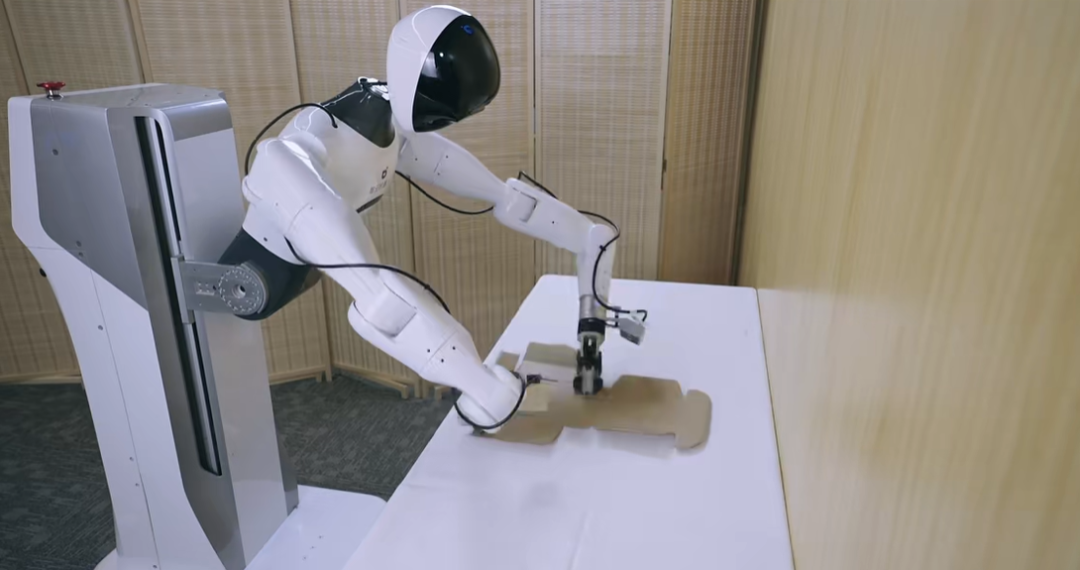
4 月 9 日,智元发布了新一代 VLA 基座模型 Genie Operator 2(GO 2),引入「动作思维链」和「异步双系统」架构的同时,试图为机器人领域长期存在的知行不一问题,给出一套新的解法。 近一年来,围绕机器人落地干活的讨论越…
不做机器人本体,这家公司却拿了 385 亿估值,它赌的是操作系统
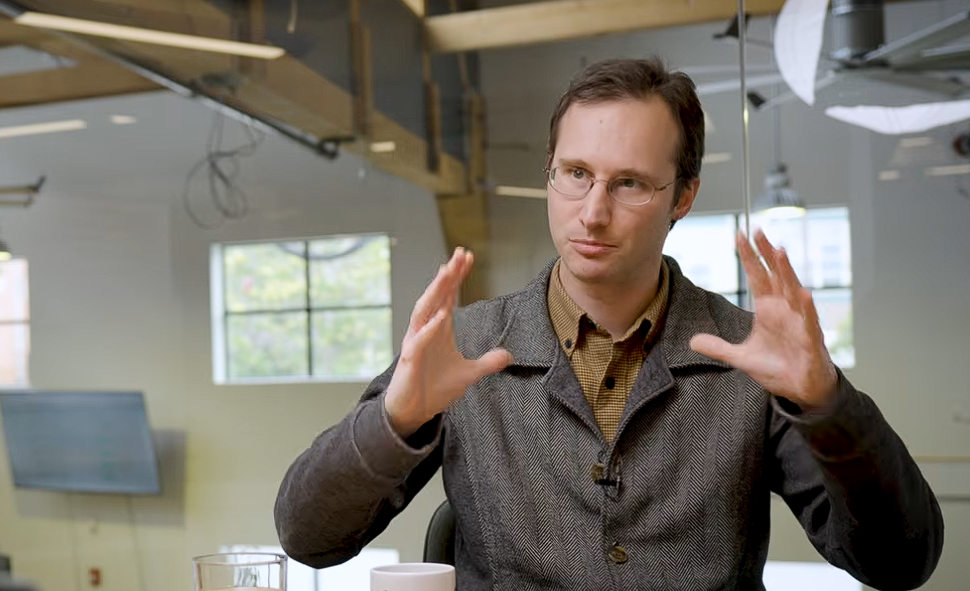
最近,美国具身智能公司 Physical Intelligence 的联合创始人 Sergey Levine 参加了播客节目《Invest Like The Best》,在 1 个多小时的访谈中,Sergey Levine 就机器人模型路线…