

机器人数据
共 43 篇相关内容
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
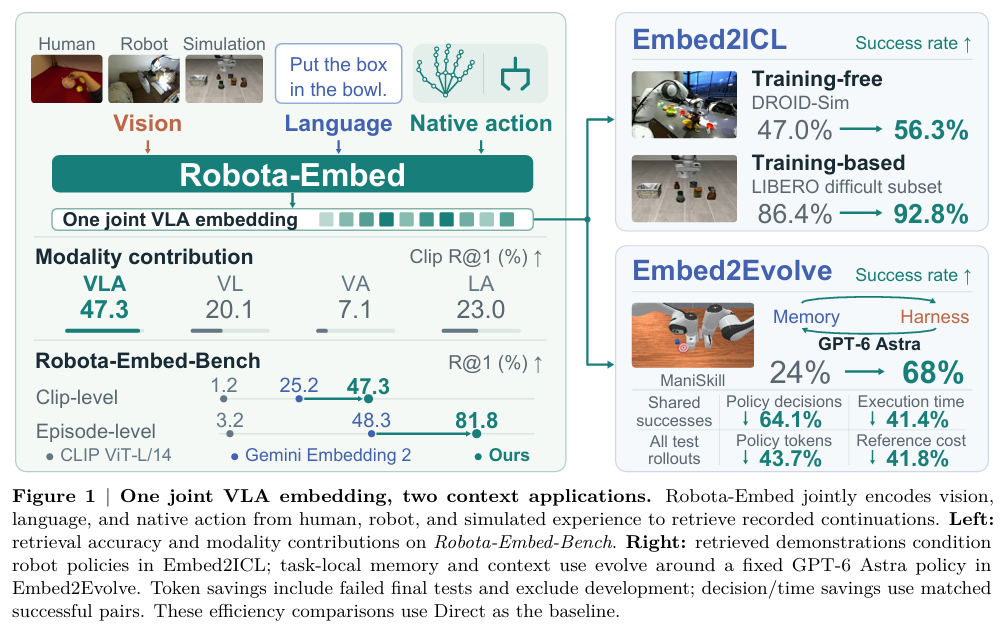
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
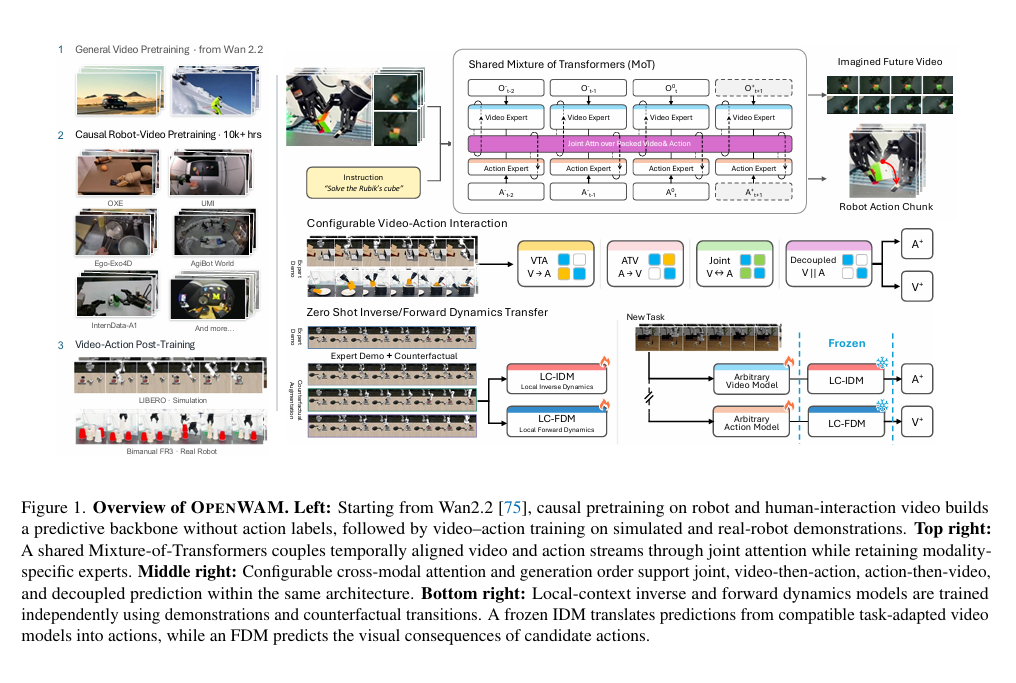
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …

对话 StageCraft 作者,聊一聊 VLA 从本体迁移到环境变化差在哪
今年 IEEE/RSJ 智能机器人与系统国际会议(IROS)于 9 月 27 日至 10 月 1 日期间在美国匹兹堡召开。 本届 IROS 收录的论文接近 1,900 篇,分设三百多个主题报告场次。 作为机器人领域与 ICRA 齐名的两大顶…
对话 TacVLA 论文团队,触觉该在什么时候更巧妙地发挥作用?
「这种思路谁都有,但是怎么加入进来?」 在 IROS 2026 现场聊到给 VLA 增加触觉时,张恒反复关注的并不是「要不要 touch」,而是另一个更具体的问题:机器人到底应该在什么时候使用触觉? 现在给机器人装上 tactile sen…
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
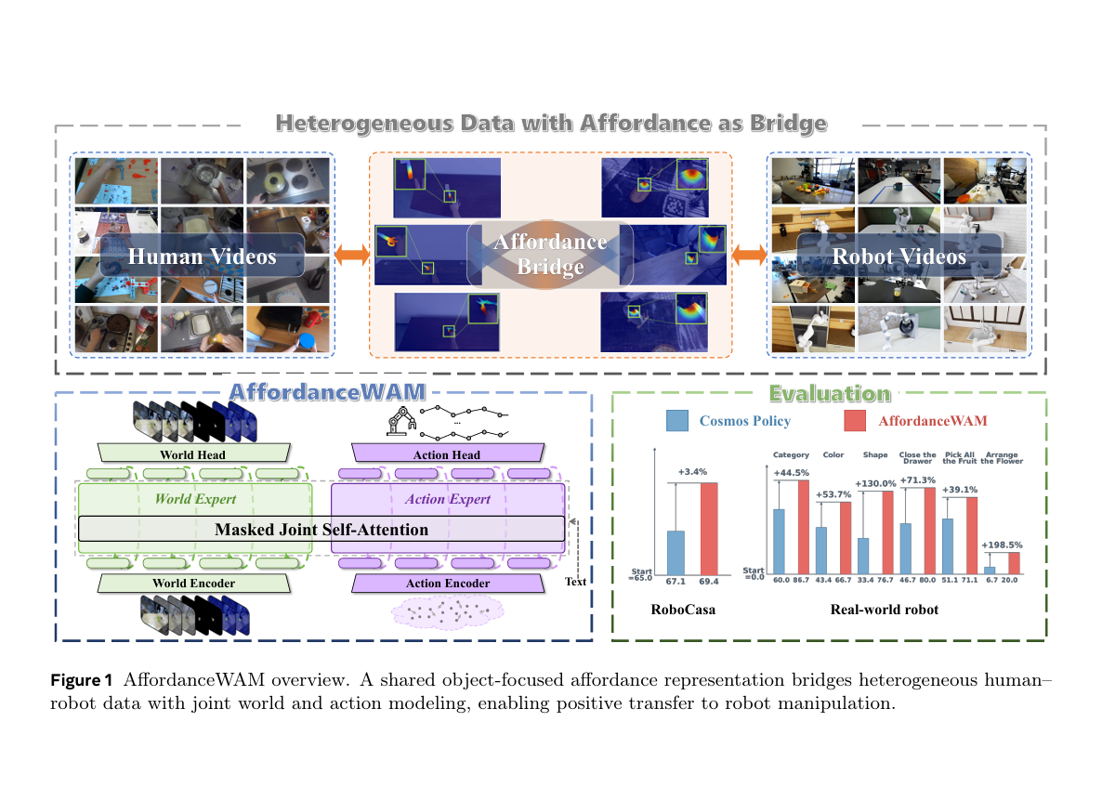
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
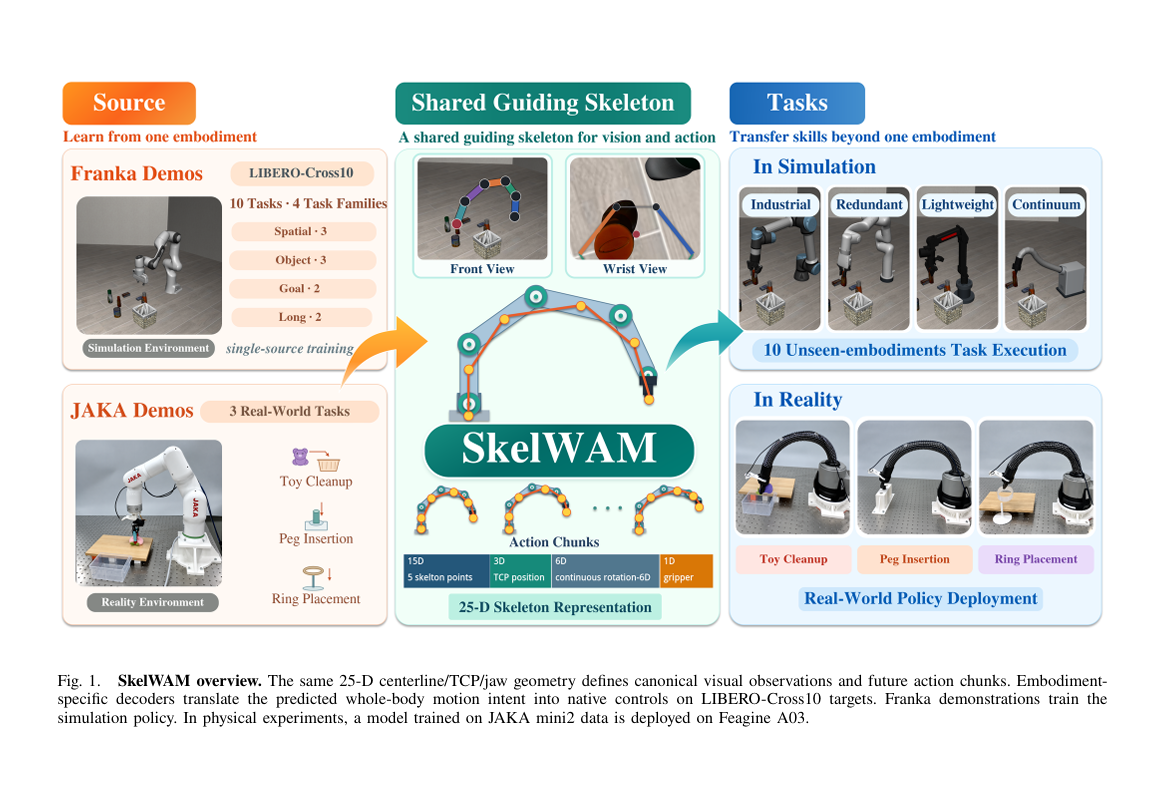
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
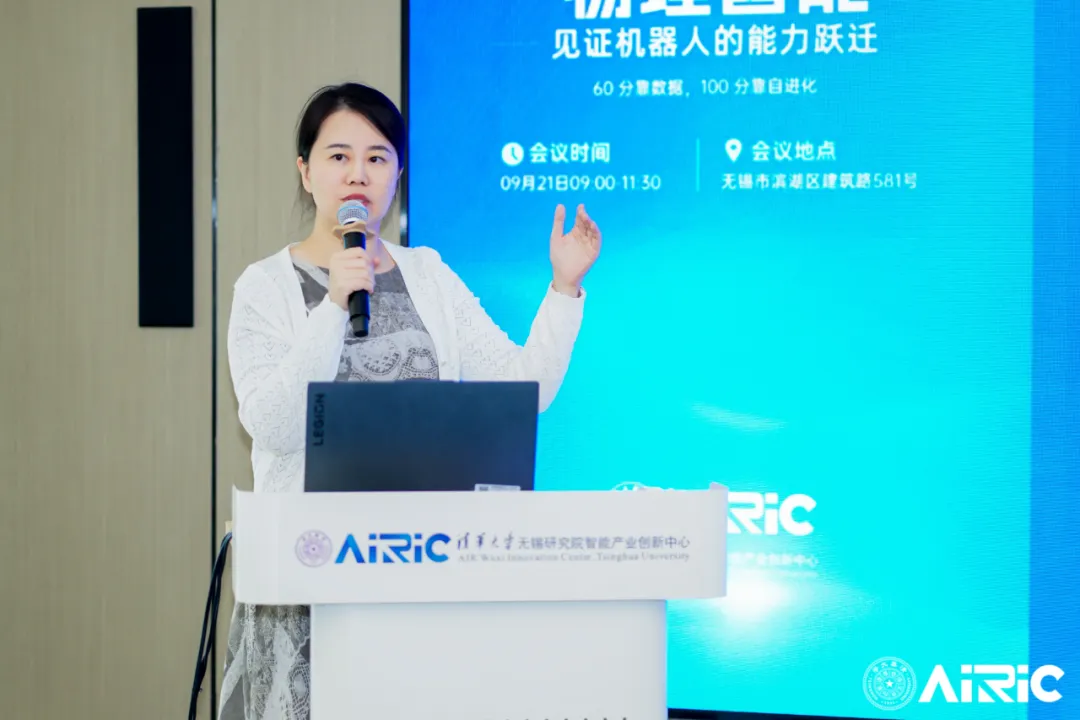
对话清华大学教授曹婷,物理自进化的「因果」与突破
9 月 21 日, 「 ICCL 自进化 · 物理智能 Open Day」 在清华大学无锡研究院智能产业创新中心举行 。 中国工程院外籍院士、清华大学智能产业研究院创始院长张亚勤罕见亮相并致辞,首创「物理自进化(PSI, Physical …