

机器人触觉
共 4 篇相关内容
触觉正在成为机器人训练的下一种数据丨IROS 2026 现场
9 月 27 日,2 026 IEEE/RSJ 智能机器人与系统国际会议 IROS 在美国匹兹堡开幕,42号电波来到了现场。 好几场分会场全程座无虚席,室内席位早早被占满,会场大门一直敞开,门外还围着不少站立旁听的人。IROS 覆盖的议题很…
对话 CONTACT 作者:从任务到表示,机器人需要什么样的触觉?
过去几年,机器人研究关注的问题正在发生变化。 随着 sensing、learning 和 foundation model 的结合不断深入,新的问题开始出现:机器人感知到的信息,究竟哪些真正能够帮助它完成动作? 触觉正处在这个转折点。过去相…
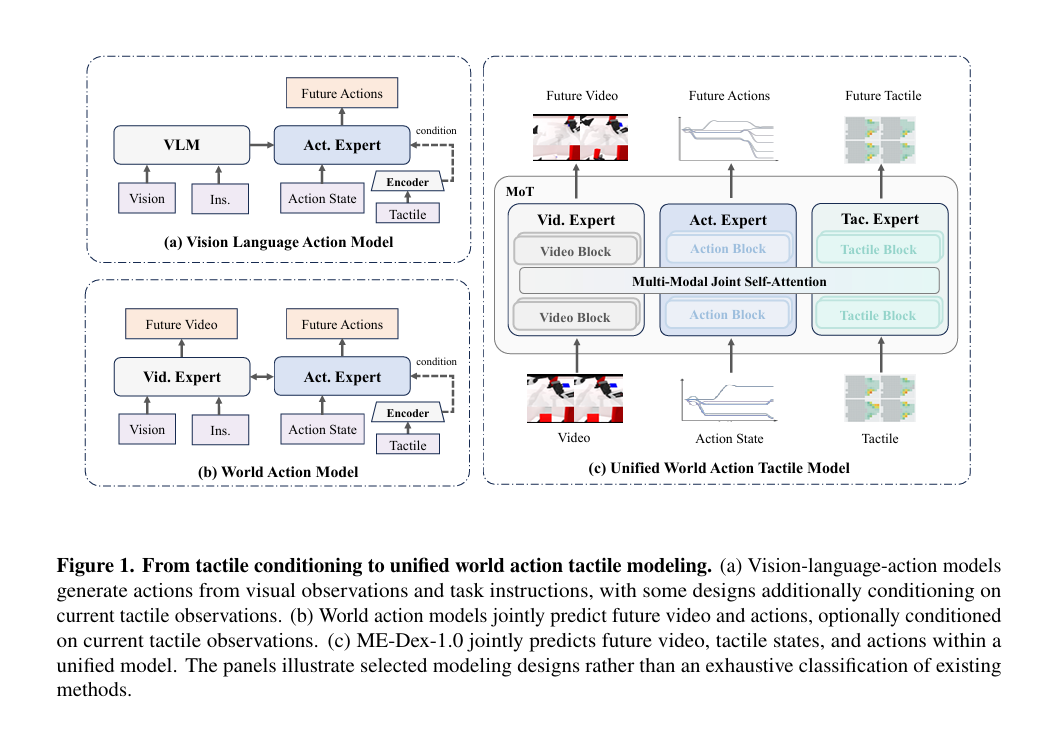
理想汽车基座模型团队提出 ME-Dex 1.0,让触觉和画面一起预测未来
ME Dex 1.0 让机器人在输出动作前,预先计算下一步会产生的接触状态。理想汽车基座模型团队将视觉、触觉、动作三路专家模块整合进同一个去噪框架;触觉与图像一样,被视作需要预测的未来观测。团队还借助手部模板,把不同灵巧手、夹爪的触觉信息对…
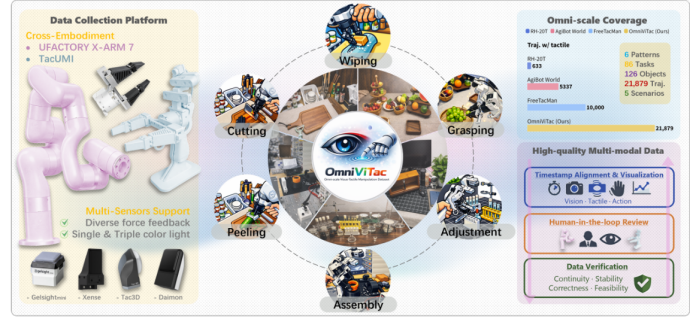
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…