

机器人训练
共 21 篇相关内容
模型之外,Ego2Robot 让数据处理管线当回主角
一台机器人在固定桌面上完成任务,和换了桌布、改了光照、挪了相机位置之后仍然做对,是两种完全不同的能力。前者说明策略已经收敛,后者才决定它能不能走出实验室。 众所周知,机器人遥操作天然比人类中心视频慢、贵。而此前工作仅在小规模单任务上验证过「…
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
英伟达用 SimFoundry,打通机器人 Real2Sim 最后一公里
近年来, DexMimicGen 等自动化数据合成工具和 PolaRiS、Isaac Sim 等仿真工具为解决机器人数据与训练问题,提供了可扩展的替代方案。 但是让开发者通过「CAD 建模、提供物理约束、摆放场景」等步骤手动布置仿真环境,并…
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
宇树风波背后,英伟达的新算力生意
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
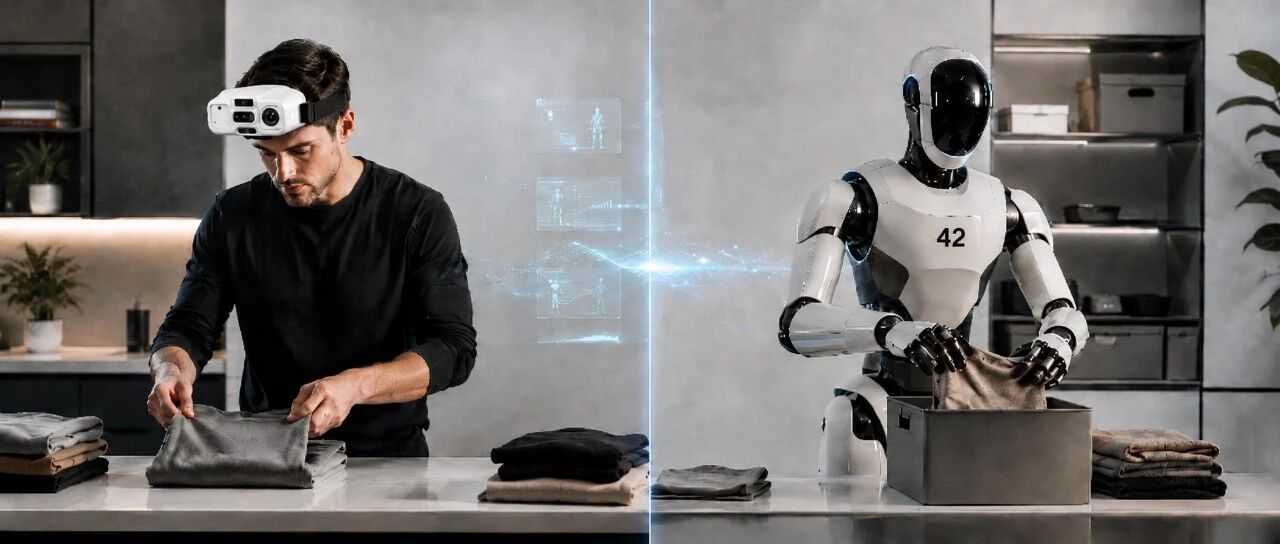
机器人开始「吃数据」:从印度数据工厂到百亿美元人形机器人的隐秘生产链
在印度的某个服装加工厂中,工人们正在像往常一样整理布料,但这次不同的是,他们的头上多了一个摄像头,用来拍摄自己工作时的第一视角视频。 这些视频,将会在处理之后成为数据资产,出售给那些需要大量数据来训练机器人的具身智能公司。 类似的生意从今年…
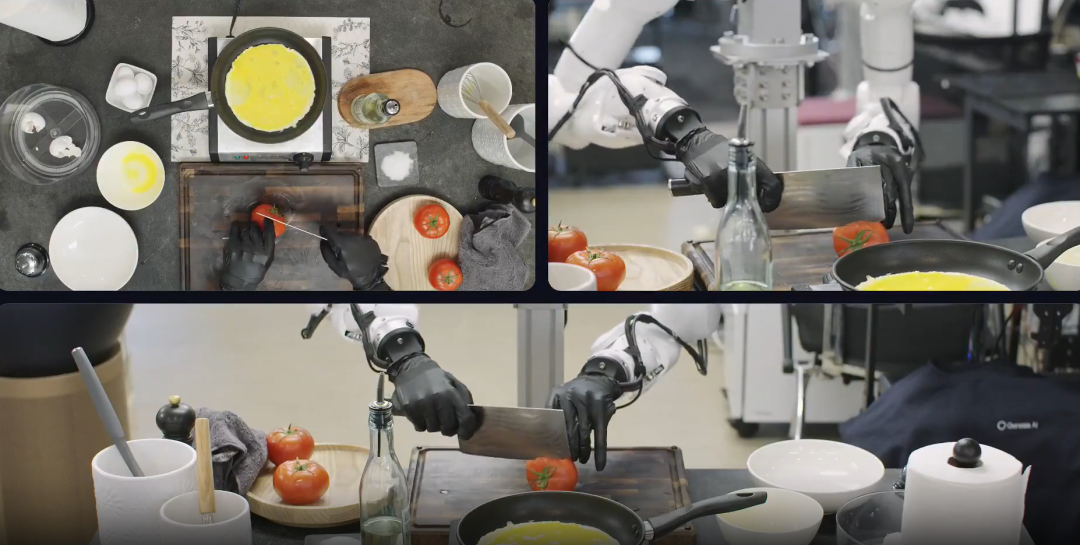
让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…
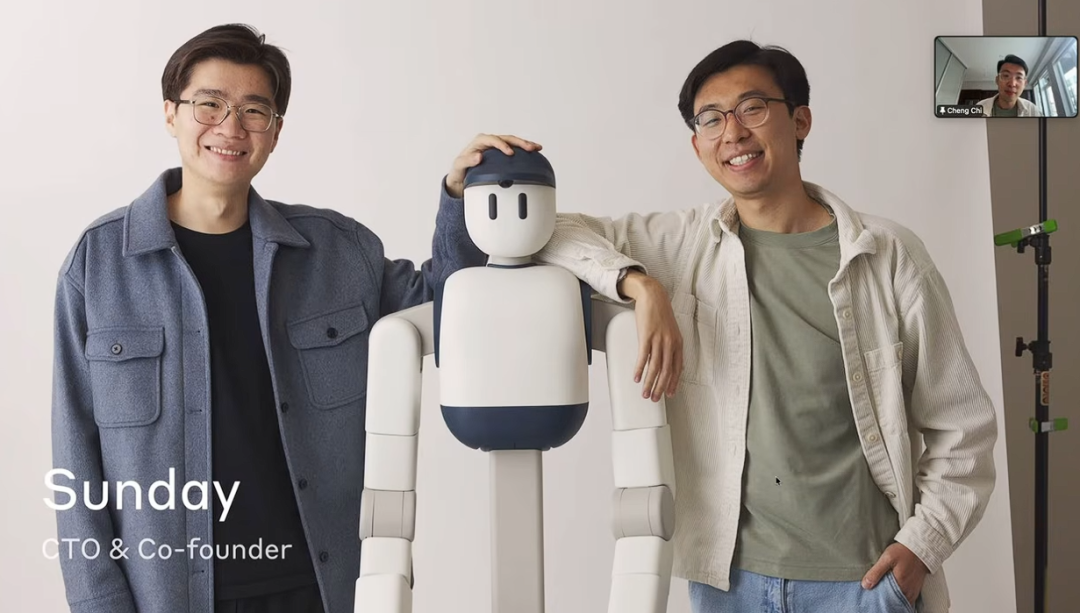
一副 200 美元手套,可能改变机器人训练方式
近日,Sunday Robotics 联合创始人兼 CTO 迟宬在 ETHZ Robot Learning 2026 上发表了公开演讲,针对机器人行业最关心的数据采集、硬件供应链等方面分享了 Sunday Robotics 的做法。 对于很…