

标准化
共 36 篇相关内容
独家探访停摆机器人数采场,具身智能正在重算数据这笔账?
9 月 1 日下午,42 号电波来到位于北京石景山区的一家人形机器人数据训练中心。当时正值工作日的下午,这里却四下无人,在训练中心的参观区、农业种植区以及特种区等多个区域也没有正在工作的机器人。 据多家媒体报道,该人形机器人数据训练中心已停…
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
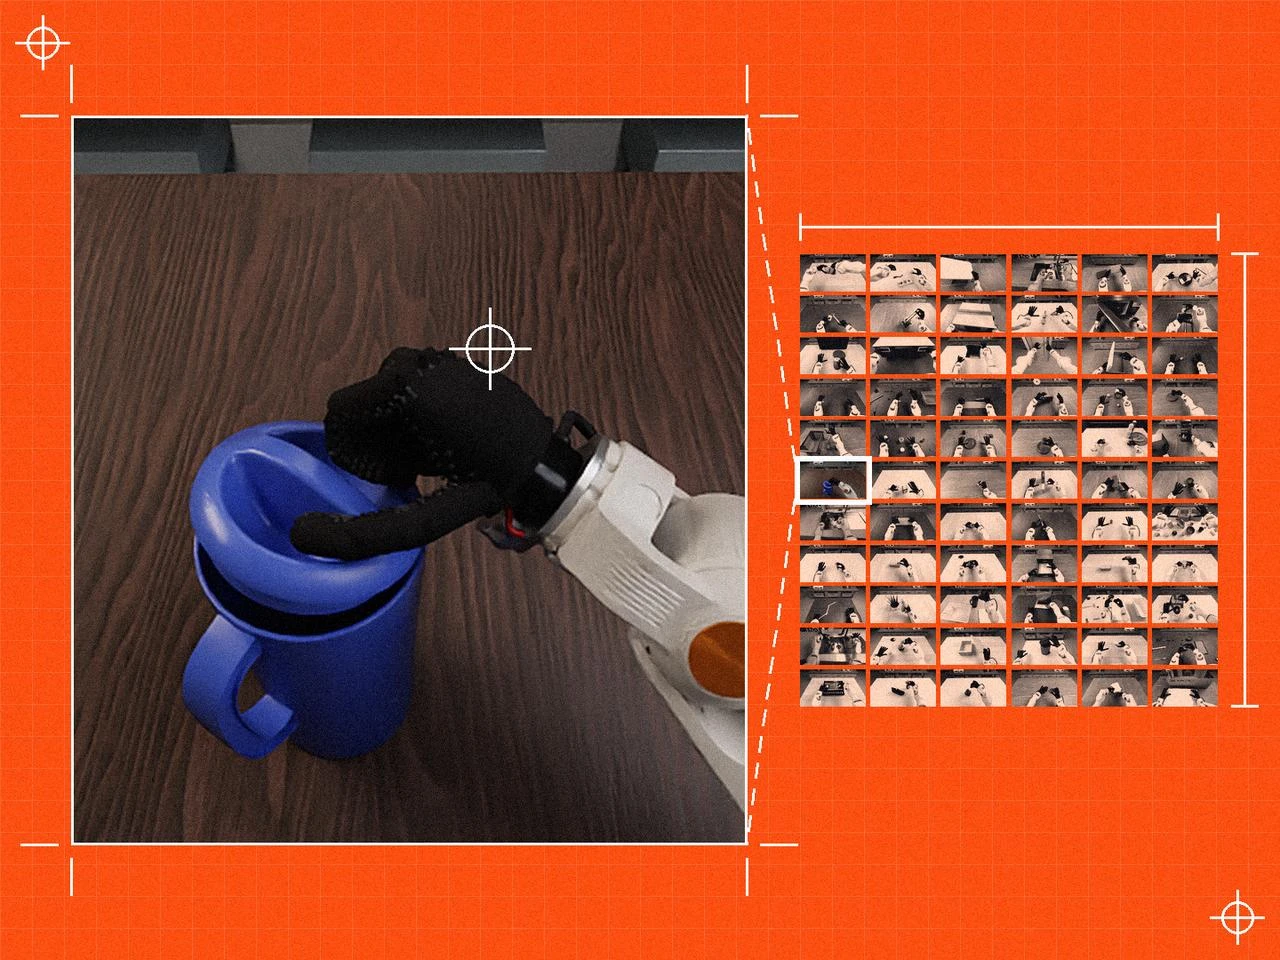
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
前三季度销售额翻倍,为什么智能眼镜厂商还在亏钱?
随着双 11 的到来,智能眼镜行业接连出了两条好消息:10 月 20 日,Ray Ban 母公司依视路陆逊梯卡在三季报里,首次披露了包含 AI 眼镜在内的可穿戴业务收入,单季进账 4.86 亿欧元,同比增长 20%。10 月 23 日,中国…
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
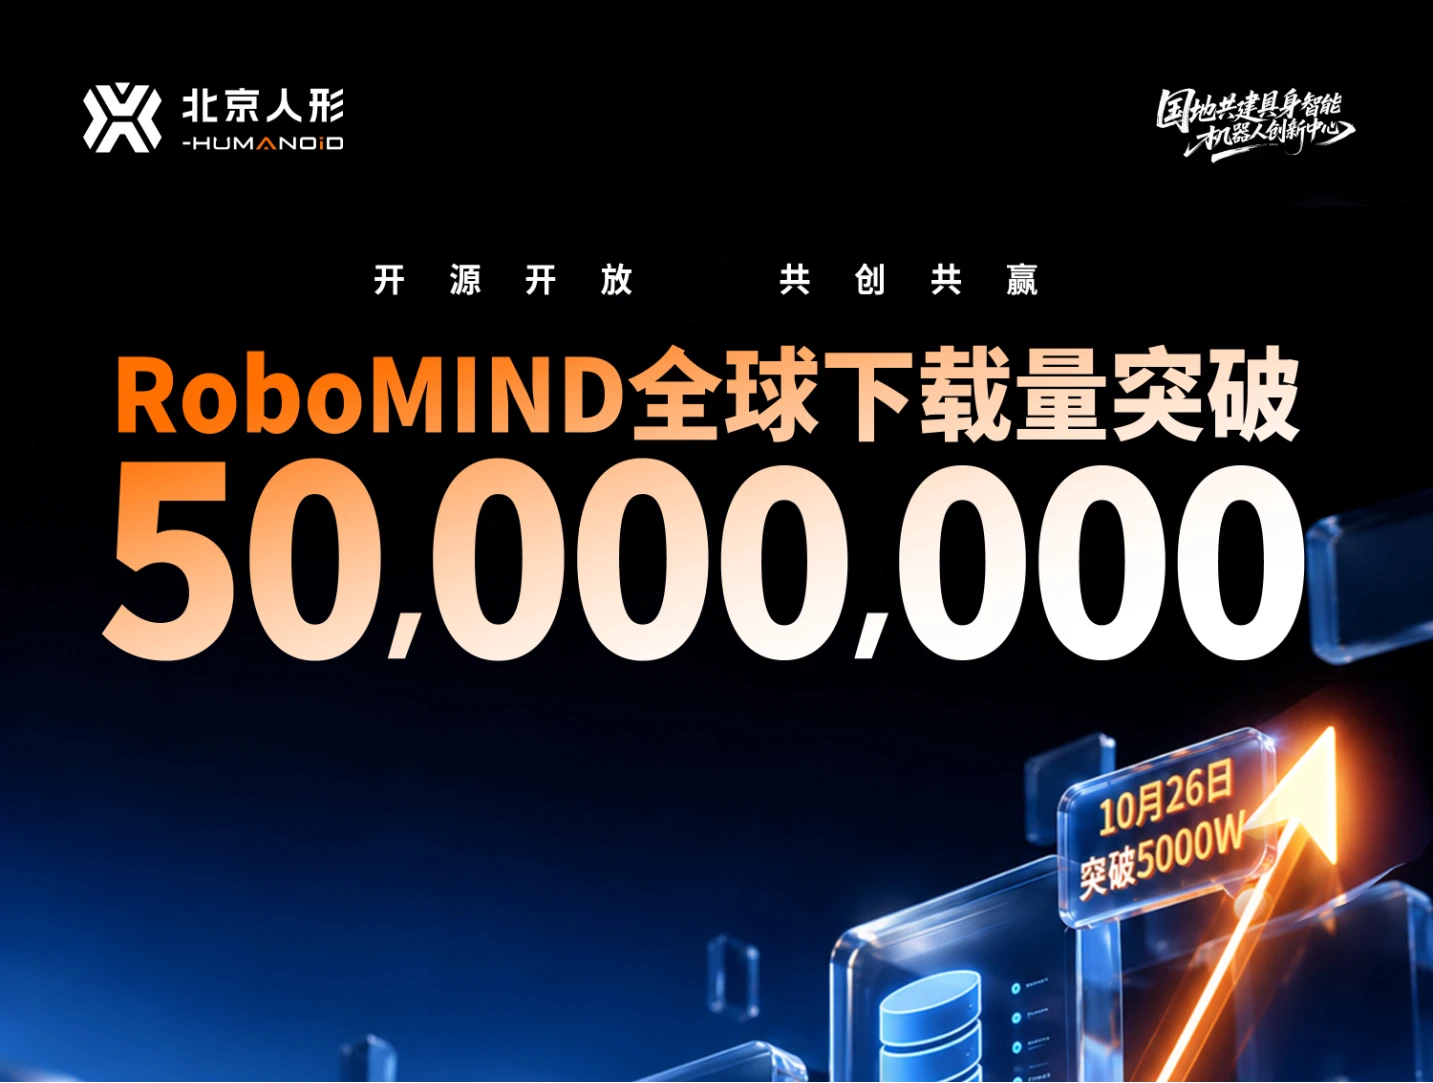
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
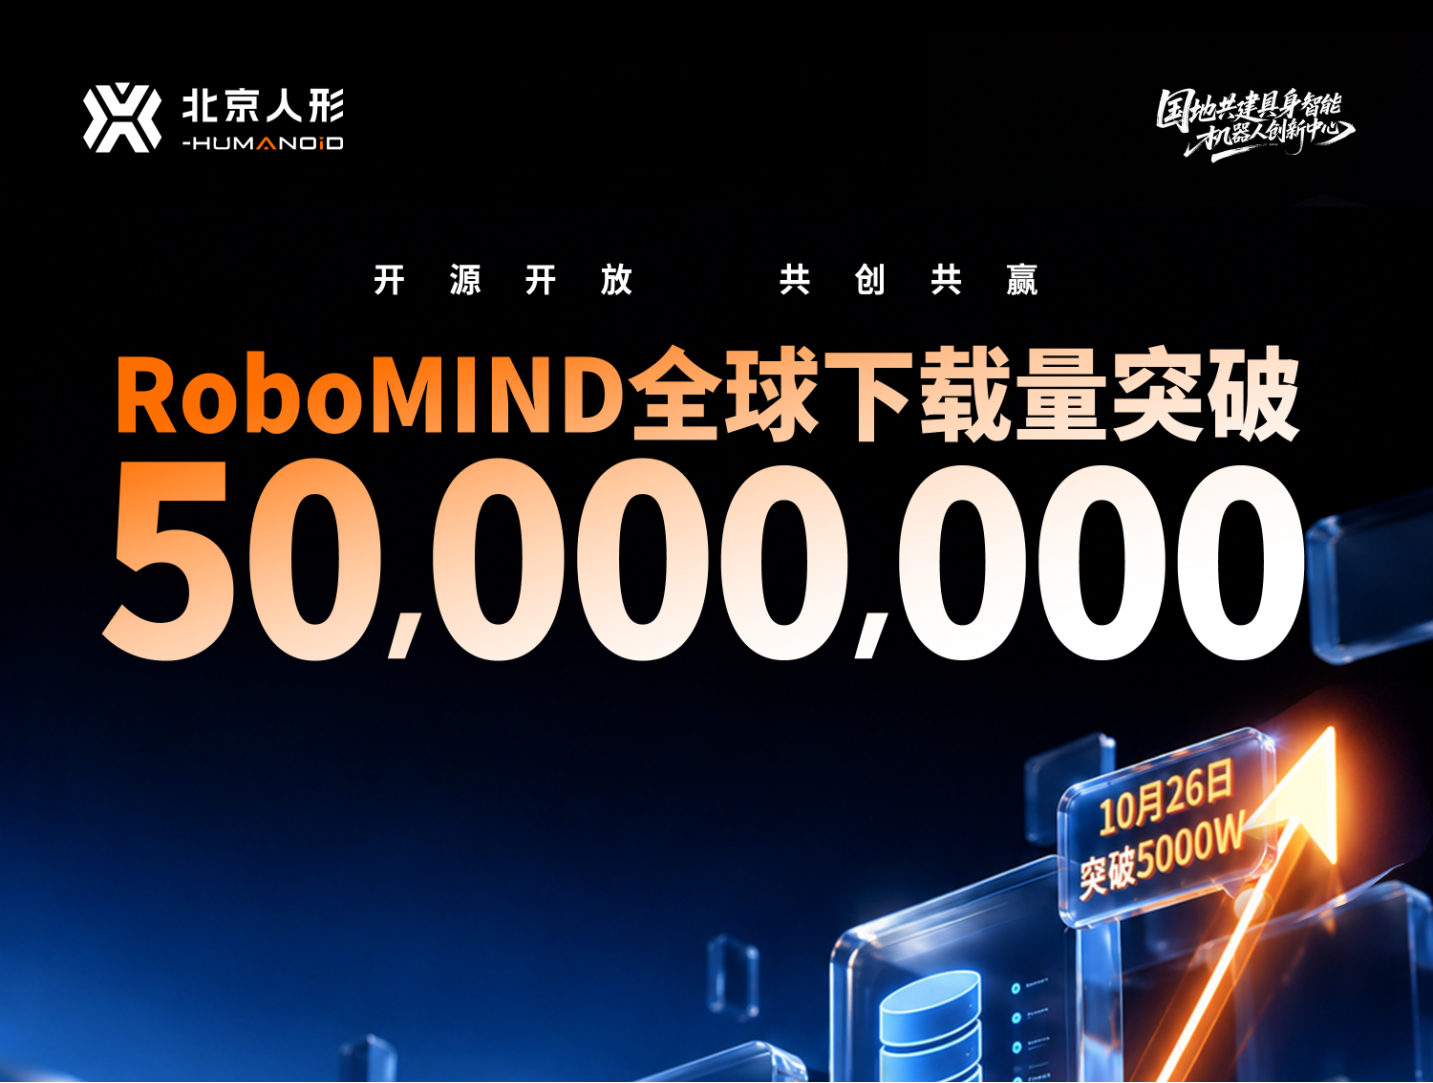
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…
机器人卖出之后,轮到二开公司赚钱了吗?
摘要: 本体厂商忙着卖机器人,二开公司负责让机器人真正干活。但这笔钱,没那么好赚。 买了一台机器人,只是花钱的开始。要让它真正干活,则是另外的价钱。 今年工博会期间,一家做具身智能全链路二次开发的服务商给我们算了一笔账:一套工厂拆码垛机器人…
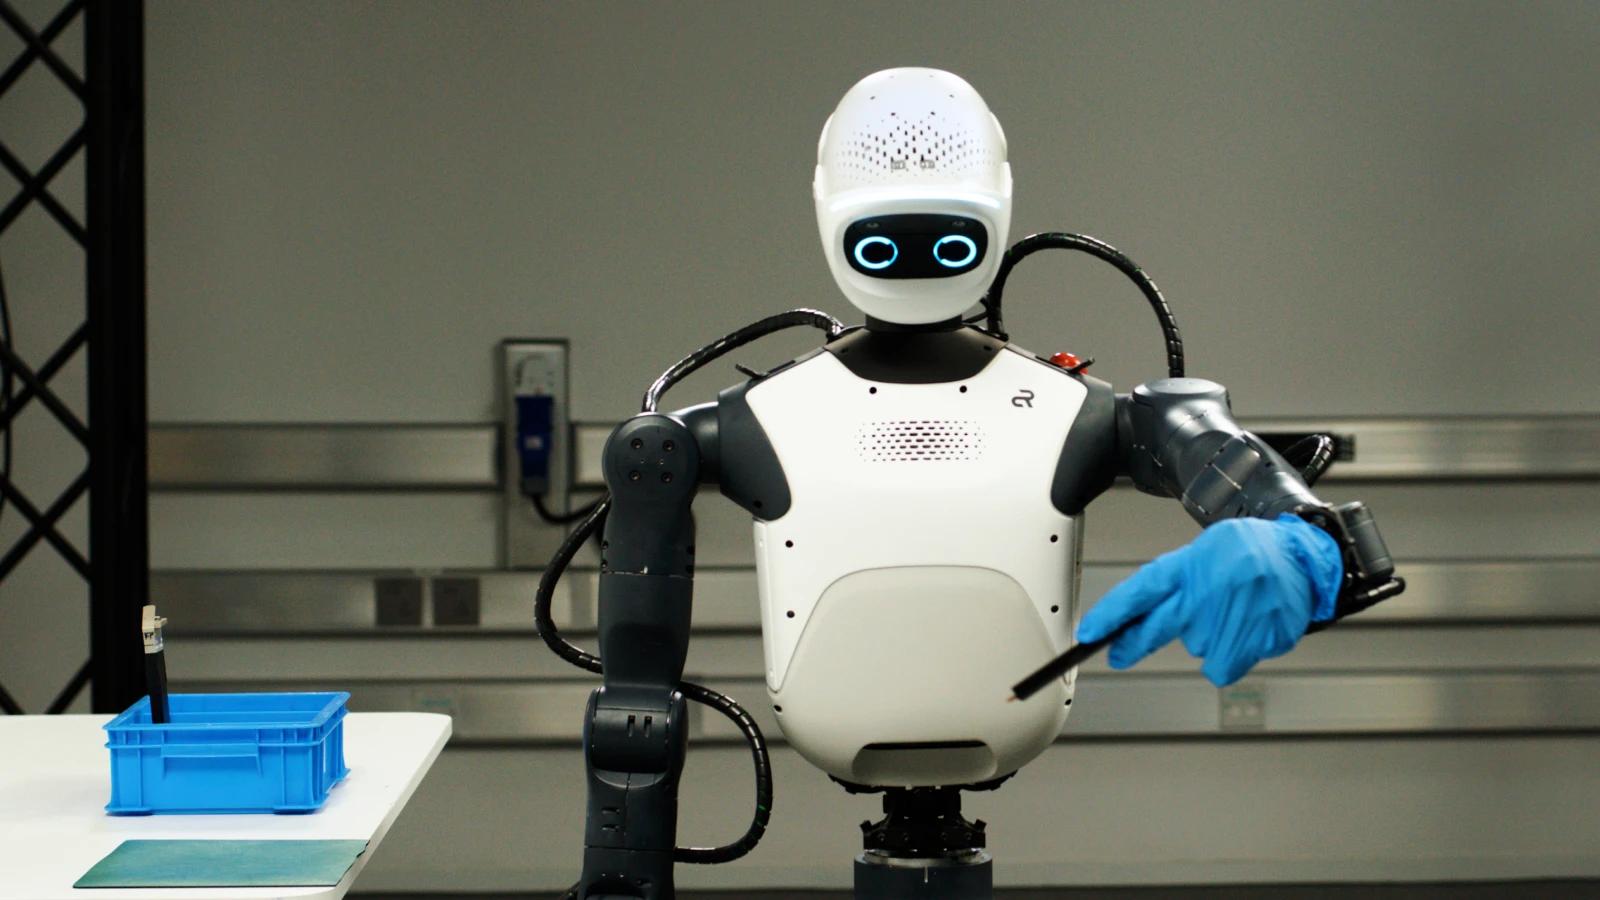
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…
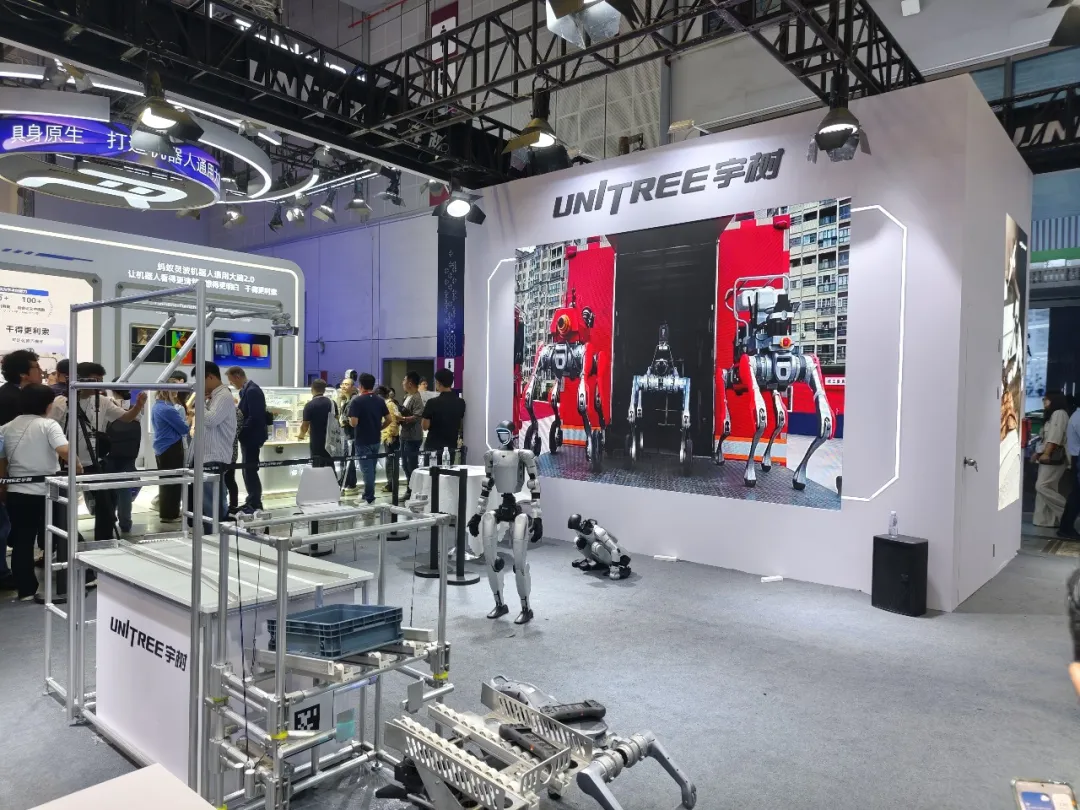
工博会的具身展台「静悄悄」
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …
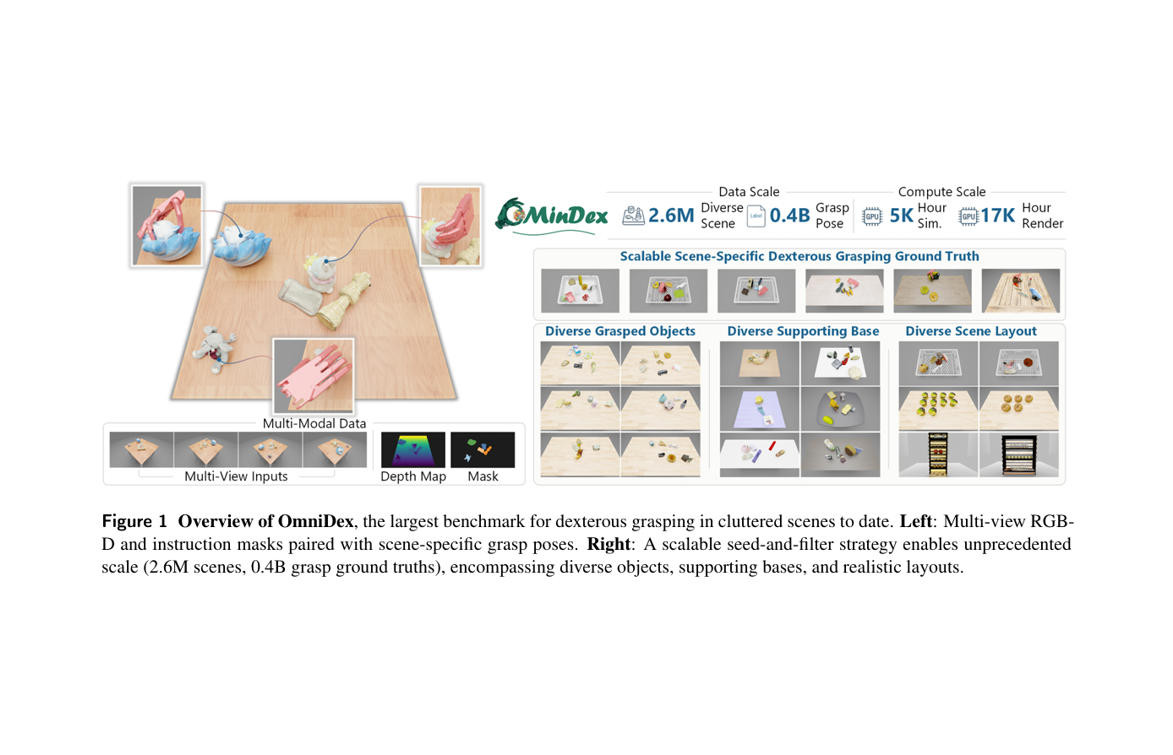
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
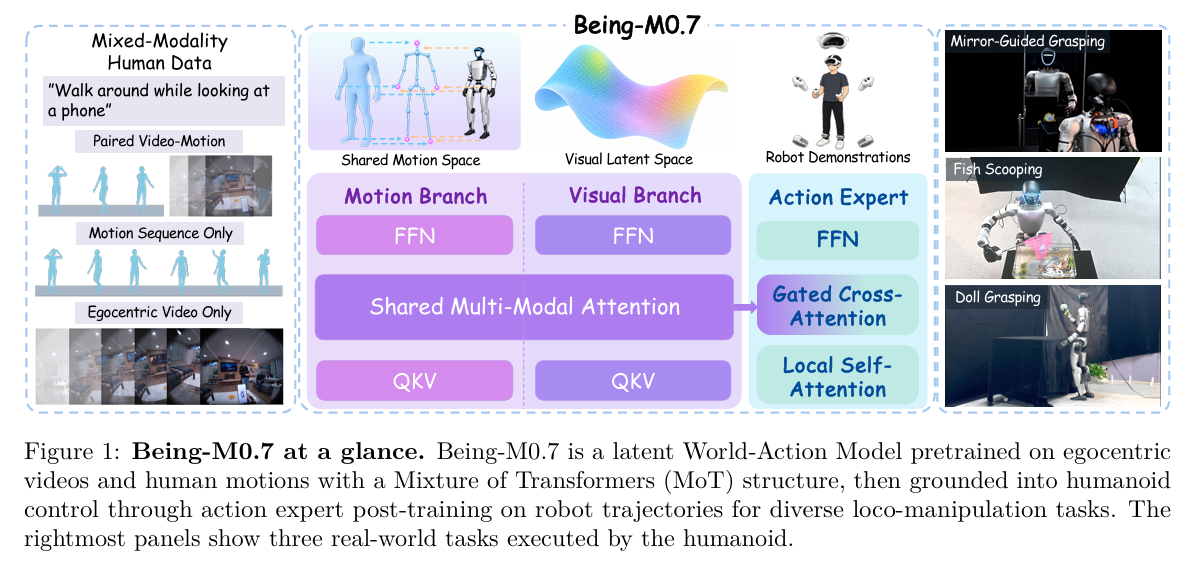
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…