

视触觉融合
共 2 篇相关内容
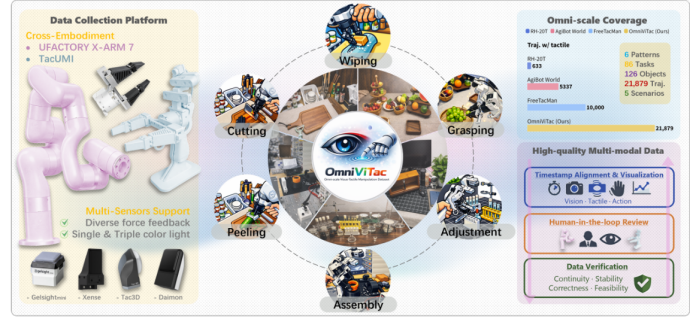
它石智航联合六大机构发布 OmniVTA 视触觉世界模型
近期,它石智航联合新加坡国立大学、复旦大学、中科院自动化所、清华大学、中关村学院以及北京航空航天大学六大机构,推出 OmniVTA 视触觉操作框架和 OmniViTac 大规模视触觉数据集并发表相关论文,让机器人实现从被动感知,到对触觉进行…
SharpaDex v1.0 正式开源:发布约 300 小时真实触觉操作数据,覆盖 59 种任务
10 月 22 日,Sharpa 正式开源灵巧操作数据集 SharpaDex v1.0。该数据集包含约 300 小时真实机器人操作数据、28,993 条示教和 32,396,172 帧数据 ,覆盖 59 种操作任务。根据 Sharpa 官方…