

采集
共 114 篇相关内容
机器人训练数据公司 Maxinsights 完成 3,000 万美元种子轮融资,Peak XV 领投
美东时间 10 月 22 日,总部位于美国加州圣克拉拉的机器人训练数据公司 Maxinsights 宣布完成 3,000 万美元种子轮融资,由 Peak XV 领投,Tola Capital、South Park Commons、渶策资本和…
故障率从 10% 到 0.5%:一只灵巧手的进厂考试
一只灵巧手拿起螺丝枪,为另一只待出厂的灵巧手完成性能测试。这是临界点在 10 月 29 日智元创新日灵巧操作分论坛上,通过跨城连线展示的一个生产测试工位。 在绍兴临界点卧龙联合生产制造基地,机器人需要完成上料、扫码、装夹、拧固、启动测试设备…

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…
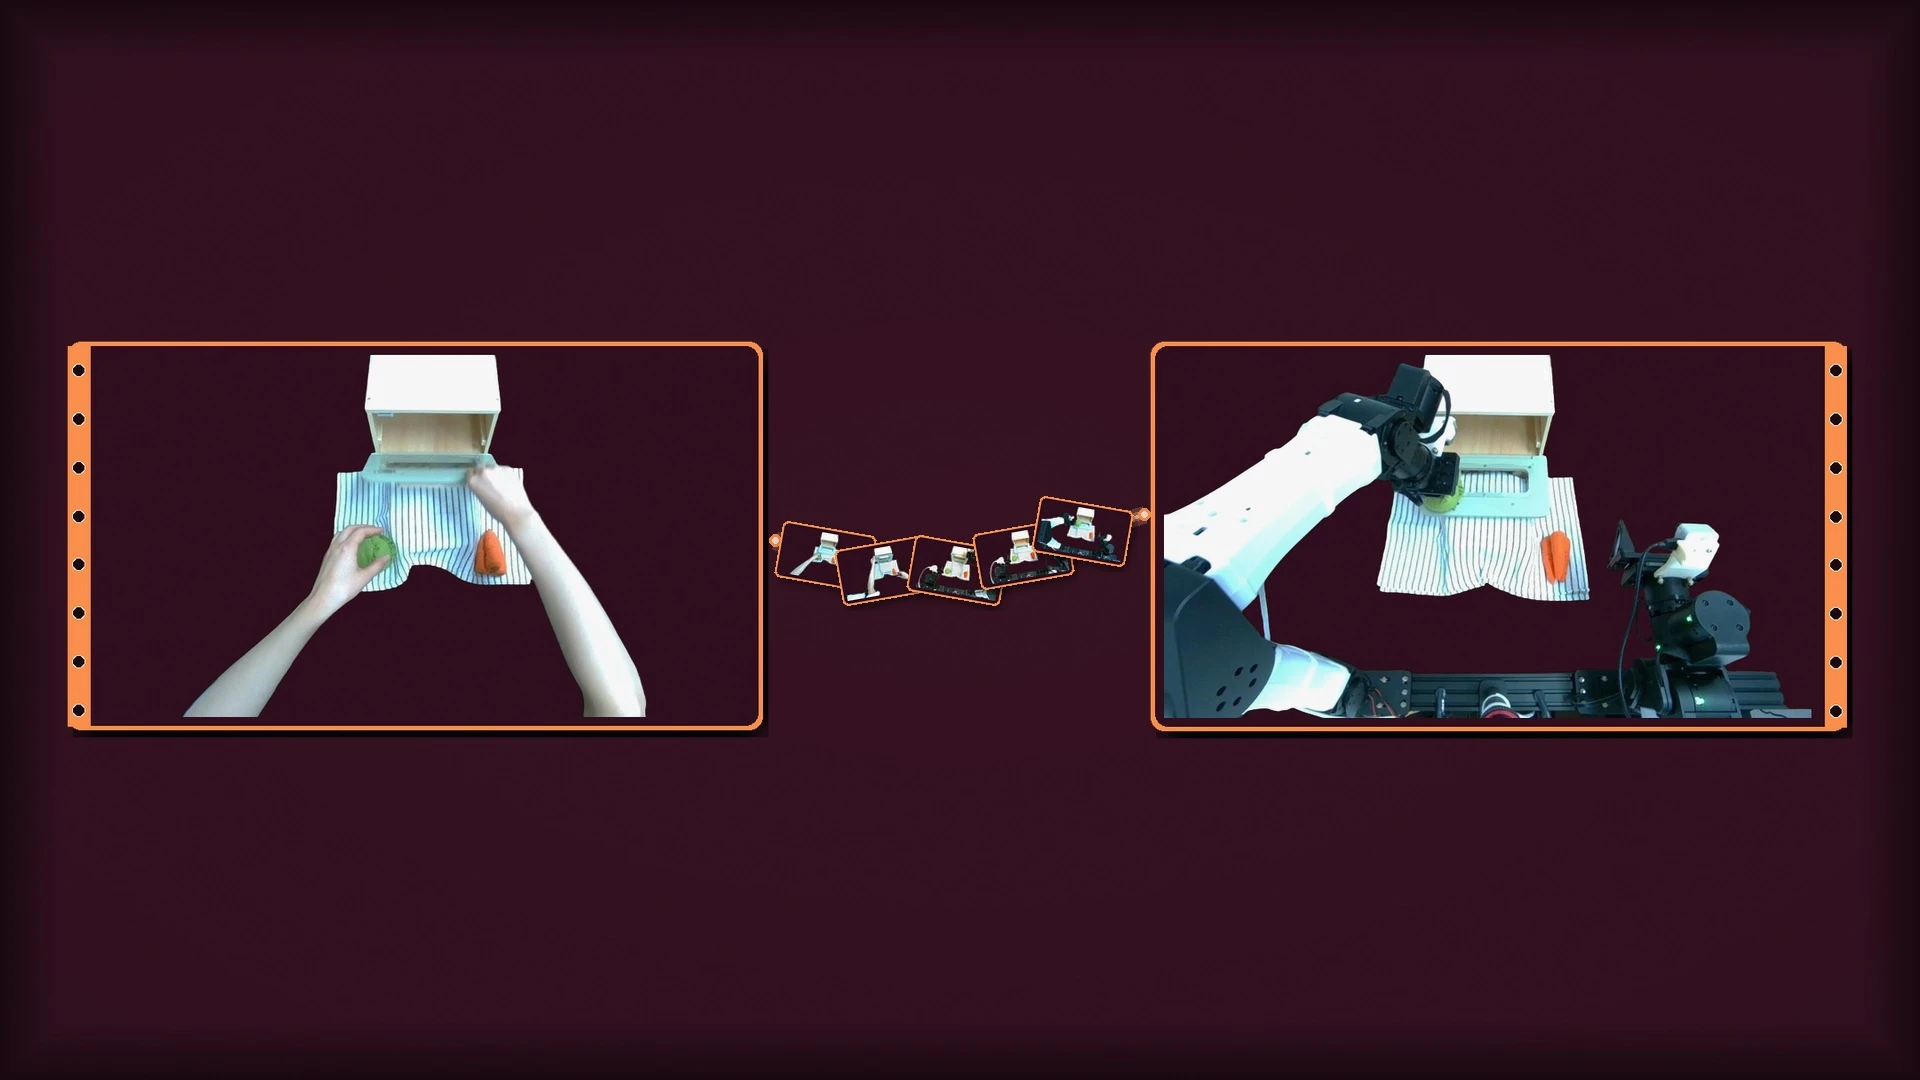
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
智元升级 Genie Sim,柔性仿真贯通训练与评测
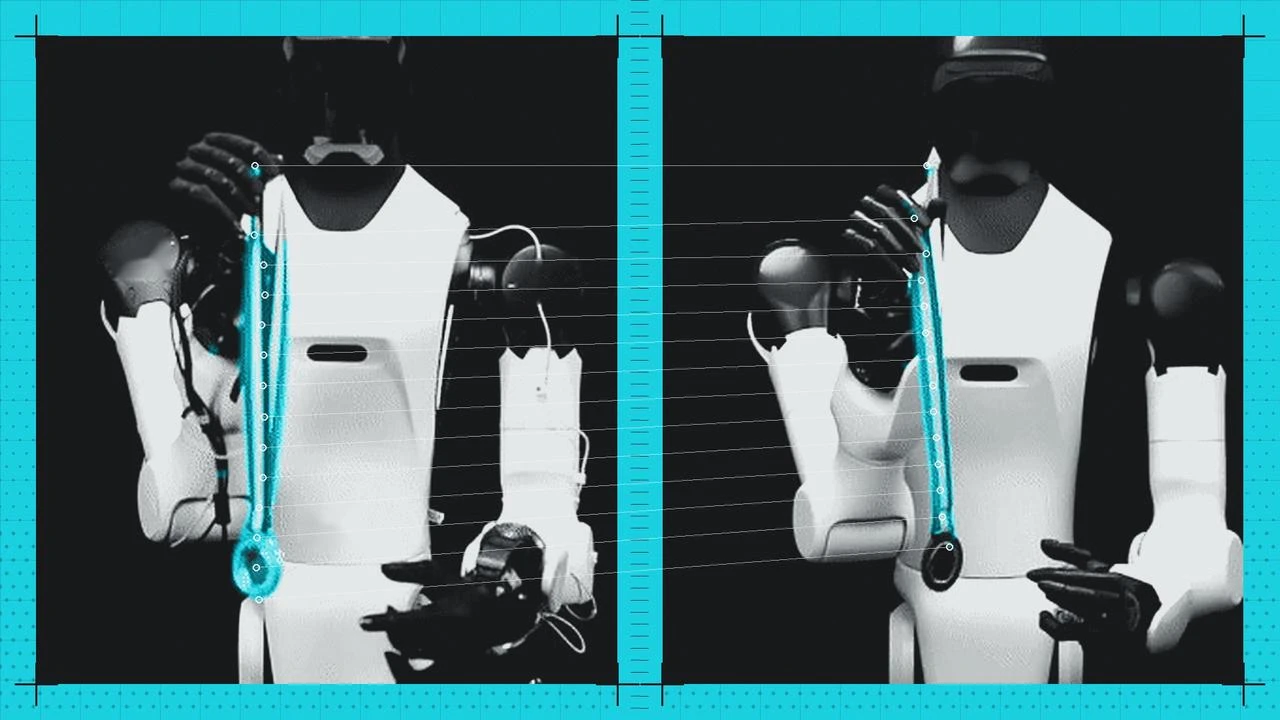
叠毛巾、收紧束口袋,对人来说是简单操作,对机器人却并不容易。布料和绳索会随着抓取、挤压持续变形,接触和摩擦也会改变后续操作条件。仿真如果无法还原这些变化,机器人就可能在虚拟环境中表现良好,到了真实环境却操作失败。 10 月 28 日,AI …
谷歌发布 Genie 4,Genie 系列首次原生生成音频
北京时间 10 月 28 日凌晨,谷歌 DeepMind(Google DeepMind)在官方博客发布新一代世界模型 Genie 4,谷歌官方博客同步发文介绍,谷歌 CEO Sundar Pichai 同时在 X 上发帖宣布。能实时交互、…
丝杠还在等特斯拉
特斯拉第三季度业绩电话会上,有分析师追问:既然 Optimus 的手部设计还没有完全定型,为什么要提前启动生产爬坡? 马斯克解释,特斯拉正在同步推进机器人制造、供应链建设、硬件设计微调和 AI 软件开发。随后,他用一句赌场黑话形容这种做法:…
小米披露 21 自由度仿生手,构型来自 1,827 个工厂 SOP
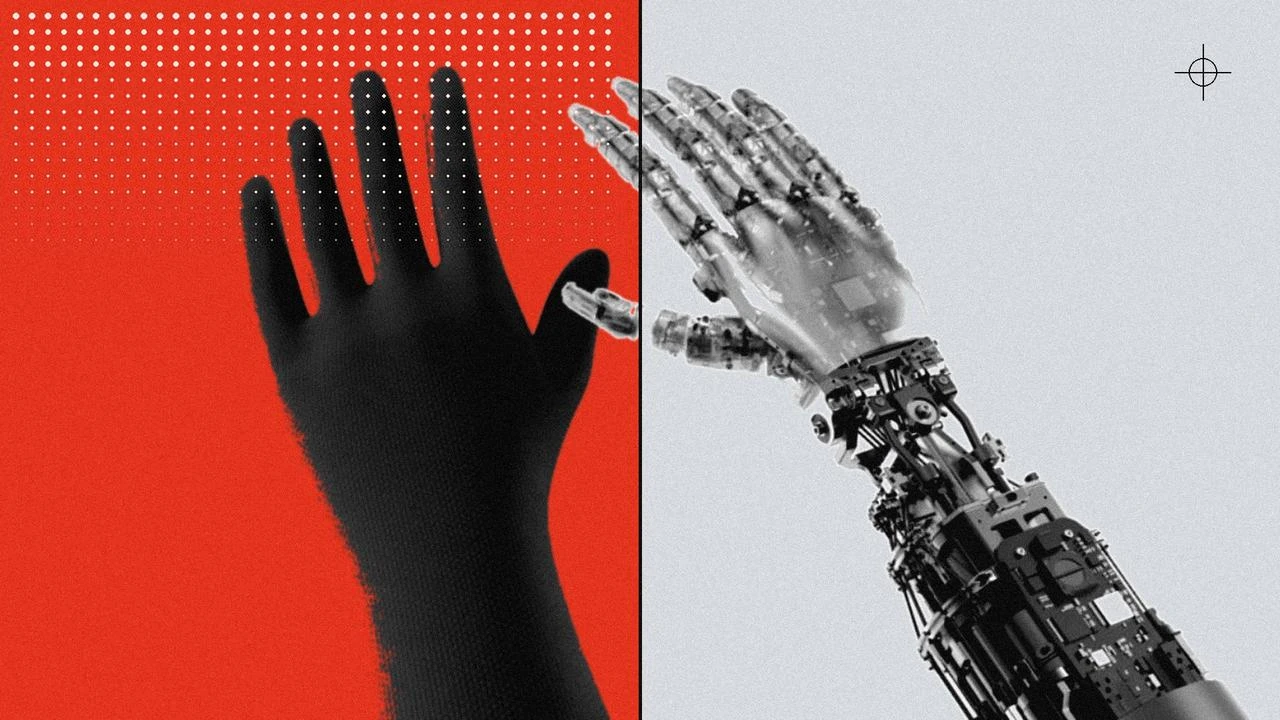
10 月 27 日,小米技术披露了一款 21 自由度仿生灵巧手,由 26 个电机混合驱动,配有 1,500 点高密度全掌触觉。它的构型来自小米汽车智能制造部中试中心的 1,827 个真实作业 SOP(标准作业程序),小米以此为依据敲定这只手…
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
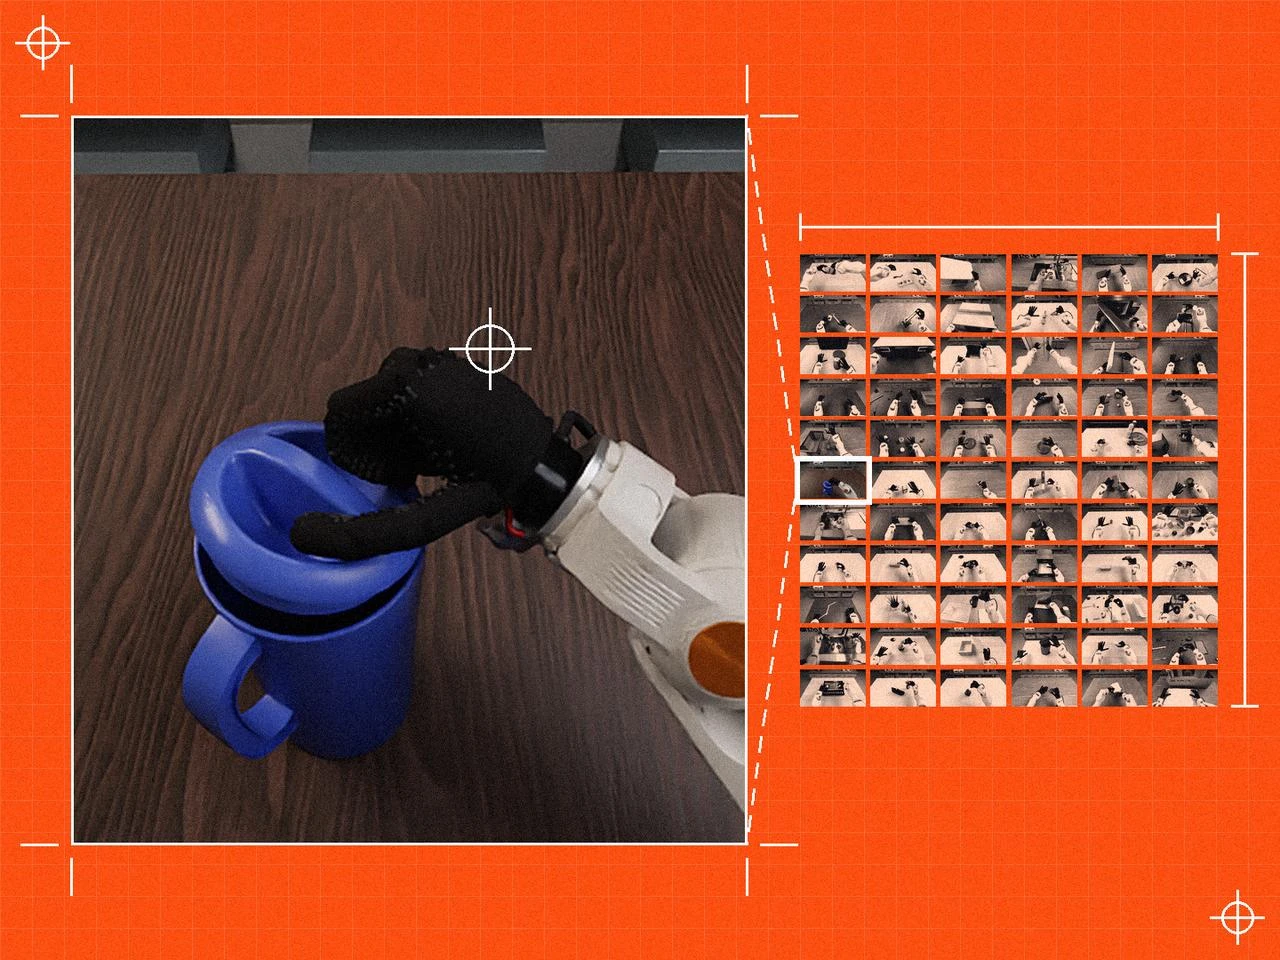
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
RoboMIND 下载量突破 5,000 万次,最近 1,000 万次仅耗时 18 天
10 月 26 日,北京人形机器人创新中心官宣,开源数据集 RoboMIND 全球累计下载量突破 5,000 万次。据官方披露,最新一轮 1,000 万次下载仅耗时 18 天;作为对比,首个 1,000 万次下载耗时 223 天,第二个 1…