

AI
共 207 篇相关内容
禾赛发布 AI 相机 Kosmo,要把真实世界变成一门数据生意
「禾赛的空间智能产品,最终会是一个比激光雷达更大的事。」10 月 14 日,禾赛联合创始人兼 CEO 李一帆给出了这样一个判断。 当天,禾赛科技发布三维世界数据引擎 Kosmo,包括 AI 空间相机 Kosmo One 和云平台 Kosmo…
对话启元首席科学家董豪:机器人进家之前,先把「学费」打下来
今年 9 月,在智能机器人与系统国际会议(IROS 2026)期间,启元机器人与北京大学董豪团队举办了一场面向真实家庭场景的双臂操作挑战赛。参赛者利用示范数据训练模型,入围模型再部署到真实机器人上,执行开洗衣机门、装衣服、叠衣服等任务。最终…
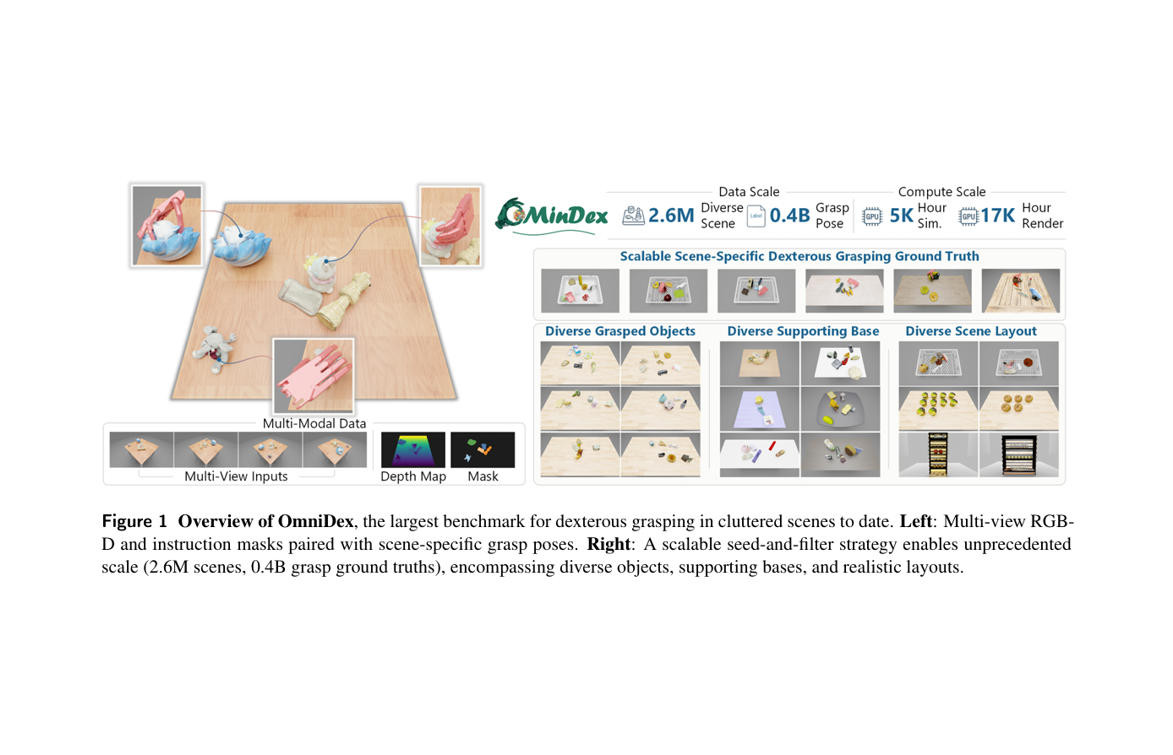
王晓刚、李鸿升团队新作:260 万个场景训练灵巧手
OmniDex 借助可复用种子抓取库搭配碰撞筛选,将杂乱场景下的灵巧手抓取数据集规模从数千个扩充至 260 万个场景、约 4 亿条抓取标注;配套采用软胜者全取学习与物理约束的生成模型,省去推理阶段反复优化抓取位姿的步骤。 10 月 8 日,…
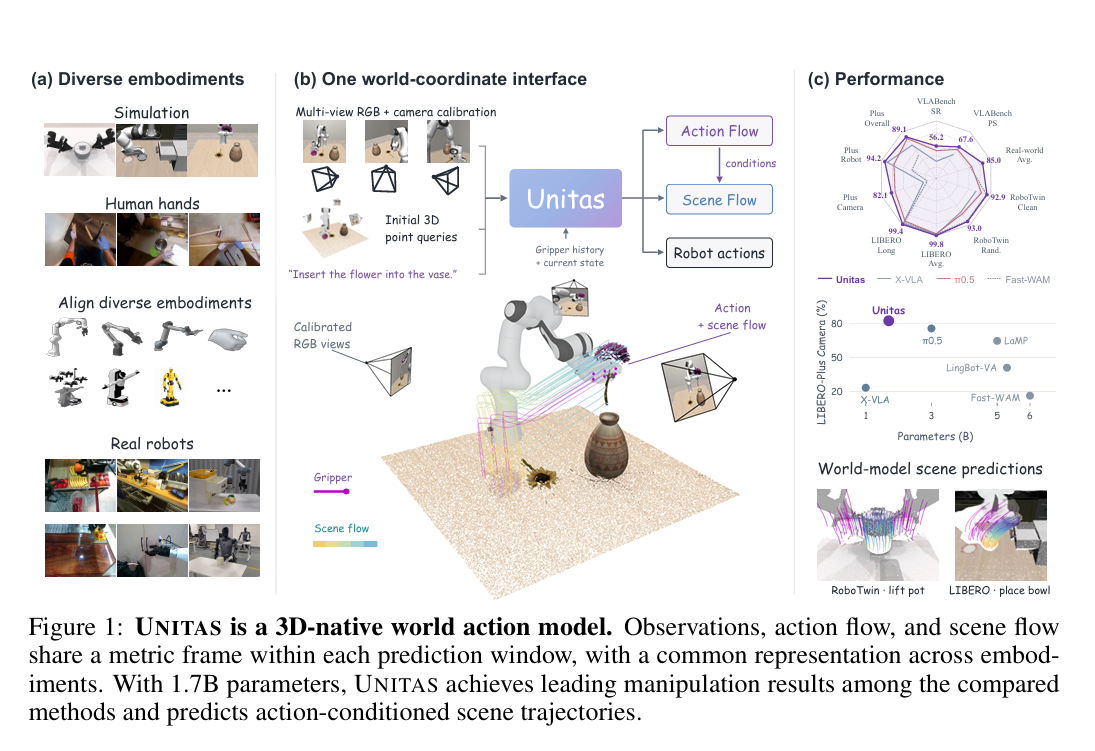
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
传 DeepSeek 将投入具身智能赛道,中美基础大模型公司齐现重大信号
10 月 12 日夜,有消息传出 DeepSeek 创始人梁文锋近期密切关注具身智能领域,DeepSeek 正在评估是否进入具身智能赛道,方案可能包括亲自组建团队下场研发,或通过投资相关企业切入。另据彭博社报道,DeepSeek 计划领投腾…
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
杨立昆 JEPA 最新论文,端到端规划的下一程在哪?
有关具身智能,JEPA 是世界模型内一个无法回避且值得反复讨论的技术路线。它拥有很多颇具希望的特质:更好的抗干扰能力、更高效的计算与训练效率、极低的数据标注依赖......更重要的是,JEPA 基于表征学习来捕捉物理世界的规律,从而进行实 …
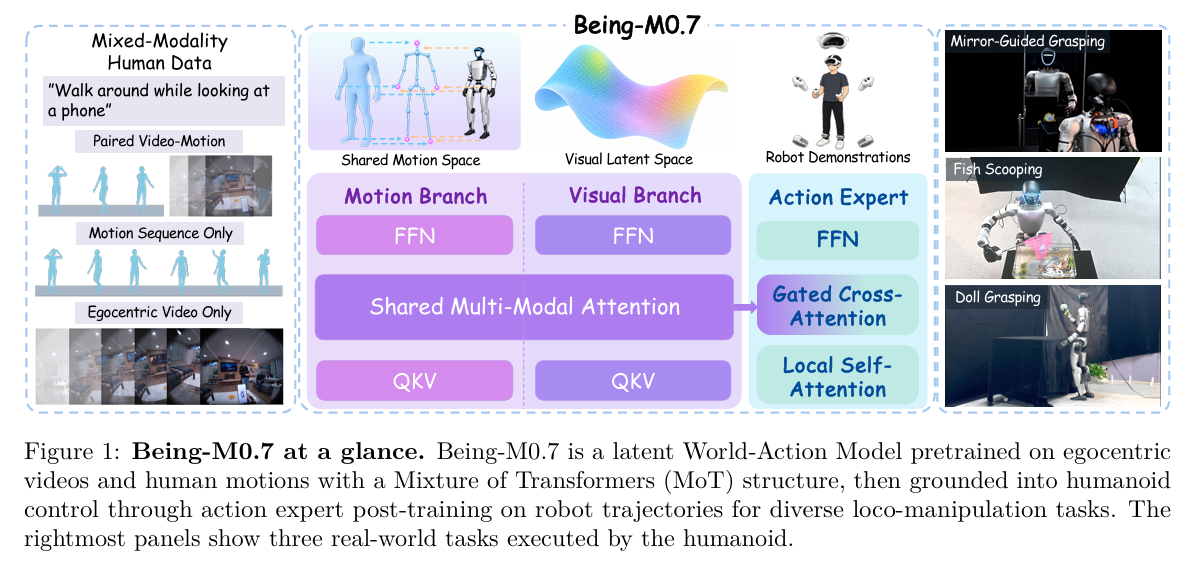
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
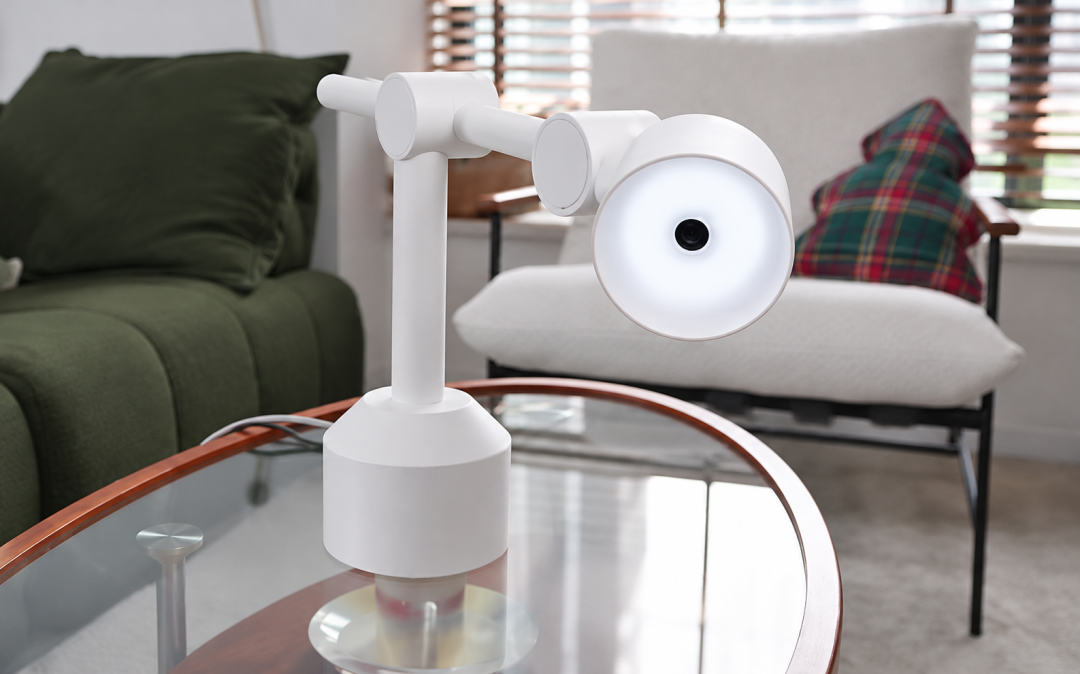
一盏会凑过来让摸头的台灯,你见过吗?
如果一盏台灯把头伸到你手边,你会先摸它一下,还是会被吓一跳? Mira Light 想要的,大概是前一种反应。按照团队公开的交互设计,人把手伸向灯头,它会向前靠近、轻轻蹭动,灯光也随之变暖。手移开后,它再做一个向前追的动作,随后回到照亮桌面…
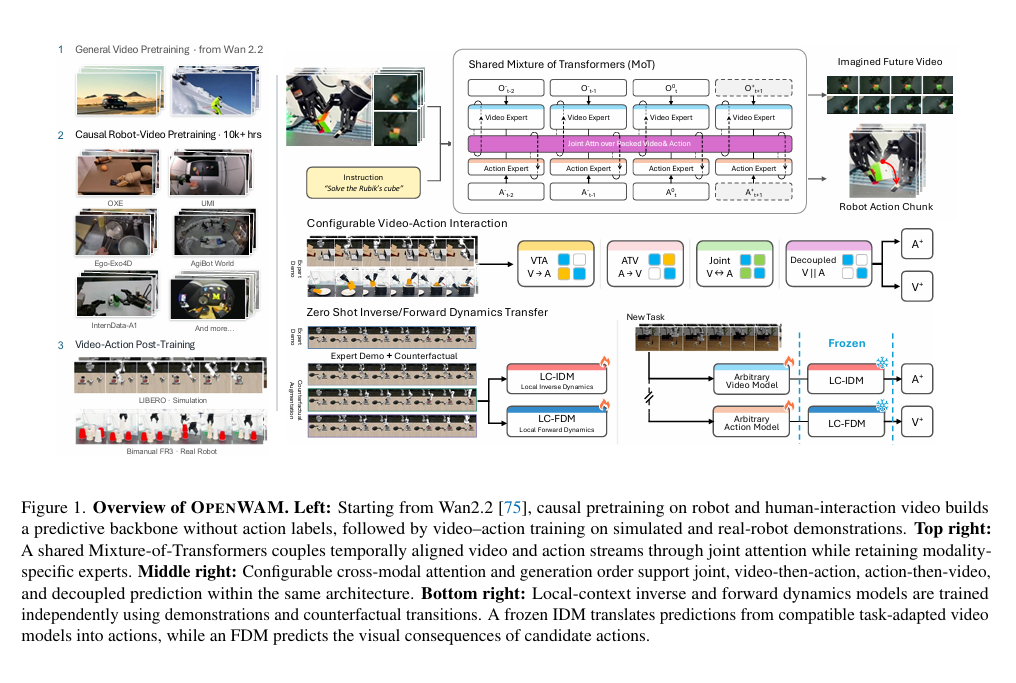
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
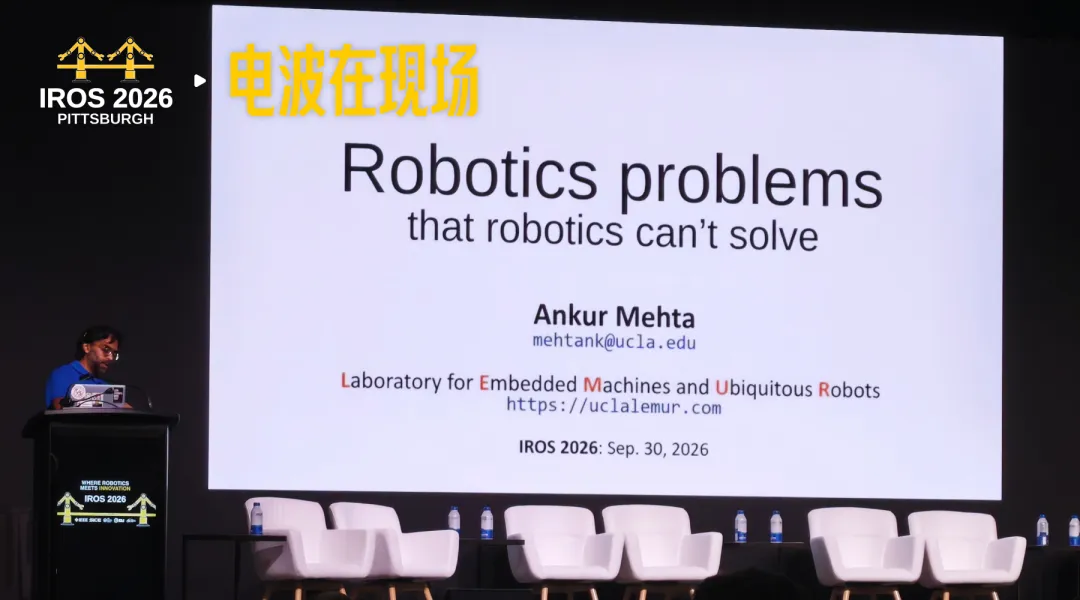
UCLA 的 Ankur Mehta 谈机器人、公众信任与资源约束
9月30日,国际智能机器人与系统(IROS)2026 大会现场,加州大学洛杉矶分校(UCLA)电子与计算机工程学副教授 Ankur Mehta 在主题演讲中以「机器人难以自解的问题」开场,向台下近半数由课题负责人与学生构成的听众,展示了一组…
对话 CONTACT 作者:从任务到表示,机器人需要什么样的触觉?
过去几年,机器人研究关注的问题正在发生变化。 随着 sensing、learning 和 foundation model 的结合不断深入,新的问题开始出现:机器人感知到的信息,究竟哪些真正能够帮助它完成动作? 触觉正处在这个转折点。过去相…