

Synthetic Data
2 related stories
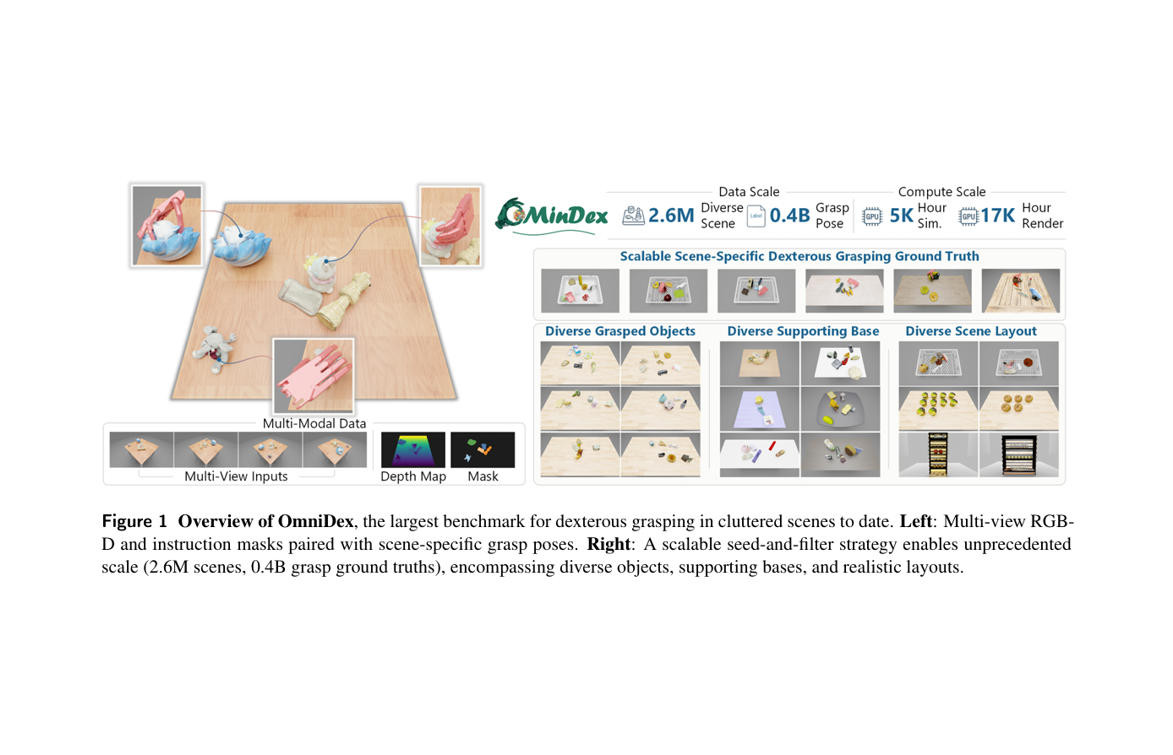
OmniDex Dataset Scales Dexterous Grasping to 2.6 Million Cluttered Scenes
A team led by Xiaogang Wang and Hongsheng Li publishes OmniDex, a dataset of 2.6 million cluttered scenes and 400 million grasp annotations for dexterous hands, using offline pre-computation and soft winner-take-all learning to enable high-precision grasping without post-inference optimization.
Xiaomi Turns World Model Into a Data Engine, Beyond Prediction
Xiaomi has open-sourced U0, a 38B-parameter multimodal model that integrates five embodied synthesis functions. By treating embodied generation as a natural extension of foundation models rather than domain-specific fine-tuning, U0 acts as an expandable data engine, significantly enhancing robot generalization in real-world scenarios.