

关节
共 96 篇相关内容
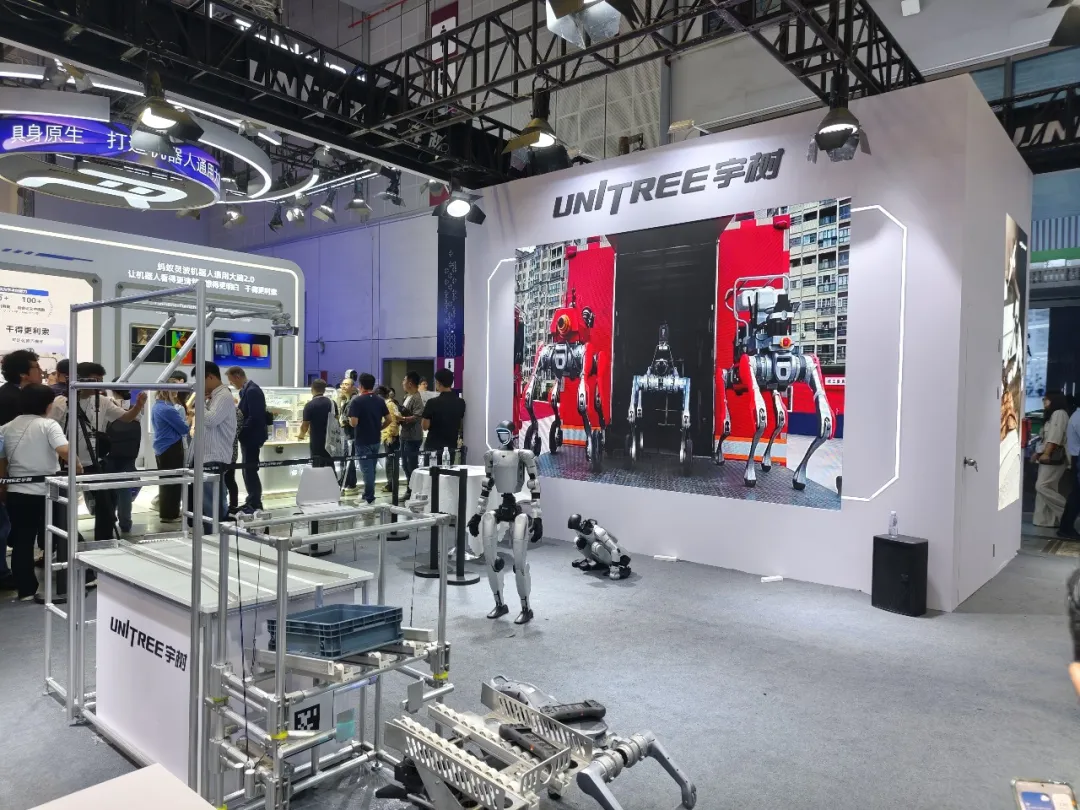
工博会的具身展台「静悄悄」
「宇树这次的展台真小。」 在今年工博会上,我们听到一位观众经过宇树科技展台时发出了这样的感慨。 当时离闭馆这一「下班时间」还有两个多小时,展台上的机器人们已经集体进入了「摸鱼」时间。没有接连不断的运动表演,自然也少了围观的人群。 而此前的 …
「摔倒」方显真差距,I-BFM 把物理交互训进行为基座模型
这两年有不少惊艳的机器人搬箱子的 demo,但不知道大家是否有注意到一个细节,绝大多数 demo 里,一切都是按剧本走的。箱子摆在它该在的位置,机器人站得笔直,一遍过,没有任何干扰,甚至大部分镜头里都没有人的出现。 现实世界不是这样。手会没…
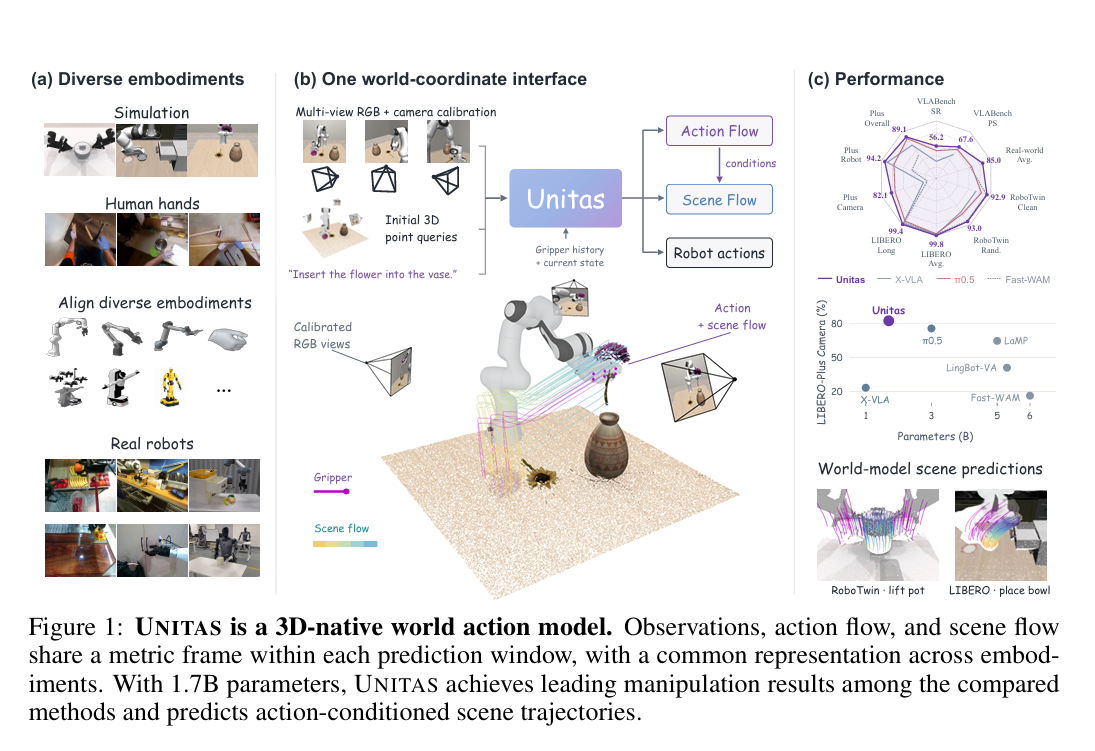
贾奎团队新作:让世界动作模型真正理解三维空间
UNITAS 将观测、动作与场景变化统一至同一个米制三维坐标系:以点轨迹表征人手与夹爪的运动,用场景流描述场景点的位移,让世界动作模型不再单纯依靠图像推测环境演化。模型参数量仅 1.7 B,在 LIBERO 基准测试上取得 99.8 % 任…
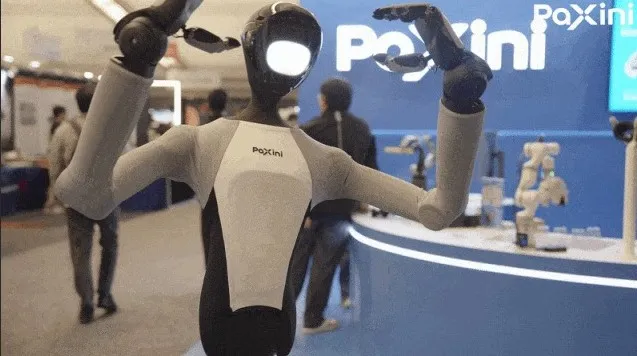
触觉,开始争夺传感器之外的生意
在美国匹兹堡举行的 IROS 2026 上,Sharpa 一口气发布了三款产品:一体式触觉感知灵巧操作机器人 D01、全手触觉灵巧手 W02,以及支持触觉反馈的外骨骼数据手套 AE01。 Sharpa 联合创始人李一帆此前在接受采访时曾表示…
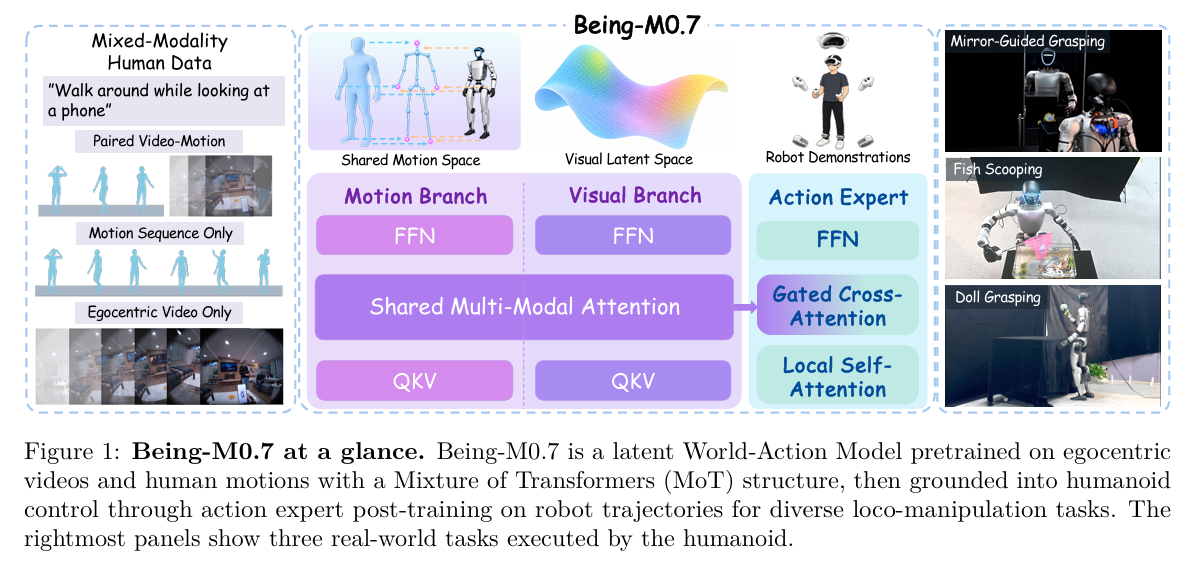
智在无界卢宗青团队提出 Being-M0.7,依托人类视频动作先验,训练人形机器人全身移动操作
Being M0.7 依托一万余小时人类第一视角视频与人体动作数据,学习画面与全身动作的联合先验,再通过机器人轨迹完成中训与动作后训练,输出人形机器人全身移动 + 操作的控制指令。模型在 SIMPLE 仿真基准中综合成功率 71.1%,位列…
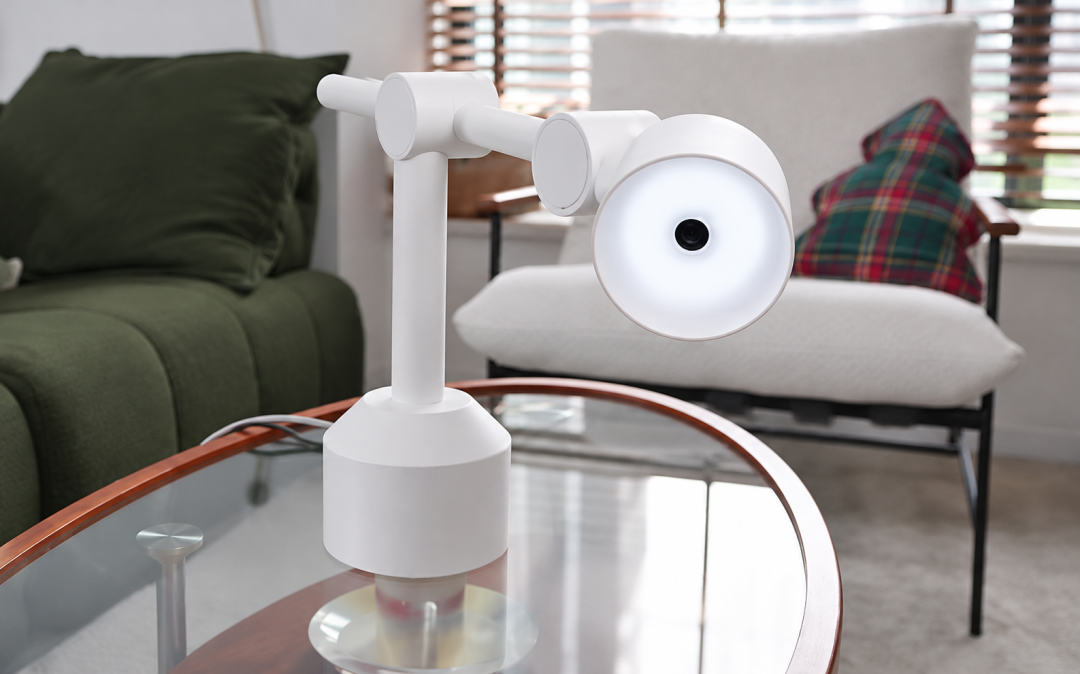
一盏会凑过来让摸头的台灯,你见过吗?
如果一盏台灯把头伸到你手边,你会先摸它一下,还是会被吓一跳? Mira Light 想要的,大概是前一种反应。按照团队公开的交互设计,人把手伸向灯头,它会向前靠近、轻轻蹭动,灯光也随之变暖。手移开后,它再做一个向前追的动作,随后回到照亮桌面…
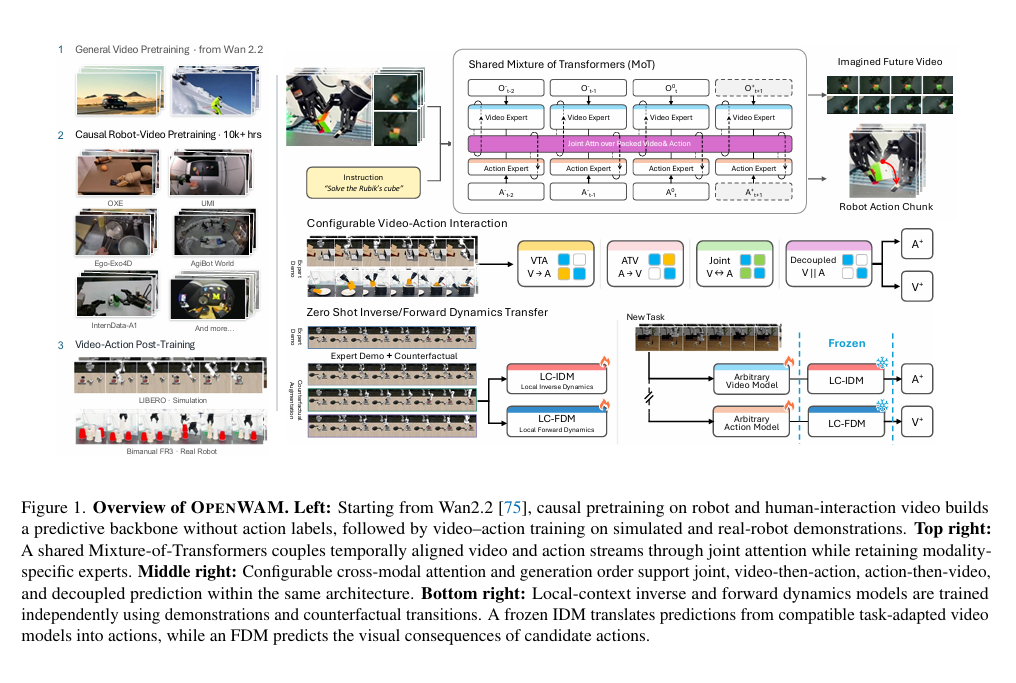
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
对话 IROS 最佳论文奖入围团队:灵巧手的「反内卷」,先让手掌动起来
一只机器人手要拧开防儿童瓶盖,最直接的思路,是让它越来越像人手 。 更多手指、更多关节、更多自由度,再训练一套足够复杂的控制策略。 普渡大学的 周于皓 和合作者却给出了另一个答案: 先别急着继续加手指,让手掌也动起来。 在 IROS 202…
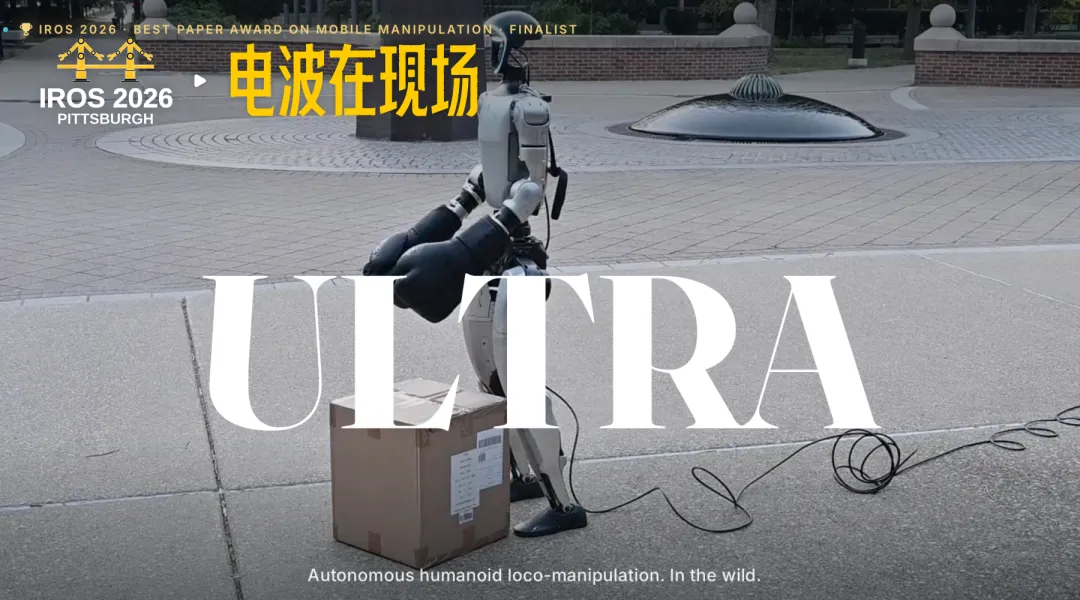
IROS 现场对话 ULTRA 团队,机器人的「运动自由」还差什么?
灵巧手、驱动电机、控制算法、大模型......这些组成具身智能的「躯体」部件,正在变得越发精密。 以搬箱子为例,机器人的灵巧手要找到接触的位置,双脚撑住身体,电机驱动身体蹲下的同时,躯干要随重心变化调整姿态,随后再带着箱子、协调重心、缓慢移…

对话日冕钟元鑫:工业场景更适合验证 Physical RSI
最近,RSI 正重新成为 AI 行业的高频词,而在具身智能领域,它已经开始被推向一个更具体的问题:机器能不能在真实世界里自我改进? RSI,即 Recursive Self Improvement,指系统能够参与改进自身的代码、工具或训练流…
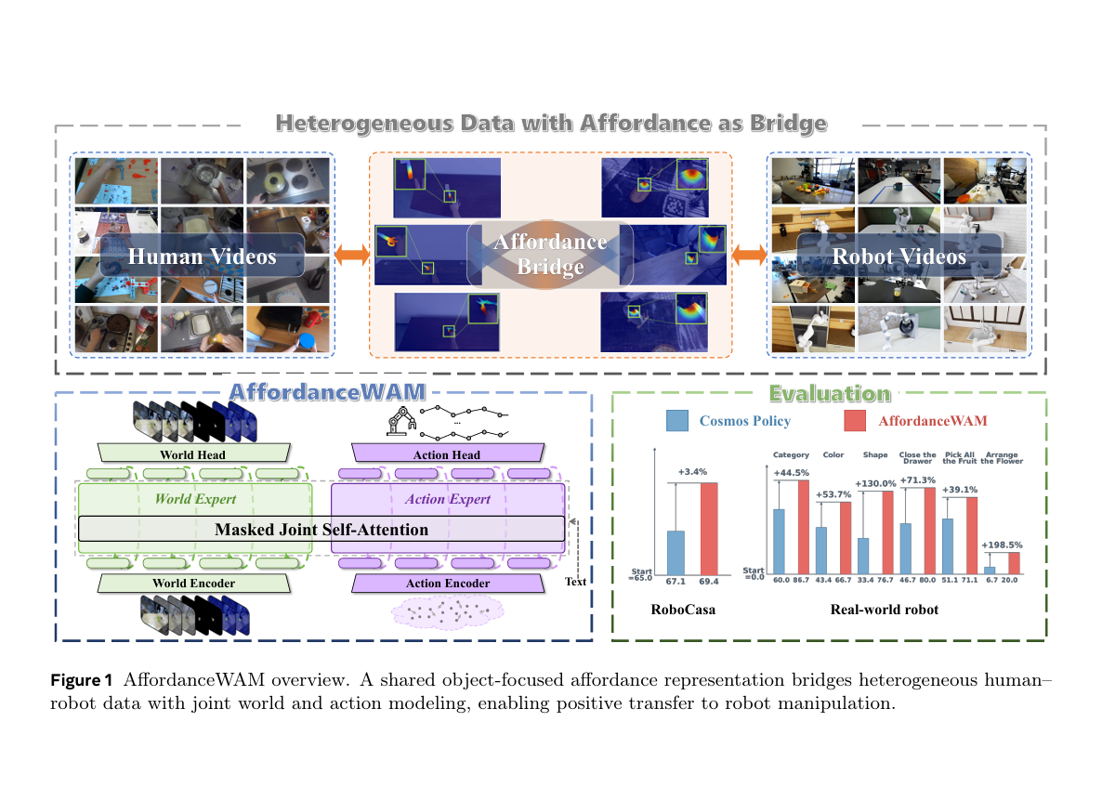
港大、港科广、北大等五校团队联合发布 AffordanceWAM,靠可供性激活真人训练视频
AffordanceWAM 的核心突破,是将「物体可交互位置与方式」的可供性,纳入世界动作模型的显式预测目标,彻底解决真人第一视角视频难以适配机器人训练的行业痛点,让原本容易造成负迁移的真人数据,转变为可规模化扩展的有效监督信号。 9 月 …
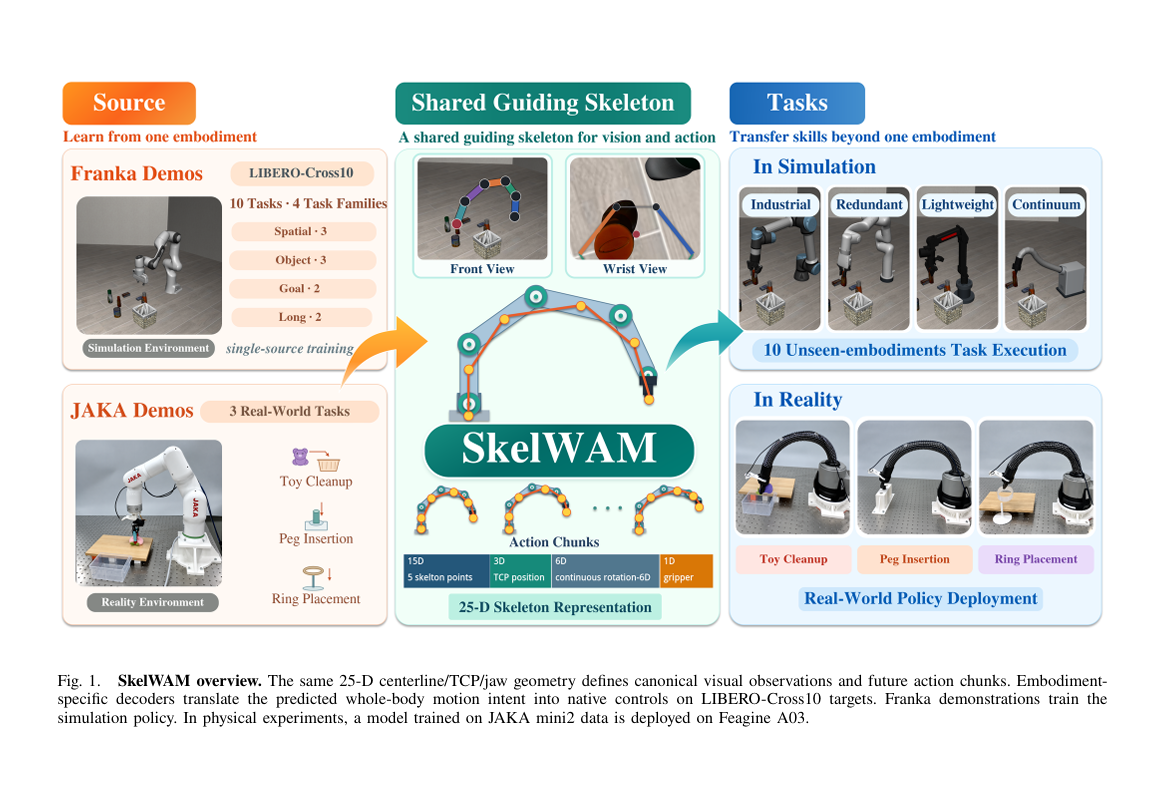
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…