

具身基础模型
共 9 篇相关内容
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…

自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
自然意志物理基模 Natura 1 首次亮相:技术、启发与幕后故事 10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引…
自然意志物理基模 Natura-1 首次亮相:技术、启发与幕后故事
10 月 13 日,由清华大学电子工程系助理教授、博士生导师丁宁创办的自然意志(Nature Will)发布了成立以来首个通用具身基础模型 Natura 1 及技术报告,引起了业内广泛关注。 这是一个拥有 500 亿参数的混合专家(MoE)…
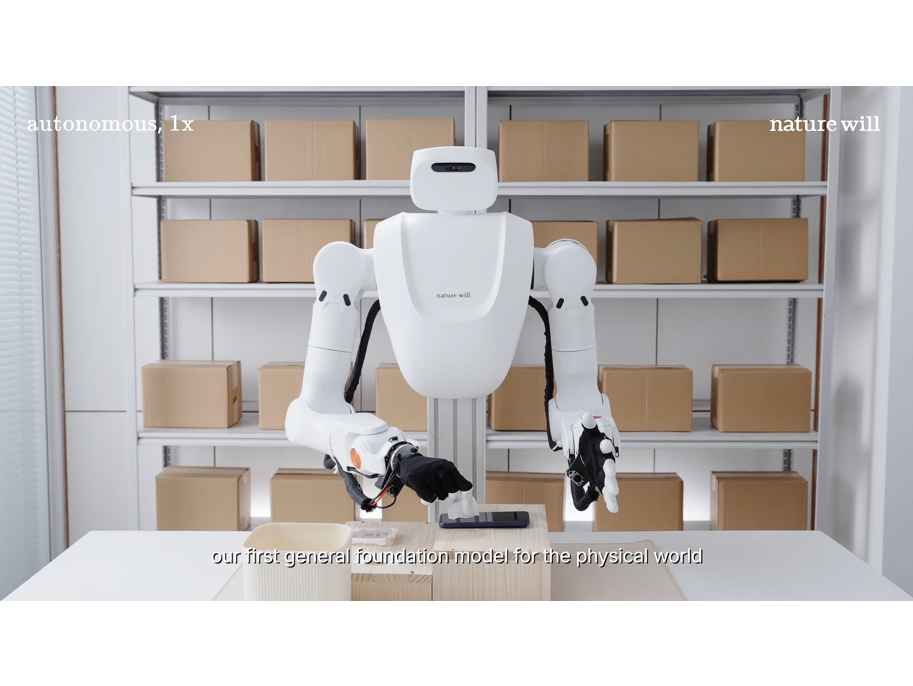
清华系创业公司新作:机器人看了 100 万小时人类操作,学会自己想办法
螺丝、包装袋、瓶盖,这些日常物件全都是为人手设计,但机器人的末端执行器大多还停留在两指夹爪。想要打造能在真实世界落地的通用机器人,灵巧手操作是绕不开的一关,而真正的瓶颈在于操作经验。通用模型需要见过足够丰富、大规模的真实操作样本,可机器人只…

45 亿融资、一只手和一家冰淇淋店
上海吴江路的一家 DQ 门店里,站着一个白色的机器人,它很高,身体覆盖着大面积白色外壳,两条很长的机械臂垂在身体两侧,末端是一双几乎和人手一样大小的五指灵巧手,为了做冰淇淋,两只手外面还套了一层透明的食品级手套。 它的面前还是 DQ 店员原…
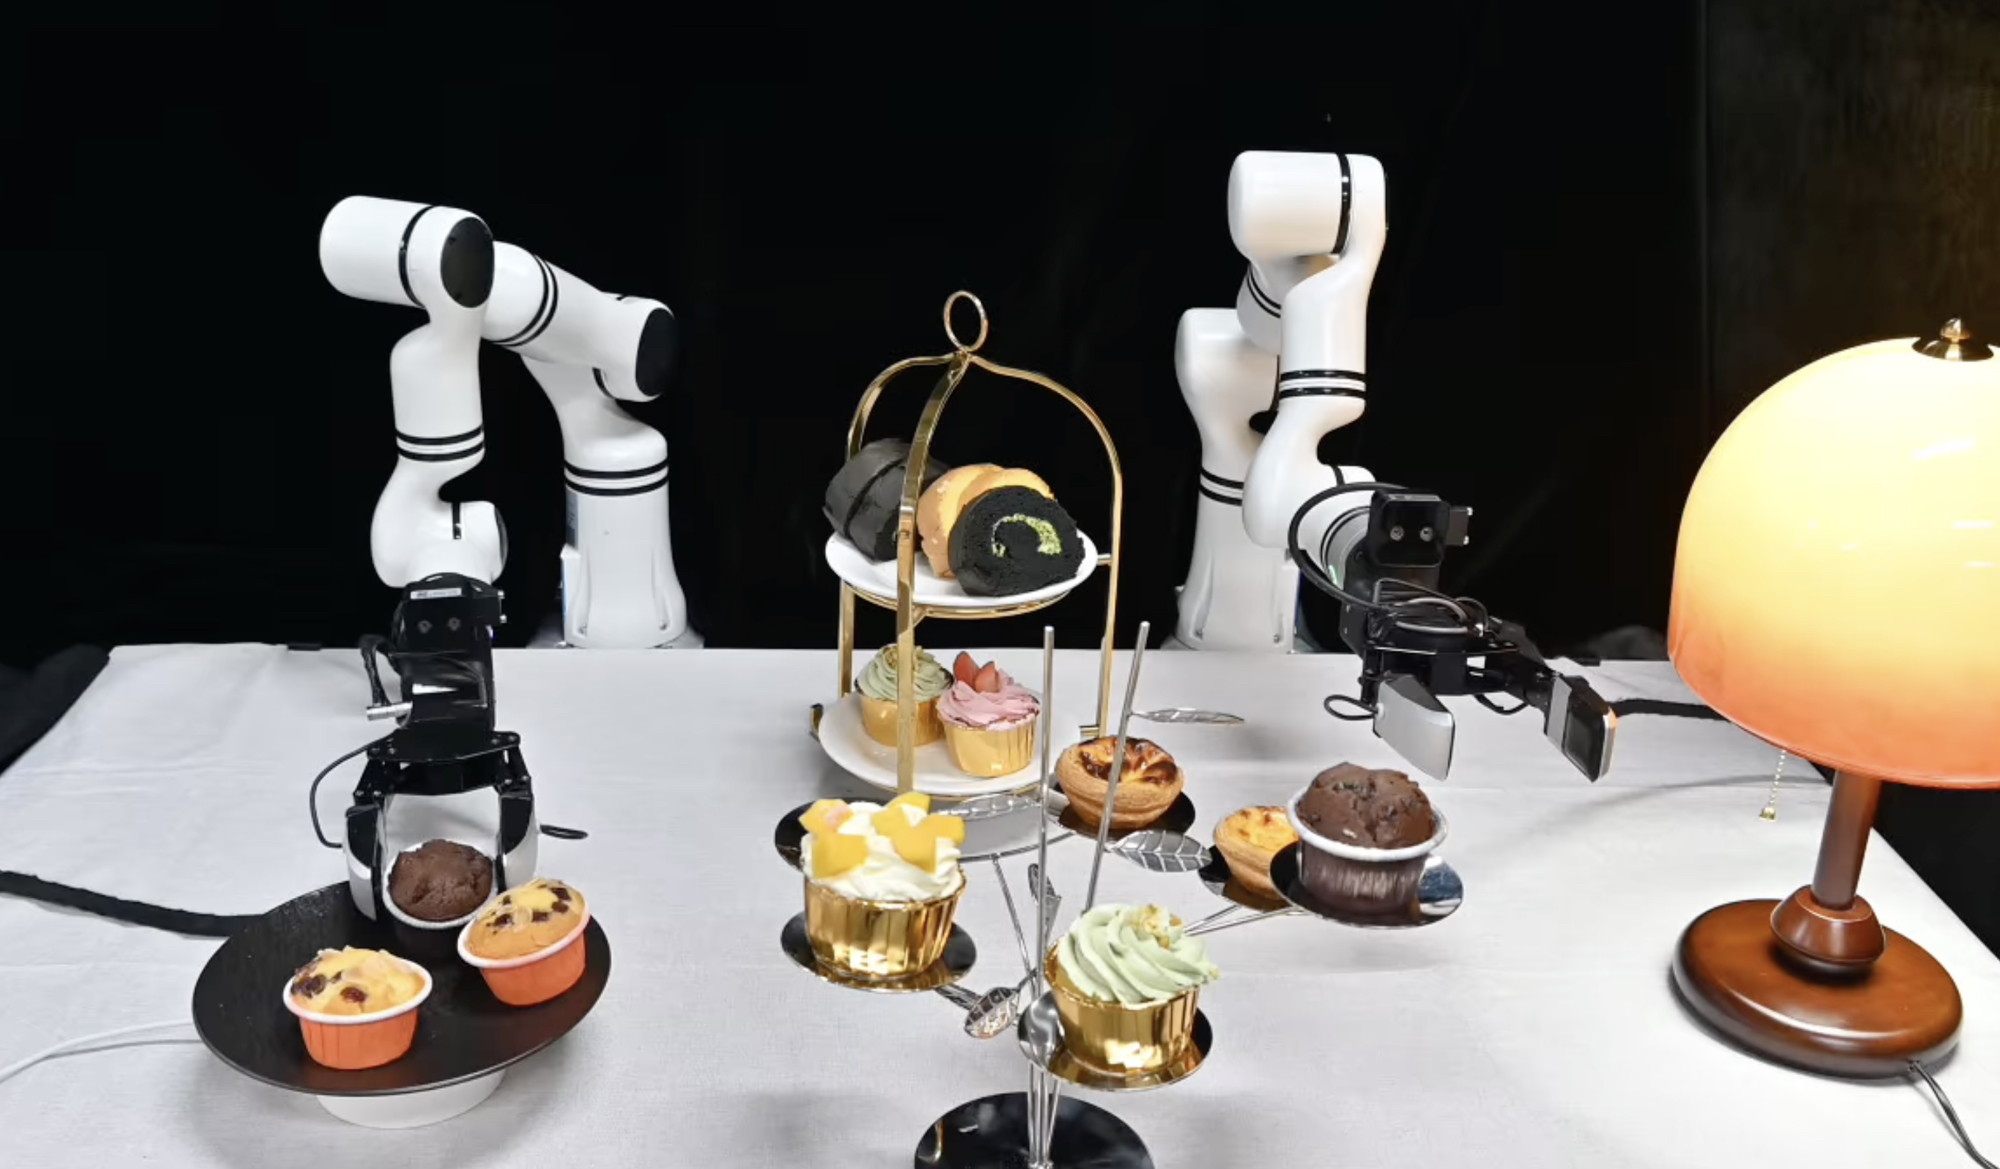
50 万小时第一视角视频,如何给具身世界模型补上「触觉」
一只机械手把葡萄从一串果实中摘下来,难点不在于「看见」葡萄,而在于何时接触、哪根手指承力、力道多大才不会把果肉捏坏。挤牙膏、从软袋里摸出被遮住的物品、用软笔写字,都是同一类问题:视觉能描述物体和姿态,却很难直接给出接触已经发生了没有、接下来…
VLA 终于摆脱后训练了?自变量开源 WALL-OSS-0.5,预训练完直接上真机
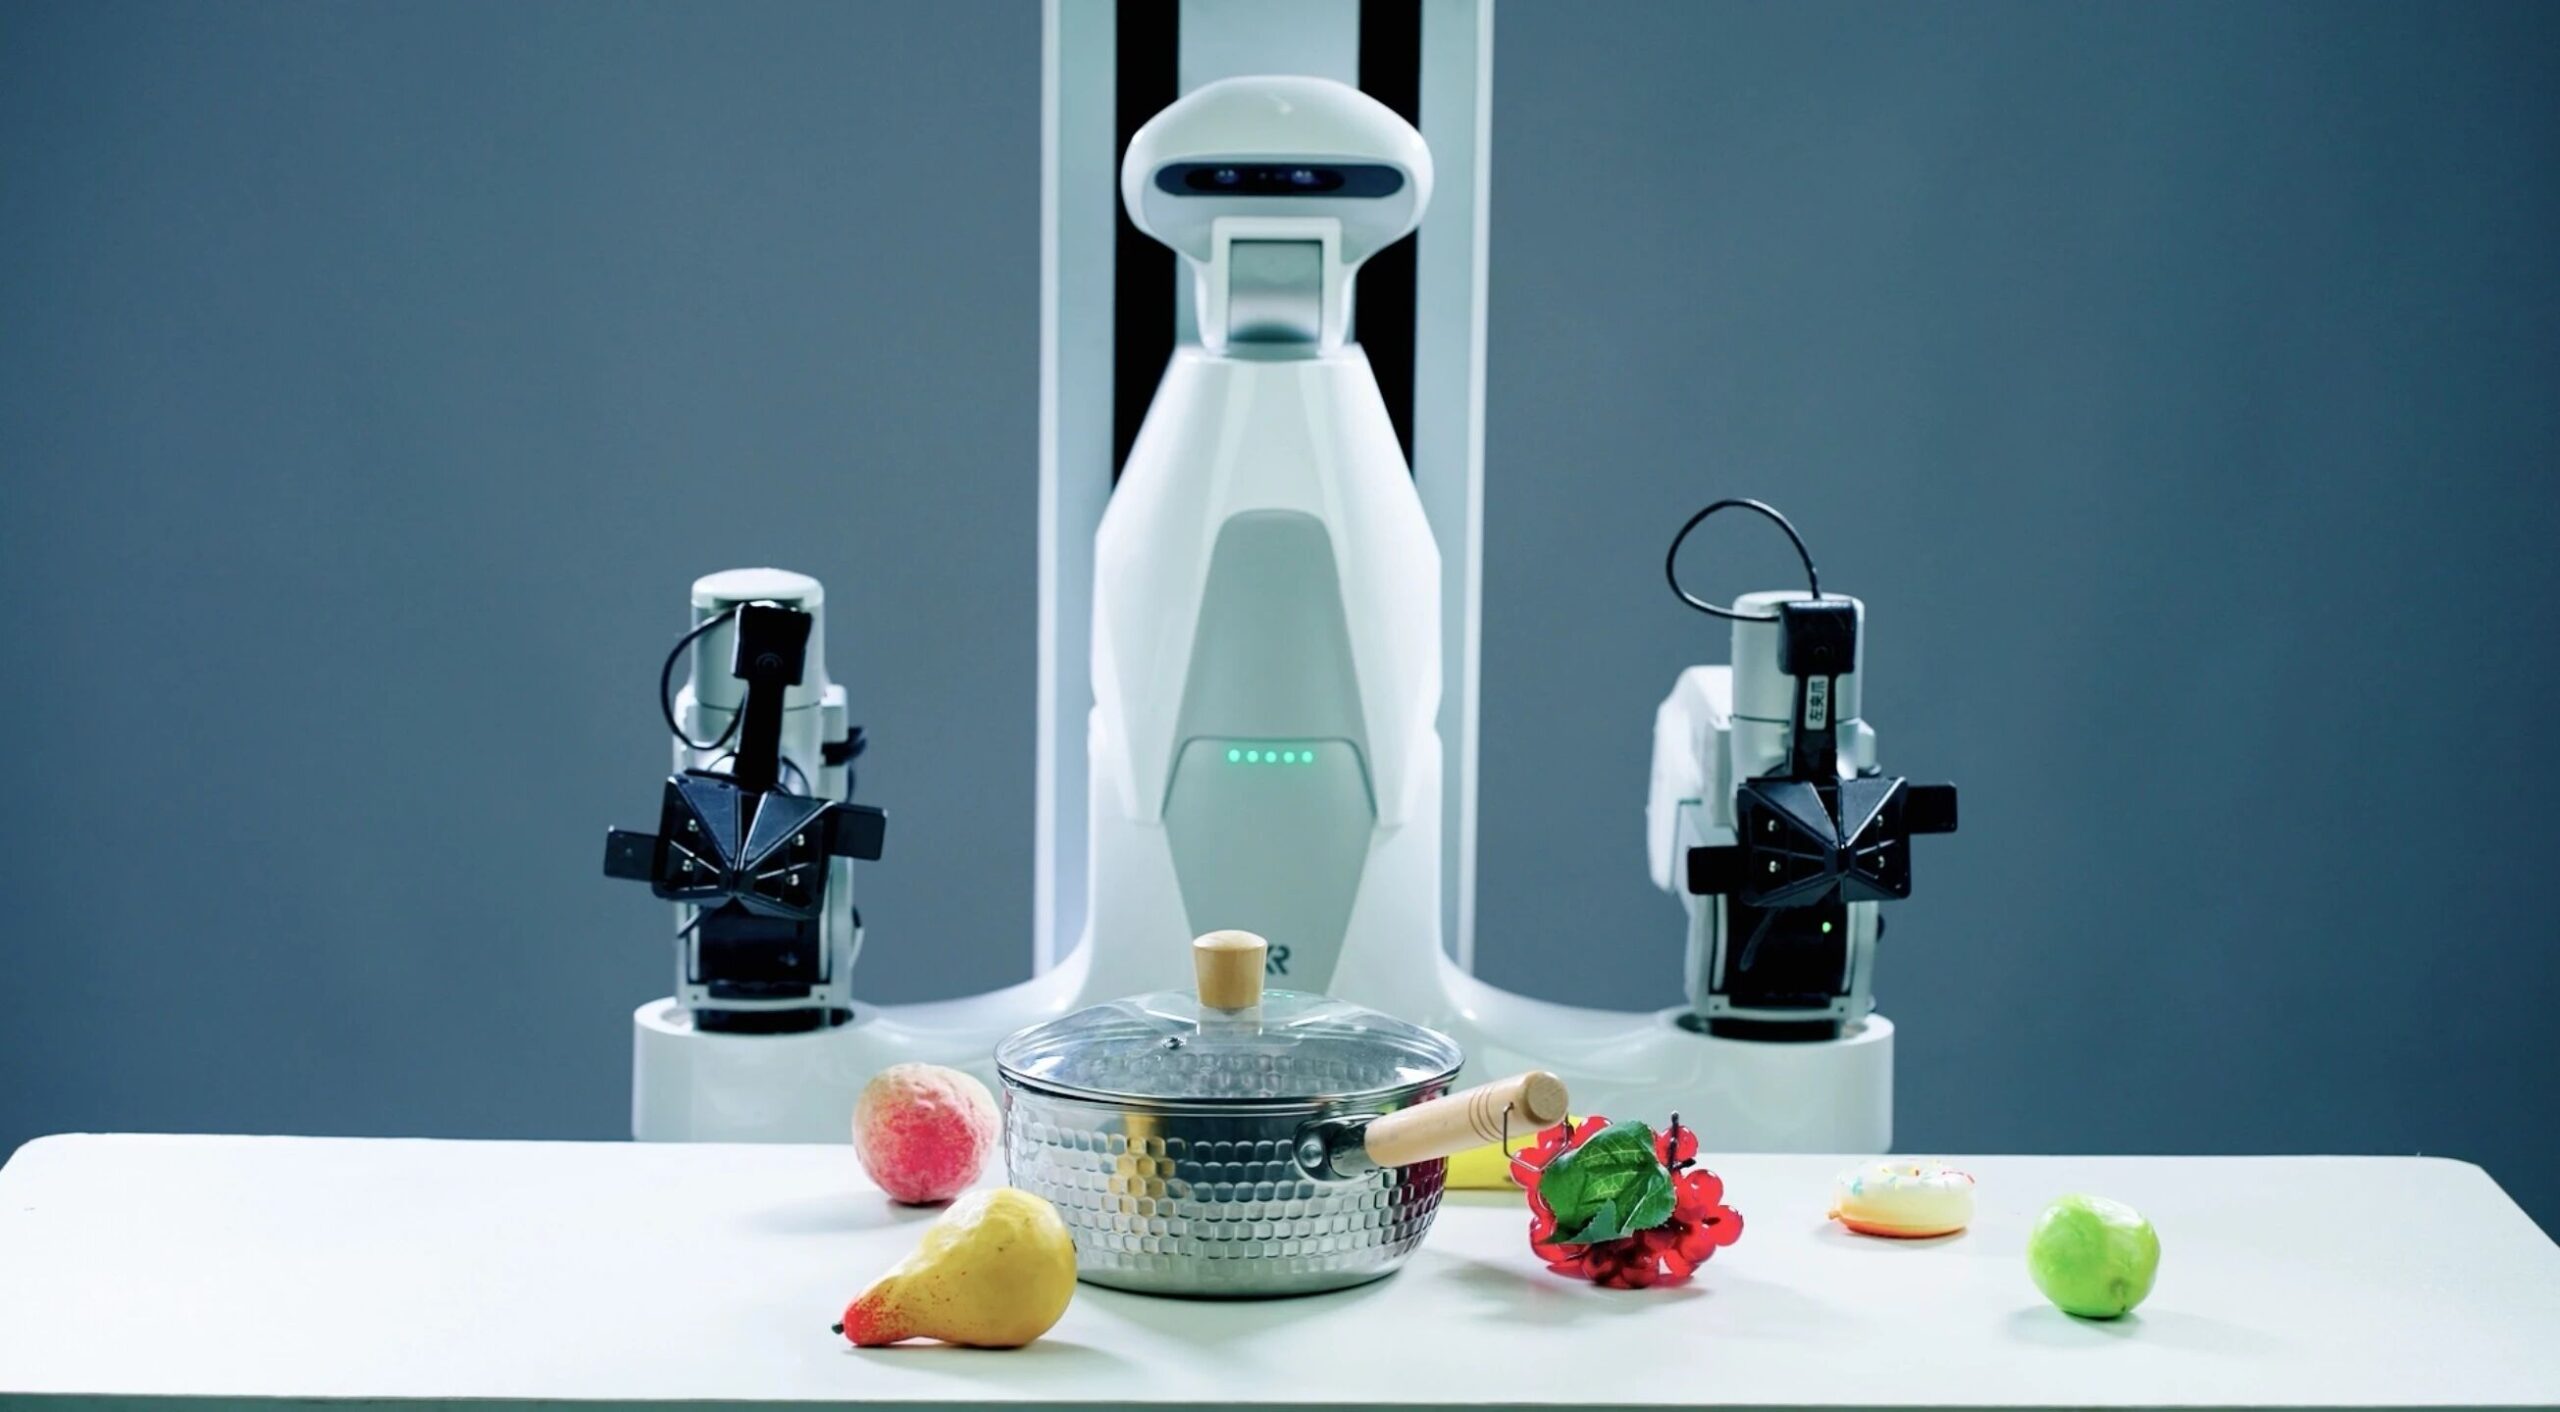
近年来,VLA 模型越来越强,但始终存在一个关键现实,几乎所有亮眼成绩,都依赖后训练。预训练模型本身,很少能直接部署到机器人本体上。 似乎任务微调才是那个让模型真正「干活」的东西,预训练到底有没有让机器人学会操作,离了后训练,模型还能不能直…
美团再投一家机器人公司,星海图完成超 1 亿美金 A4、A5 轮融资
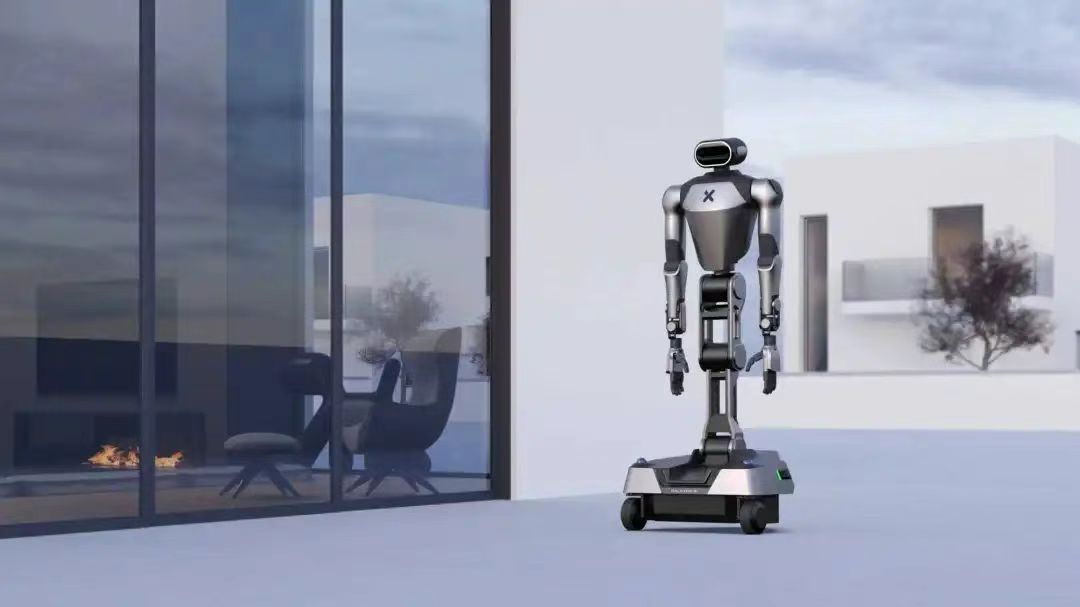
7 月 9 日,星海图(北京)人工智能科技有限公司(以下简称星海图)宣布完成 A4 轮及 A5 轮战略融资,两轮合计融资金额超过 1 亿美元。 其中,A4 轮融资领投方为今日资本、美团龙珠,跟投方为中金保时捷基金、襄禾资本、米哈游、无锡创投…