

机械臂控制
共 3 篇相关内容

破壳机器人免费开放 RoboAPI,一套模型适配多款机械臂
10 月 30 日,破壳机器人(PokeBot)于官网上线 RoboAPI,将自研世界 动作模型 Poke Aurora 封装为可公开调用接口。 官方表示,RoboAPI 瞄准具身模型落地痛点:开发者更换机器人硬件后,往往要反复完成数据采集…
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
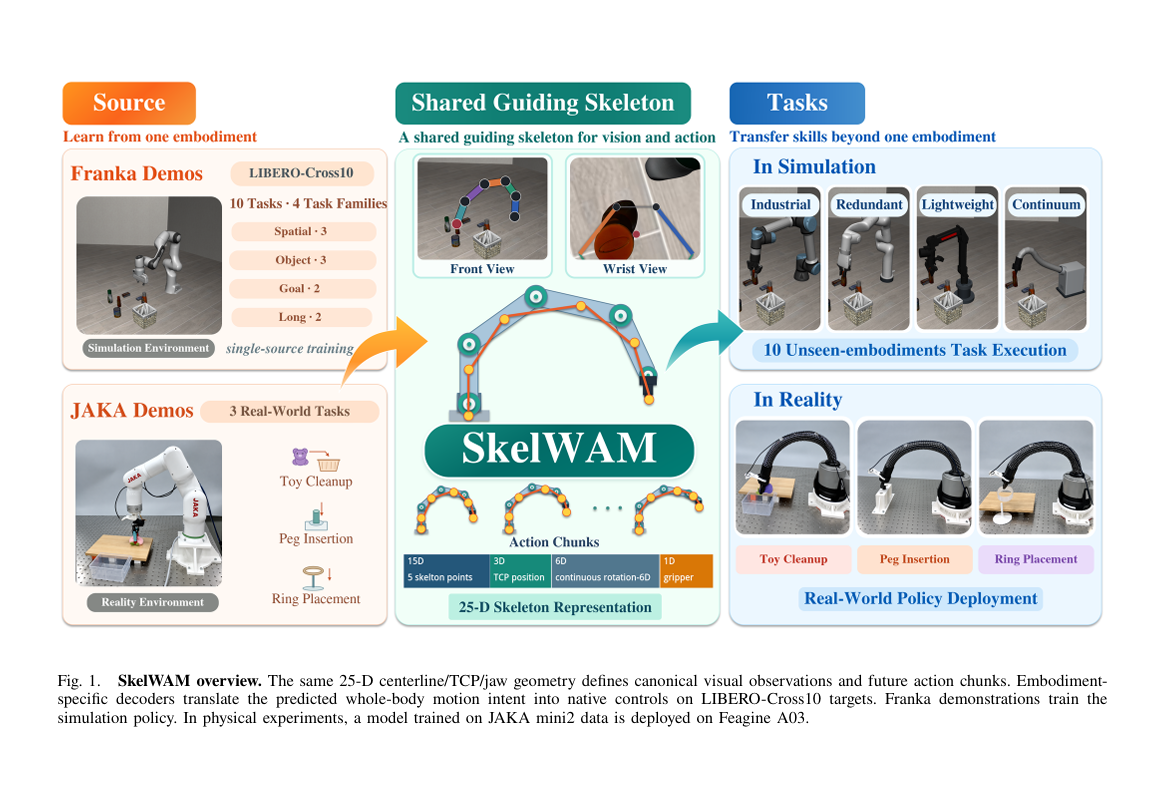
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…
让机器人学会打鸡蛋、切番茄、弹钢琴,GENE-26.5 的秘密不只是在模型里
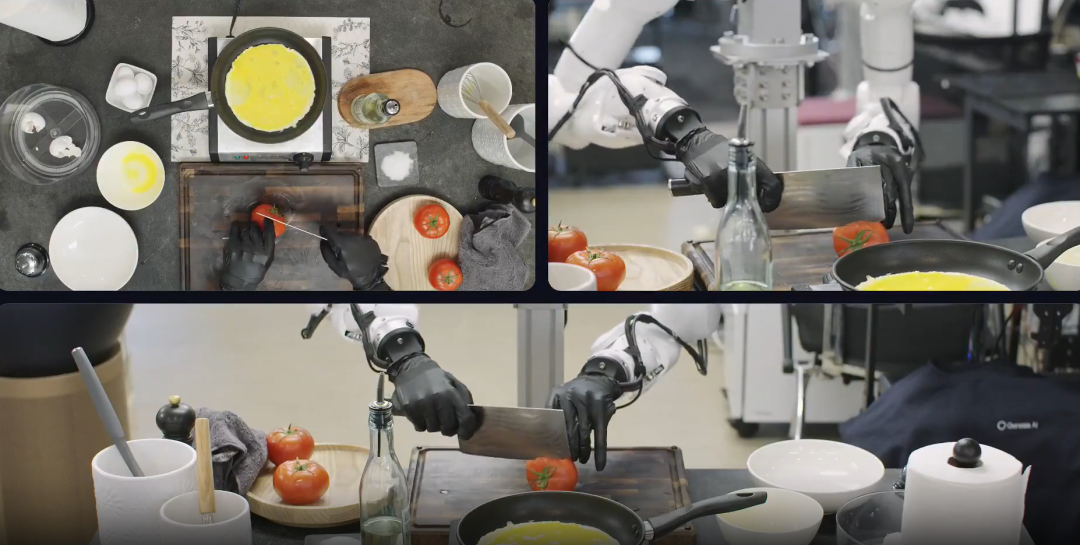
在经过一年的沉淀后,硅谷具身智能创企 Genesis AI 终于在今天带来了其首个机器人基础模型系统 GENE 26.5,在这套系统下,机器人能够自己复原魔方,还可以打鸡蛋、切番茄,展示出了不同以往的灵巧操作能力。 相较于以往许多厂商发布时…