

机器人评测
共 3 篇相关内容

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…
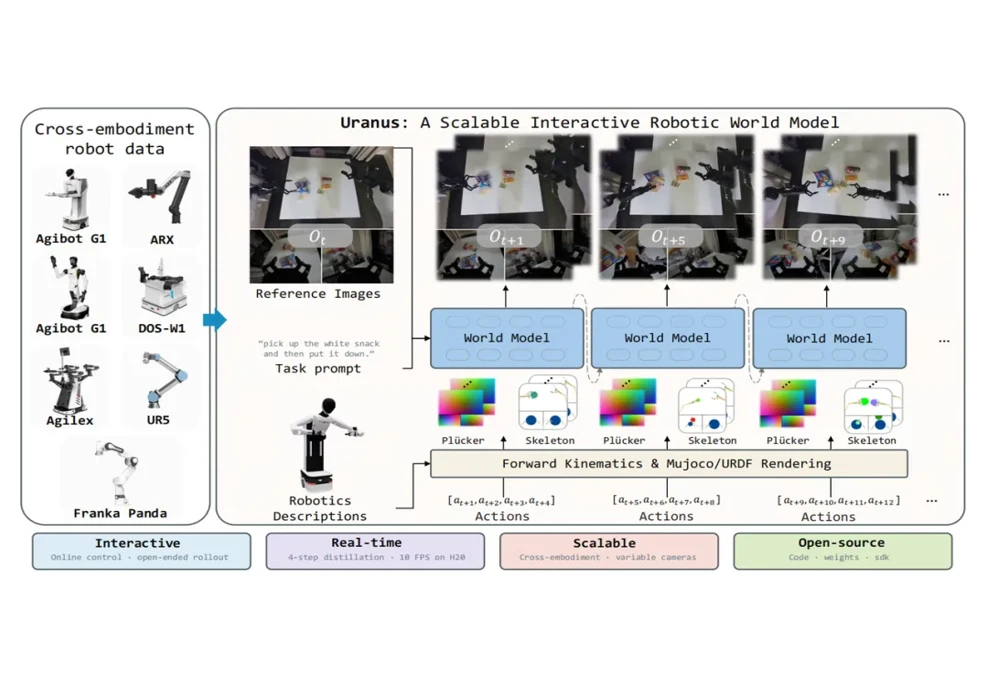
地瓜机器人开源 Uranus 世界模型仿真平台,RoboTwin 闭环评测相关性达 0.98
10 月 27 日,地瓜机器人大模型团队开源 Uranus 技术报告,并同步开放推理代码、SDK 和模型权重,面向全球开发者与研究者开放 100 个早期体验名额。Uranus 面向机器人策略的交互测试与比较:真机实验受设备、周期和安全条件限…
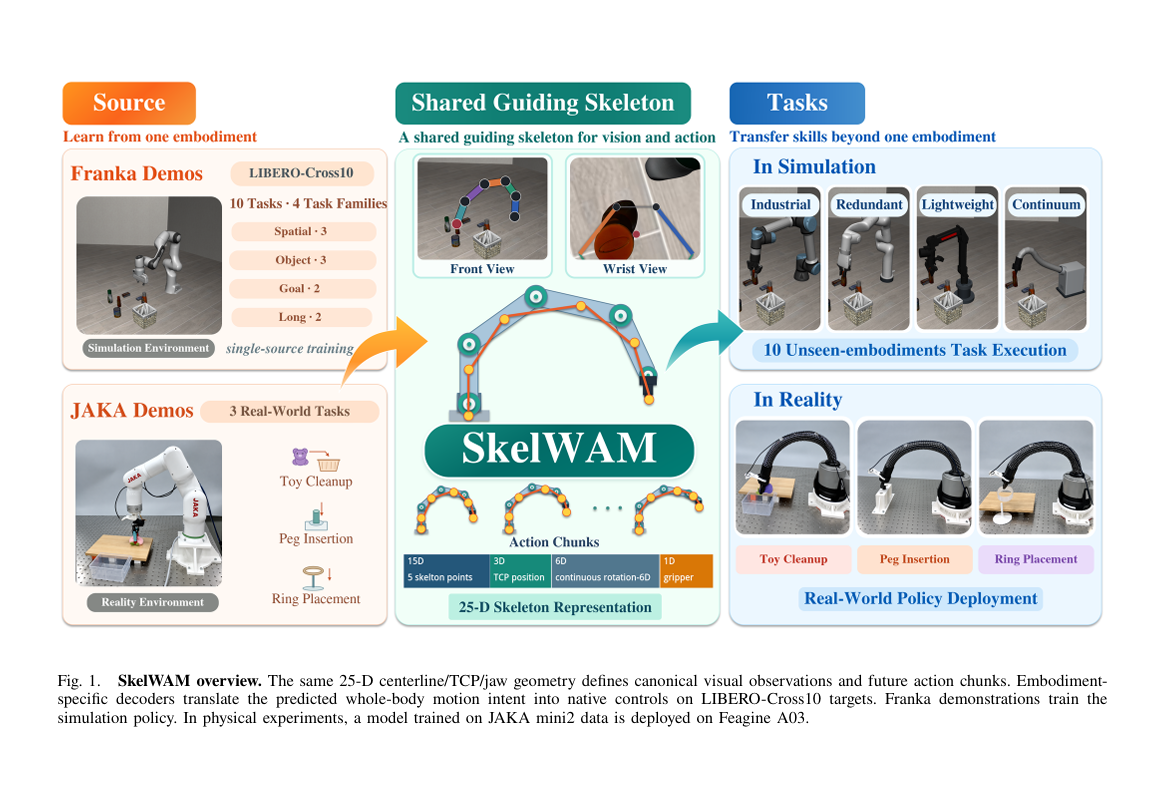
清华赵行团队与北大刘珂团队发布 SkelWAM,用骨架让策略零样本跨十种机械臂
SkelWAM 实现了在一台机器人上训练好的操作策略,可以直接部署到其他不同结构的机器人身上。研究团队设计了一套统一手臂骨架的公共几何表征。模型接收视觉画面,读取本体状态,预测后续动作,全部基于这套表征。策略只在 Franka 上训练,迁移…