

相机标定
共 3 篇相关内容
中科院自动化所与高德团队提出 DreamTrue,将机器人动作统一渲染为画面条件,实现高精度未来视频预测
DreamTrue 将机器人动作渲染为画面内的机器人作为训练条件,为世界模型补充示范数据中缺失的失败动作,并依托人工标注训练得到的奖励模型开展强化学习。当动作执行失败时,模型能够如实预测对应的结果,它在 AgiBot 平台上将交互缺陷率从 …
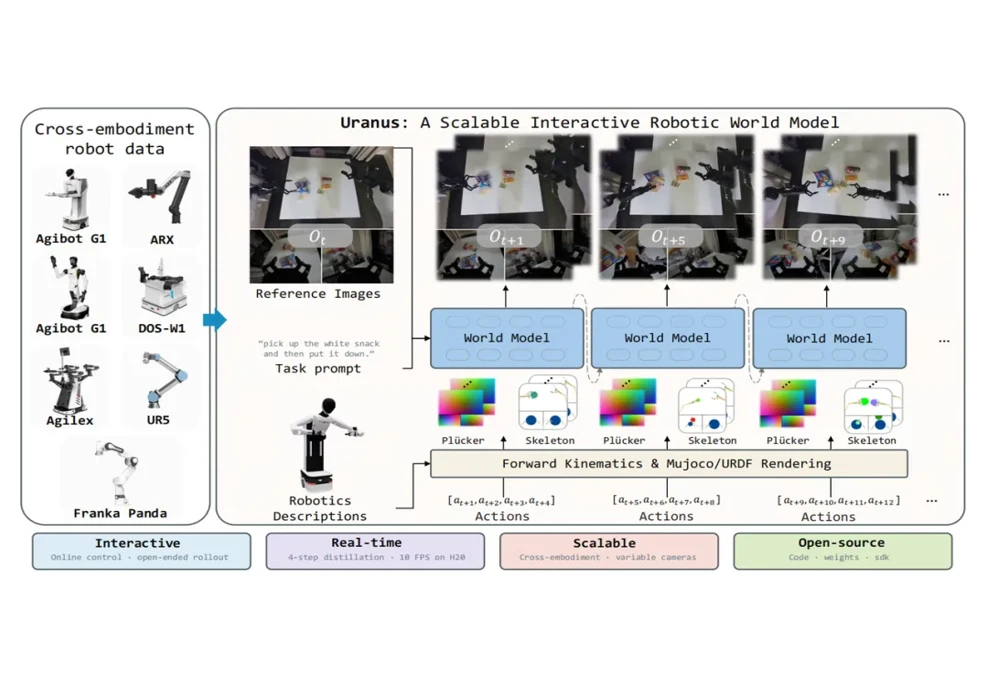
地瓜机器人开源 Uranus 世界模型仿真平台,RoboTwin 闭环评测相关性达 0.98
10 月 27 日,地瓜机器人大模型团队开源 Uranus 技术报告,并同步开放推理代码、SDK 和模型权重,面向全球开发者与研究者开放 100 个早期体验名额。Uranus 面向机器人策略的交互测试与比较:真机实验受设备、周期和安全条件限…
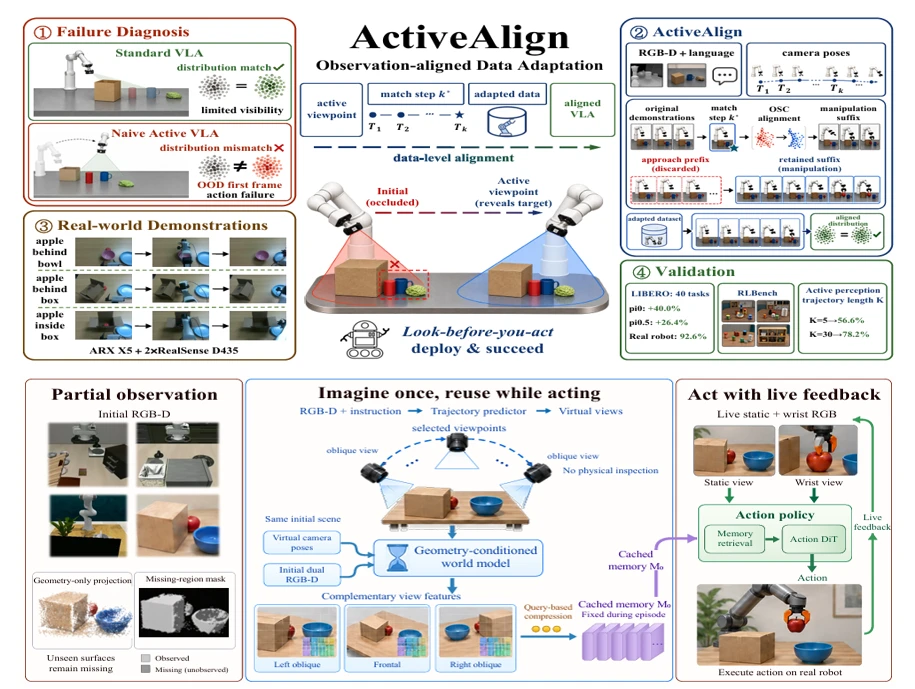
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作
同一天两篇论文,复旦大学付彦伟团队:机器人先行感知,接住新视角下的动作 机器人伸手抓取被杂物遮挡的杯子,最直观的解法就是转动腕载相机重新观测。但相机转动会同步改变机械臂构型,策略将面临训练期间从未见过的初始状态,图像、位姿与剩余任务之间的关…