

英伟达
共 42 篇相关内容
Agile Robots 与英伟达推出参考人形 Agile ONE SN,「开箱即用」瞄准科研实验室
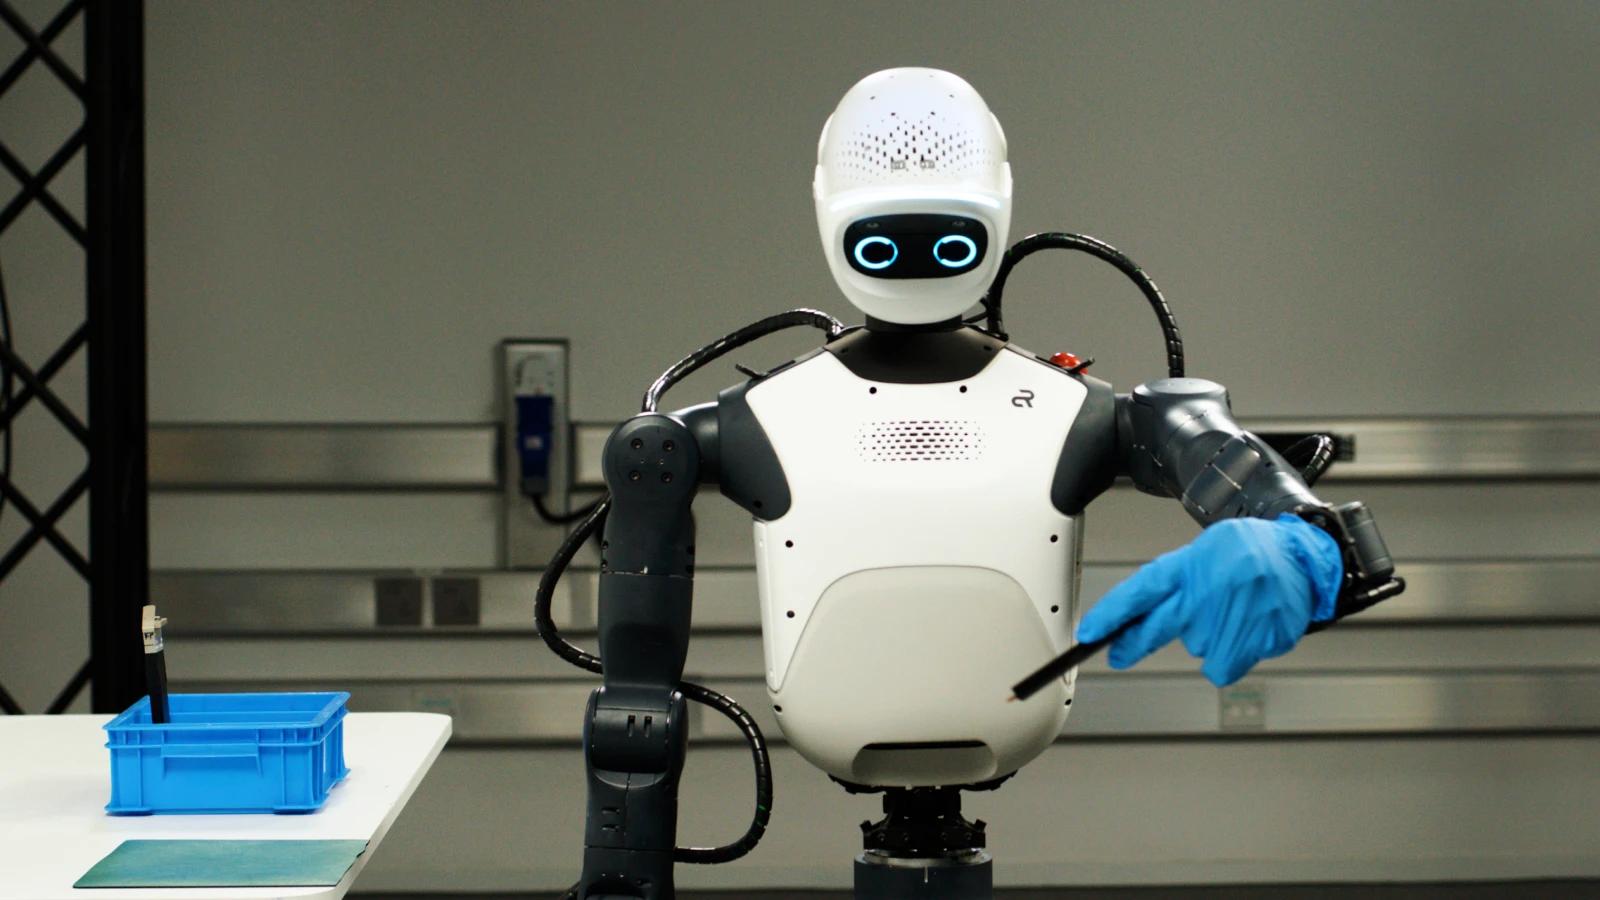
10 月 21 日,英伟达在 GTC 柏林大会上扩展 Isaac 开放机器人开发平台。同一天,德国慕尼黑的 Agile Robots 与英伟达一起推出参考人形机器人 Agile ONE SN。这台机器人高 1.40 米、重 40 公斤,身体…
从任务失败中获取新控制器,卡内基梅隆团队用 ELEVATE 帮机器狗补能力
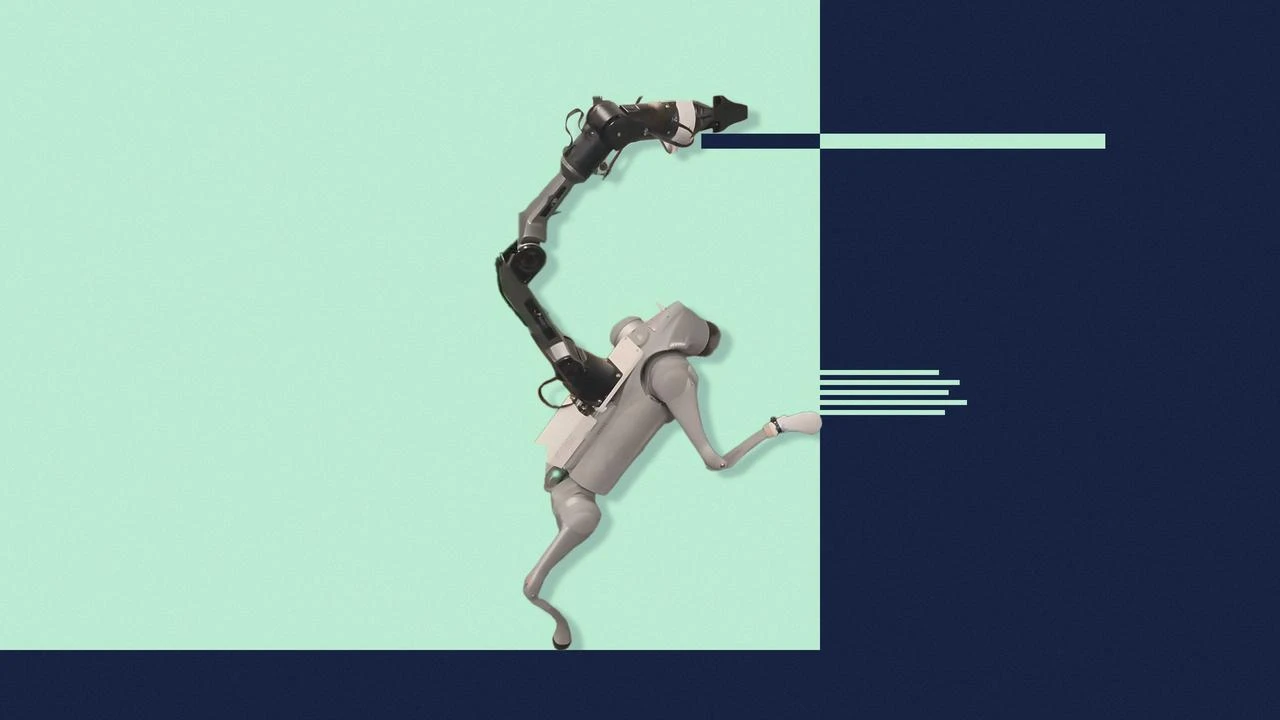
搭载机械臂的四足机器人,比轮式机器人更能适应复杂环境。但却有一个硬限制:所有动作都要提前训练好,存进动作库里。 如果库里没有对应的动作,哪怕换再多任务代码,机器人也做不出这个姿态。 那么机器人可不可以自己发现,任务失败是因为缺少哪个动作,然…
英伟达提出 ThinkWorld,把动作写成链,用想象的未来判对错
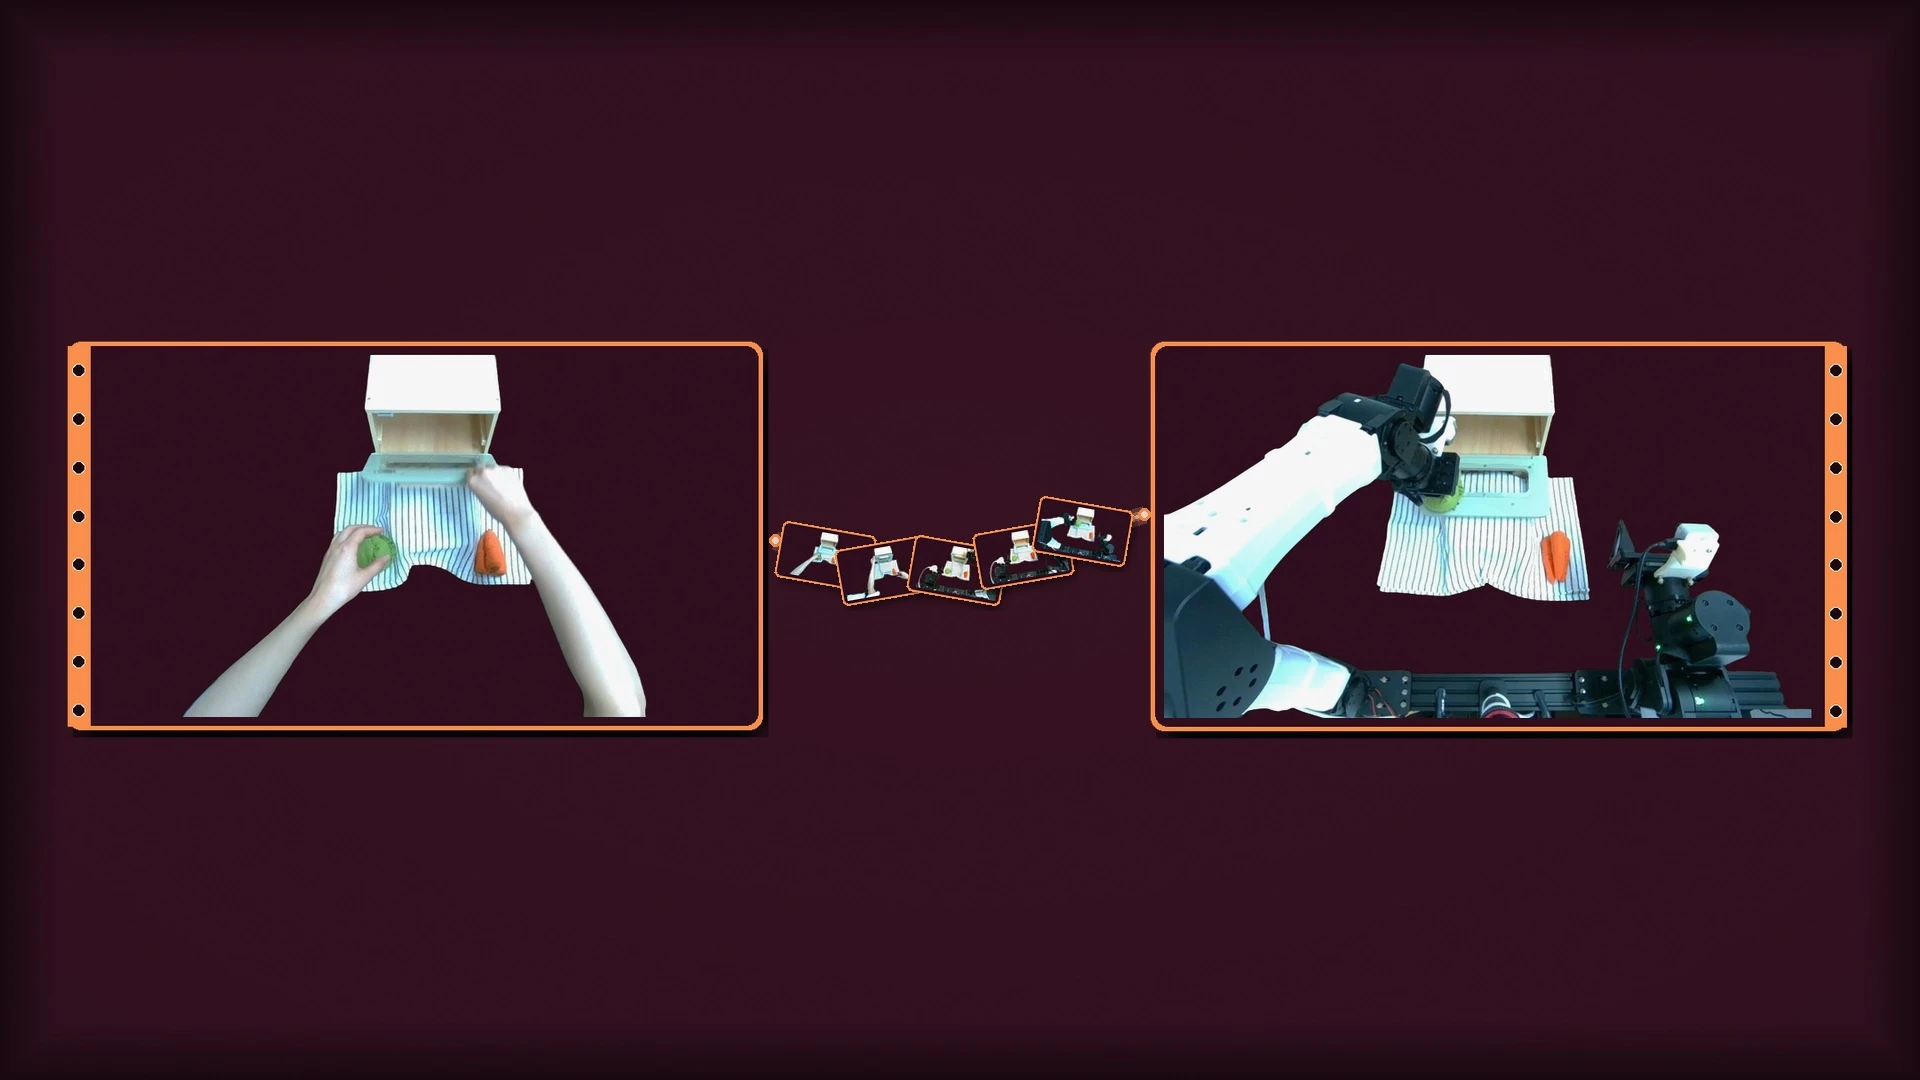
机器人演示采集成本高,覆盖的场景和动作有限。互联网上虽然有大量人类第一视角视频,却零散杂乱,也没有机器人可以直接执行的动作标签。VLA 怎样吸收这些视频里的操作经验? 针对这个问题,英伟达联合 KAIST(韩国科学技术院),于 10 月 2…
依托世界模型倒带复盘,智元 Rollback 让单台真机 8 小时追上人类均值
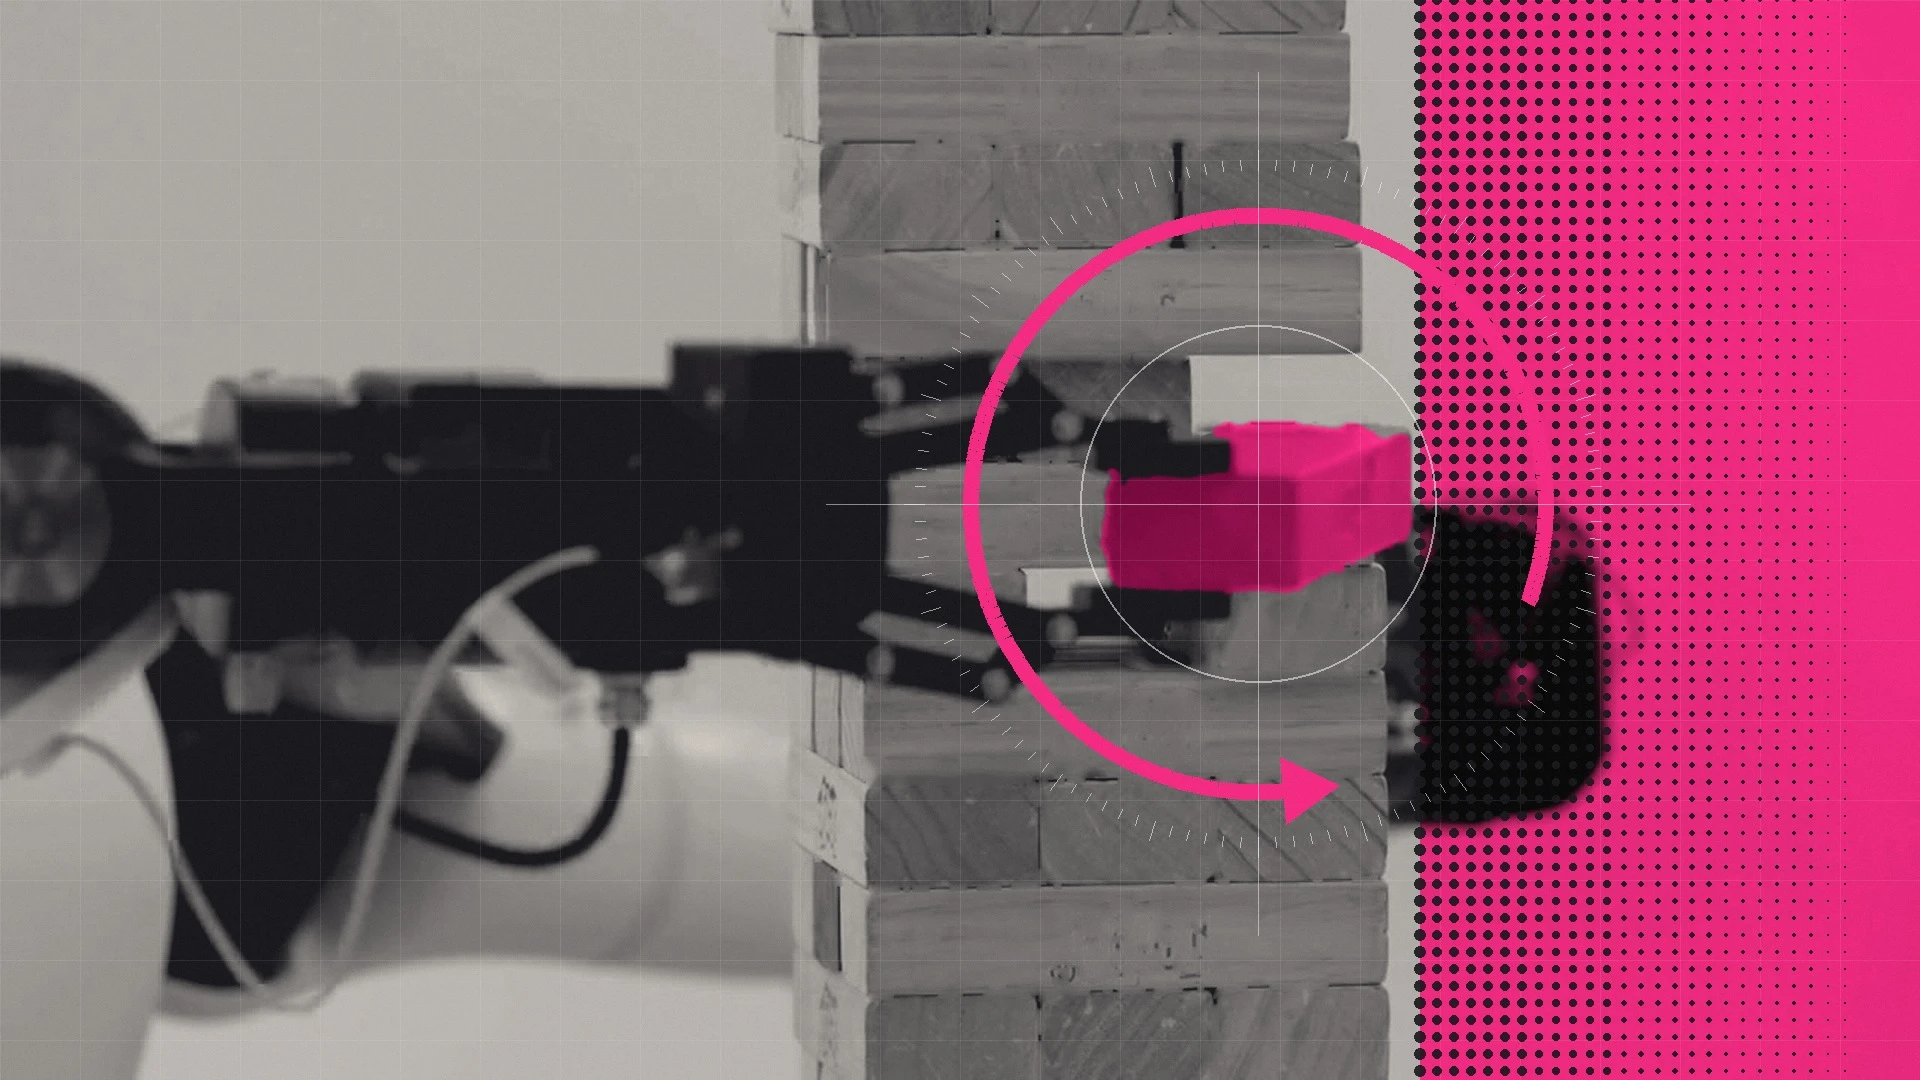
机器人一旦做错决策,能不能退回节点换个动作重新尝试? 这在现实物理世界很难,就像积木塔一旦倒塌,不会自己复原。机器人每试错一次,都要人工重置场景、把道具摆回初始状态,才能开启下一轮试验。 大量时间和成本都耗在场景复位上,这正是实体机器人强化…
谷歌发布 Genie 4,Genie 系列首次原生生成音频
北京时间 10 月 28 日凌晨,谷歌 DeepMind(Google DeepMind)在官方博客发布新一代世界模型 Genie 4,谷歌官方博客同步发文介绍,谷歌 CEO Sundar Pichai 同时在 X 上发帖宣布。能实时交互、…
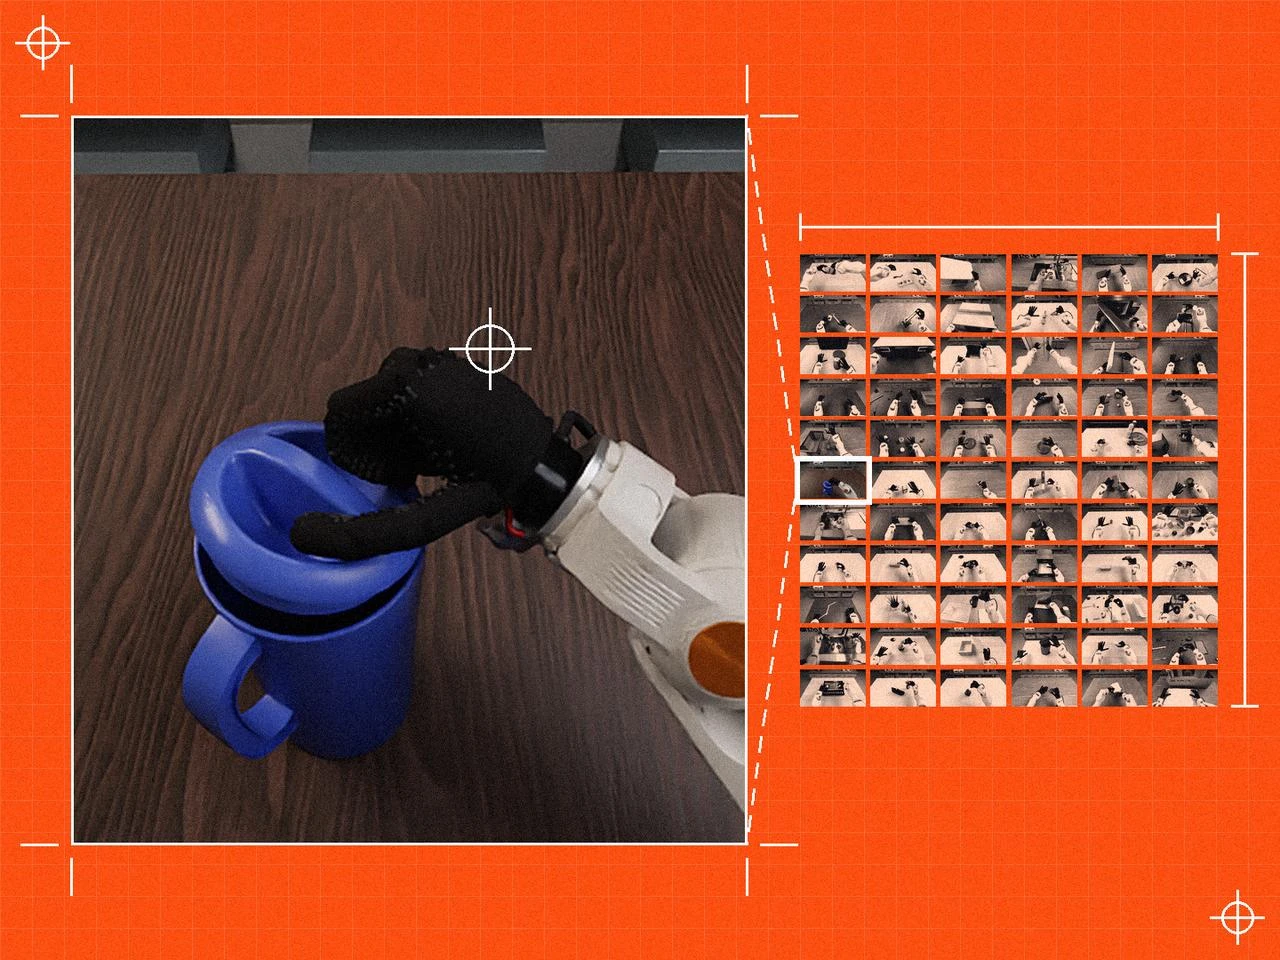
清华丁宁团队发布灵巧手仿真基准 HandsOn,放出 18,000 条示范
机器人操作领域的主流评测基准,大多围绕两指夹爪搭建。面向五指灵巧手的评测数量少、规模有限,任务设置与计分口径各不相同,不同团队的实验结果难以横向对比。 10 月 19 日, 清华大学、北京邮电大学、自然意志与北京大学 联合发布论文《Hand…
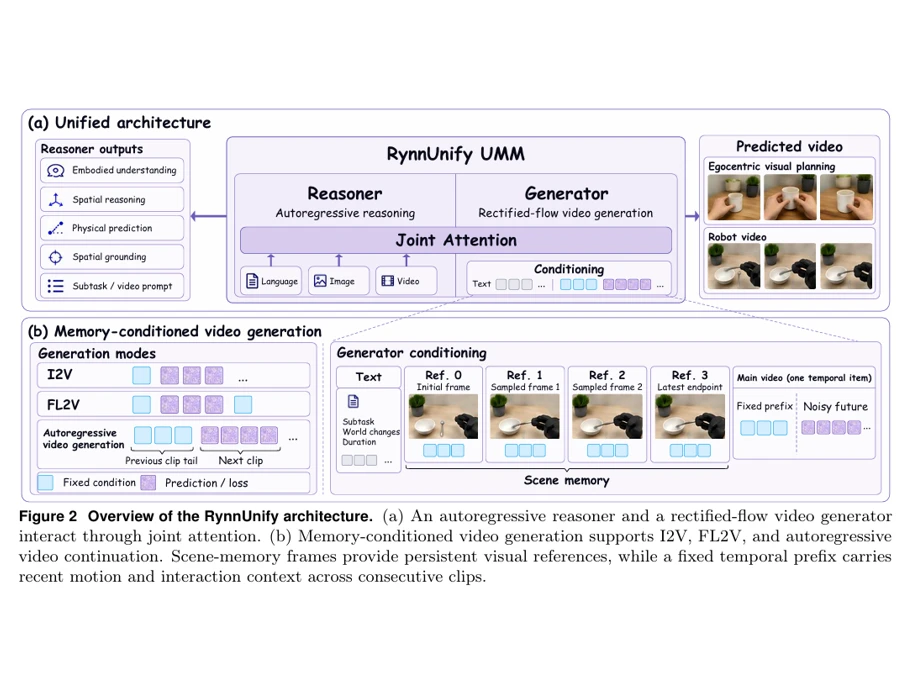
8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑?
主:8B 负责推理,8B 负责「想象」:达摩院给机器人搭了个什么大脑? 副:大模型,开始用视频打草稿 小红书正文 对于机器人来说,脑补被遮挡的物体实在太难了。10 月 23 日,阿里巴巴达摩院团队联合湖畔实验室发表论文《迈向统一具身大脑》(…
具身智能前沿取得重大突破!SuperMimic 或为机器本体扫清算力障碍
10 月 21 日,加州大学伯克利分校(UC Berkeley)团队公开论文《SuperMimic: Scaling Humanoid Whole Body Control with One Differentiable World Mod…
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型
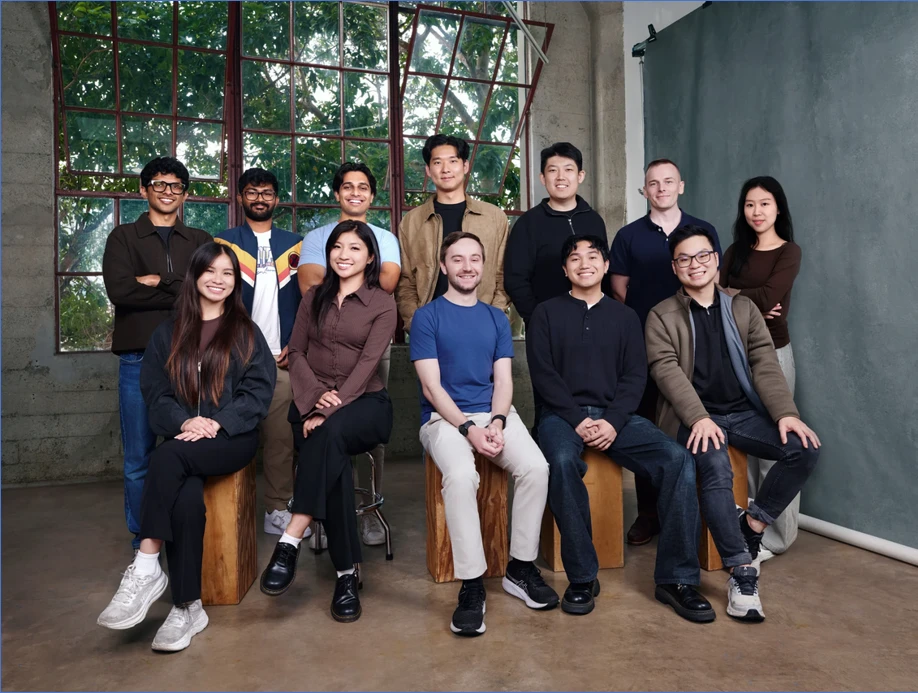
获 9,000 万美元种子轮融资,Dream Labs 同步亮相了新模型 10 月 19 日,机器人 AI 公司 Dream Labs 宣布完成 9,000 万美元种子轮融资,同步推出机器人基础模型 Dream 1 和公开 API。本轮融资…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
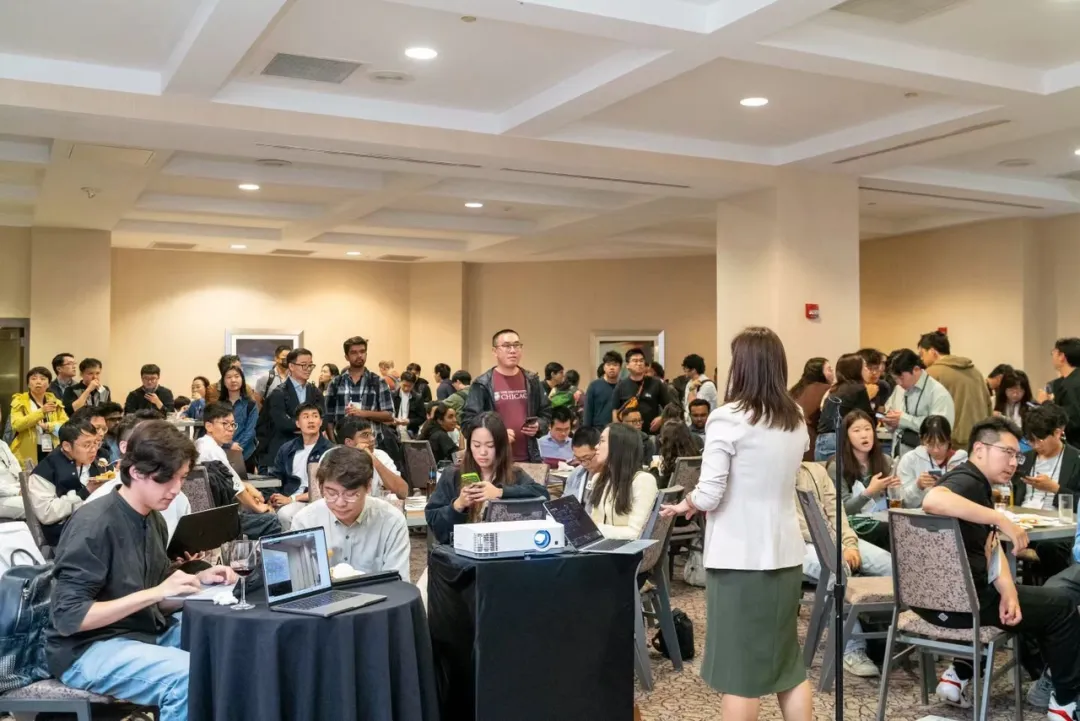
在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,IROS 在匹兹堡举行期间,Saturday Robotics 办了一场 Robotics Res…
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期
对话 Saturday Robotics 创始人朱俊帆:机器人论文发表时,技术路线可能已经过期 在机器人行业,一篇论文正式发表时,它试图解决的问题可能已经过期了。朱俊帆把两年前的研究观念形容为「白垩纪」。 2026 年 9 月 28 日,I…
Jim Fan、韩松团队提出 Robota-Embed:机器人检索经验,动作比画面更关键
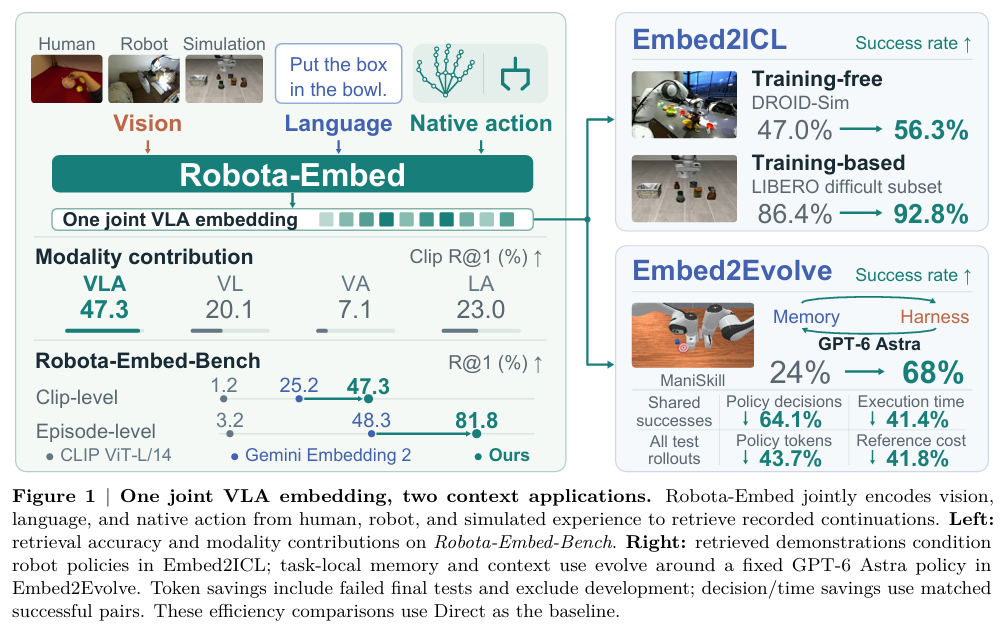
具身智能机器人想要复用过往操作经验,普遍会检索历史示范视频,模仿曾经成功的操作。 但传统检索大多只比对画面外观:只要桌子、物体看起来一致,就判定是匹配片段,忽略机械手当下的运动方向。同样的纸箱、同一段胶带,封箱和撕胶带两张画面几乎看不出差别…