

论文
共 67 篇相关内容
中美韩三篇具身智能体力作,串起机器人 Agent 的现在与未来
近期,随着 Anthropic 发布报告,具身智能的牌桌上坐满了所有能叫出名字的大语言模型巨头。 Anthropic 在 2026 年 7 月发布了一份独特的实验报告《Claude plays robotics》。他们直接把 Claude …
机器人学新忘旧?港大、原力无限等团队用真机给 VLA 做了一场压力测试
机器人的神经网络中,有个由来已久的问题:灾难性遗忘。 今天机器人学会了整理餐具,明天又学会了叠毛巾,后天学会了打包纸箱。等多个任务都学完之后,再回到第一个任务,它可能就退化到像没学过一样,不知道如何处理。对于家庭、工厂这些场景而言,学新忘旧…
杨立昆点赞,浙大孙俊涵、清华赵昊等提出 INTACT:免去 JEPA 世界模型的「搜索税」
世界动作模型的核心在于,先预测「下一步发生什么」,并为其设立目标,再让机器人看一眼目标,自己决定执行的每一步该做什么。 然而当前的主流方案有一个别扭的设计:训练时,模型学会「给定当前画面和动作,预测接下来发生什么」;部署时,控制器却从随机噪…
首次!北大、南洋理工等 30 位研究者联手厘清具身数据金字塔
7 月 28 日,来自北京大学、南洋理工、港科大、新加坡国立、港大、上海交大等十余所机构的近 30 位研究者联合发布了一篇 72 页长文综述《Data Pyramid for Embodied Manipulation》。该综述通过一个五层…
0.04B 通吃异构相机,与地瓜机器人隋伟谈 X-Lens 取舍逻辑
鱼眼相机看得广但画面边缘是畸变弯曲的,针孔相机看得直但视野窄。 一台机器人身上往往同时挂着这两种相机,用于感知环境深度,而像 DAC、MapAnything 等深度估计模型,几乎没有既能同时适配好这两种相机,又能端侧跑起来的方案。 对此,地…

一次开源三大模型,腾讯机器人正在「超车」
继 2025 年 WAIC 腾讯 Robotics X 实验室发布首个模块化具身智能开放平台 Tairos,在今年 WAIC 上,腾讯 Robotics X 实验室、福田实验室联合腾讯混元发布具身智能系列新成果。 新成果包括发布并开源基于混…

和王啸峰聊聊 Gigaworld-1:当世界模型成为具身智能的物理裁判
语言模型的评测几乎是即时的。训练一停,把测试集丢给 GPU,几秒钟就能拿到一串分数,好还是不好,一眼就能看出来。 换成机器人的「大脑」就完全是另一回事了。一个 VLA 模型刚迭代出新版本,研究员没法在屏幕前把它评完——他们得把新策略刷进真机…
不止于预测,小米将世界模型打造成数据引擎
7 月 14 日,小米放出其自研机器人在工厂中连续作业的任务视频,视频中可以看到机器人在面对不同尺寸工件依然可以长时间稳定作业。 然而,机器人在工厂里的稳定作业,只是最终呈现出来的结果。真正支撑这一结果的,是机器人背后的模型能力。模型能力决…
把 Codex、CC 搬进机器人训练? 朱玉可、Jim Fan 最新力作谈具身持续学习系统
让机器人去拿一罐可乐,听起来像一件很小的事。 但行动的每一步都可能翻车:没看清可乐罐,抓取姿态歪了,路径规划撞到了桌角,手指夹住了空气,或者好不容易拿起来,下一秒又把它放错了地方。 最后给你一句很没用的反馈:任务失败 。 这就像程序崩了,但…
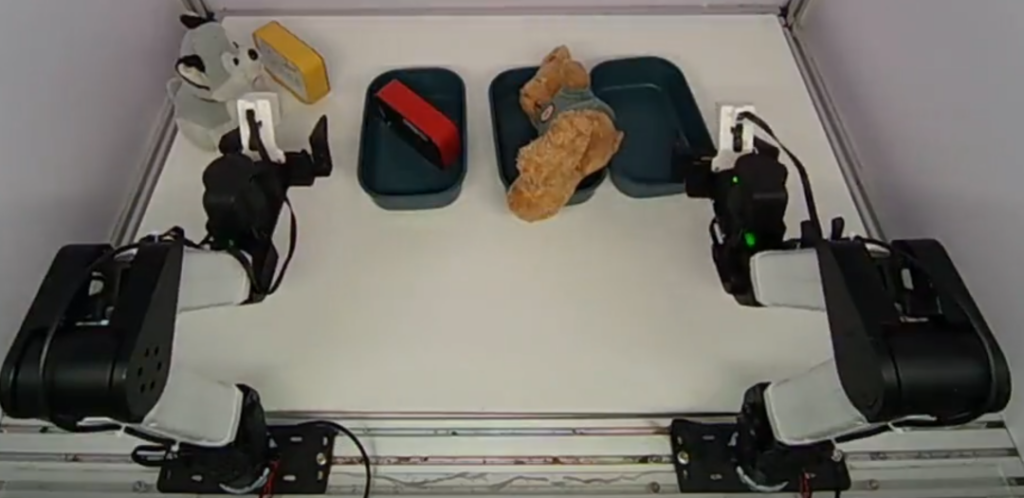
KEMO:给 VLA 装上「记忆插件」,长程任务性能提高 23.6%
2026 年 6 月 17 日,成立于 2024 年的机器人训练基础设施初创公司 XDOF 解除低调状态,完成 7,000 万美元融资,投资方包括 Thrive Capital、 Spark Capital 等一众知名投资机构。 几乎在完成…
宇树风波背后,英伟达的新算力生意
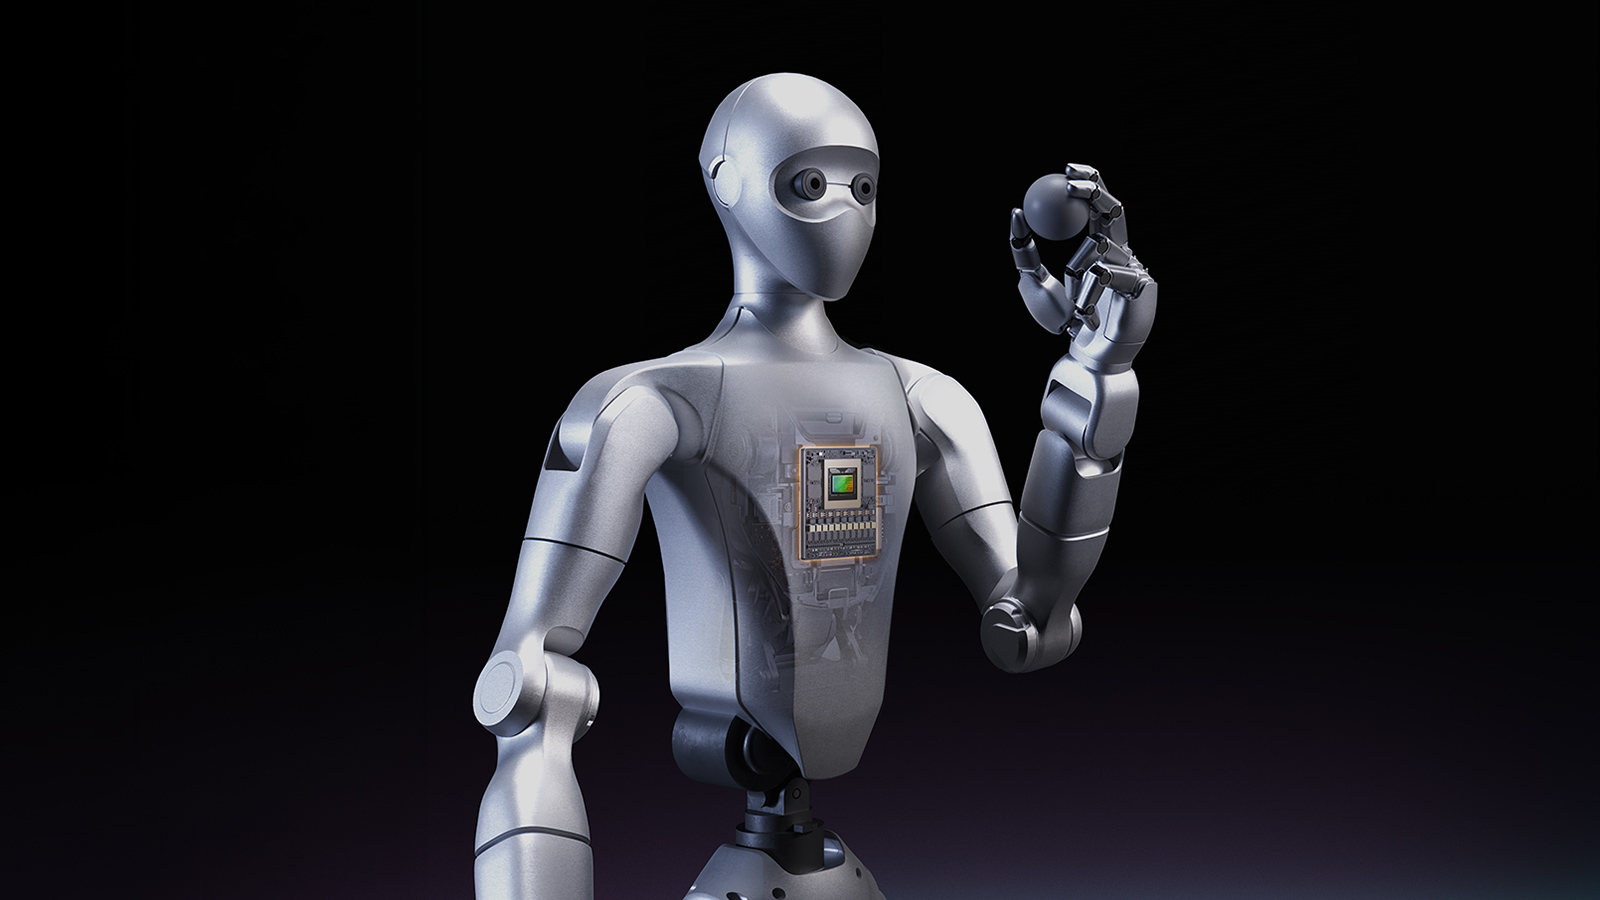
在 GTC 2026 期间,英伟达发布了面向学术研究的 Isaac GR00T Reference Humanoid Robot 。按照公开信息,这套参考设计采用宇树 H2 Plus 人形机器人本体,搭载 NVIDIA Jetson AGX…
极佳视界再获 10 亿元融资,世界模型如何走进家庭和工厂?
6 月 15 日,极佳视界宣布完成 10 亿元 B2 轮融资。 本轮融资由新加坡跨境投资机构狮城资本(多轮持续追投)、中国 比利时基金、建投投资、万向钱潮、复星锐正、华盖创赢、金创投、德屹资本、华仓资本、元石基金等国家队基金、产业资本、财务…